编者注:
三色光度立体的形貌重建方案,某种程度上有点像 IMU 手套通过加速度积分恢复位置:局部测量看起来好像都挺漂亮,但只要前端的法向量估计存在一点系统性偏差,经过空间积分之后,就可能逐渐累积并放大,最后让整个形貌出现整体倾斜、局部畸变,甚至产生一些相当幽默的重建结果。
当然,人类已经发明了 Poisson 积分、全局最小二乘优化和各种误差约束,试图给这个问题收拾残局。但这些方法更多是在解决法向量场的可积性和积分一致性问题,并不能凭空修正前端测量中的系统性偏差。尤其是在真实柔性材料、复杂反射和非理想光照条件下,这套方案究竟能有多健壮,恐怕还得交给工程实践来检验。^_^
前提与问题:一台相机怎样“看见”深度
先设想这样一个任务:我们只有一台普通 RGB 相机,希望从接触画面中恢复带有实际尺度的三维形貌,而不是凭经验猜测物体大概是什么形状。困难在于,相机记录的是二维投影和亮度,并不直接记录每个像素到镜头的距离。在针孔模型中,空间点满足
同一条视线上的不同点可以落到同一个像素;一个较小、较近的物体,也可能与较大、较远的物体形成相同投影。明暗同样存在歧义:某个区域变暗,可能因为表面发生倾斜,也可能只是材料颜色更深,或者照明变弱。单张普通单目图像一般不足以唯一确定具有实际尺度的深度。 学习模型可以利用训练先验预测深度,运动、多视角和已知尺寸也能提供额外约束,但这些都不再只依靠这一帧图像本身。
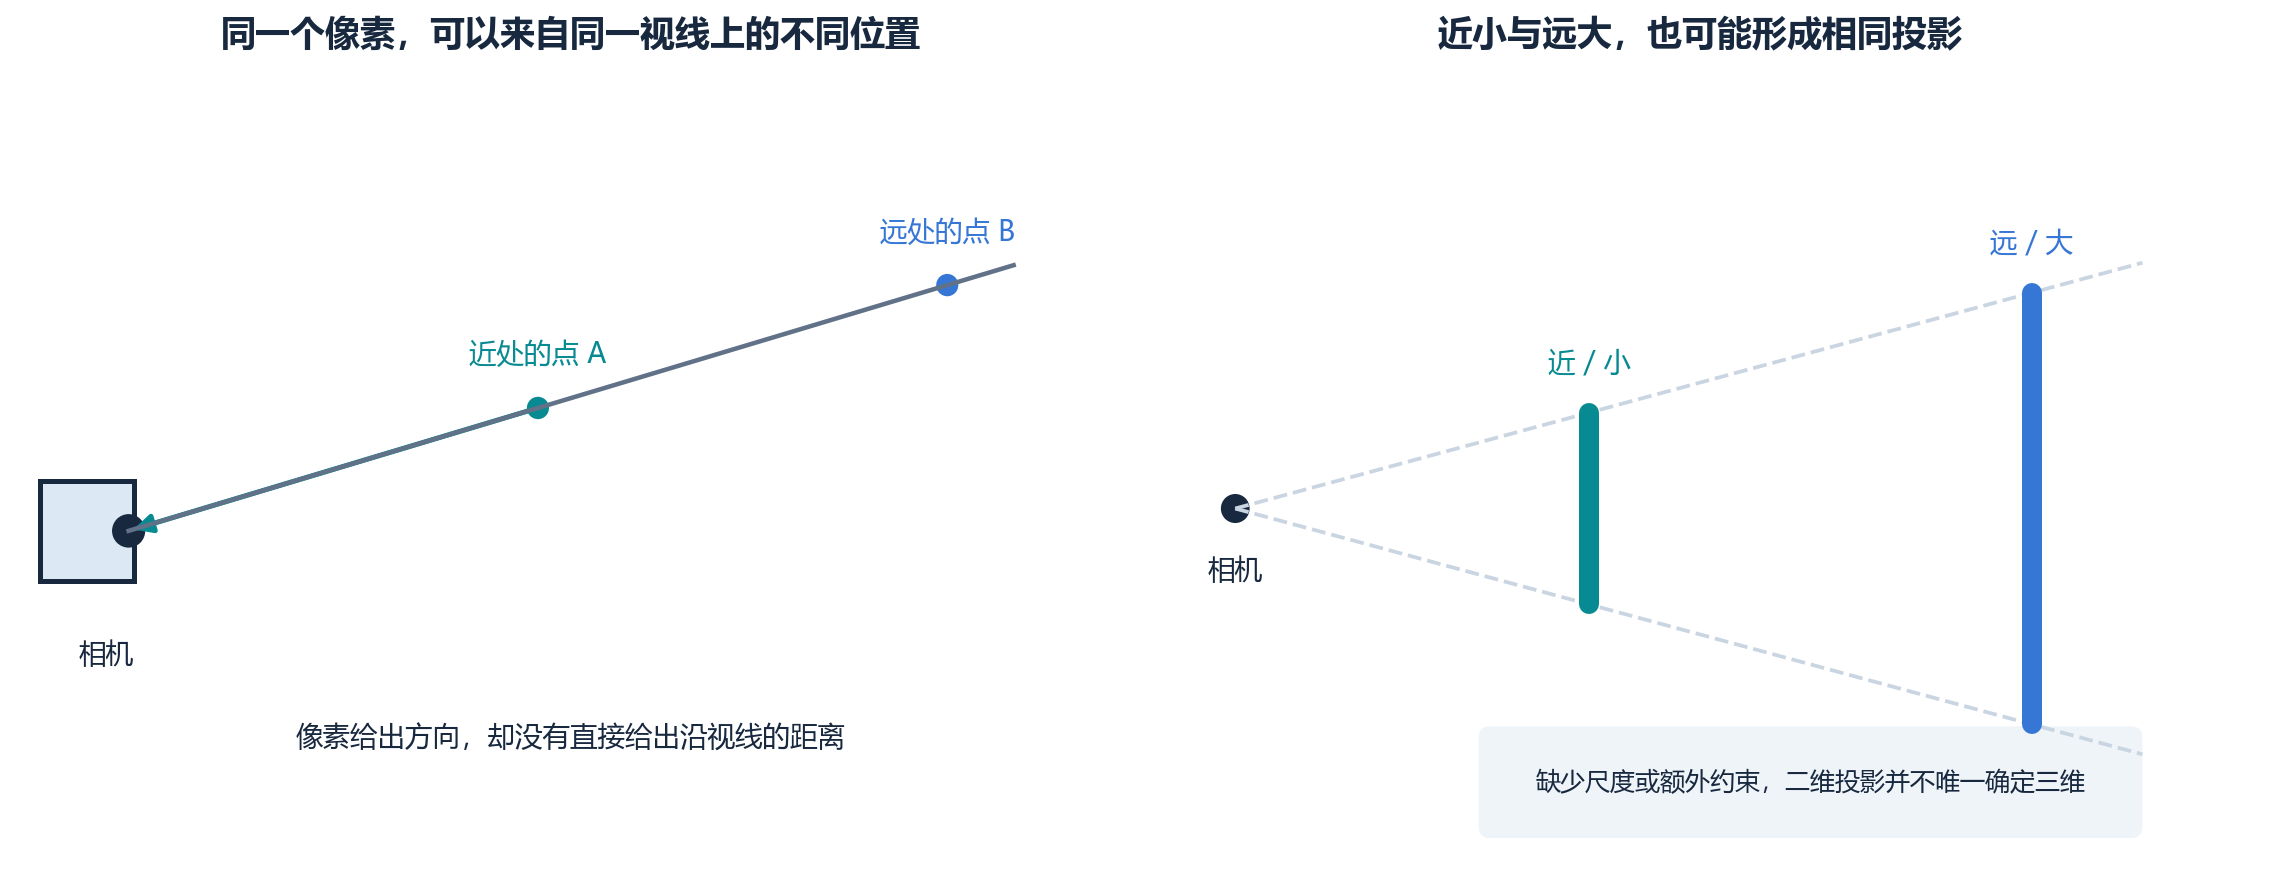
图1 像素提供的是方向,而不是距离。左图中两个点位于同一视线上;右图中近处的小物体和远处的大物体占据相同视角。没有额外约束,仅凭投影无法区分这些情况。
主动光学测量的一种思路,是给画面加入已知“编码”,让几何变化留下可识别的痕迹。结构光就是典型例子:投影模块向表面打出条纹、点阵或其他图案,相机识别每个观测位置对应的投影编码。知道了相机像素和投影位置,就得到一条相机射线与一条投影射线;配合已标定的相对位置,可以通过三角测量确定表面点。图2右侧的弯曲条纹只是这个过程的观测,真正恢复深度还需要解码和几何标定,而不是看到条纹弯曲就已经得到了高度。
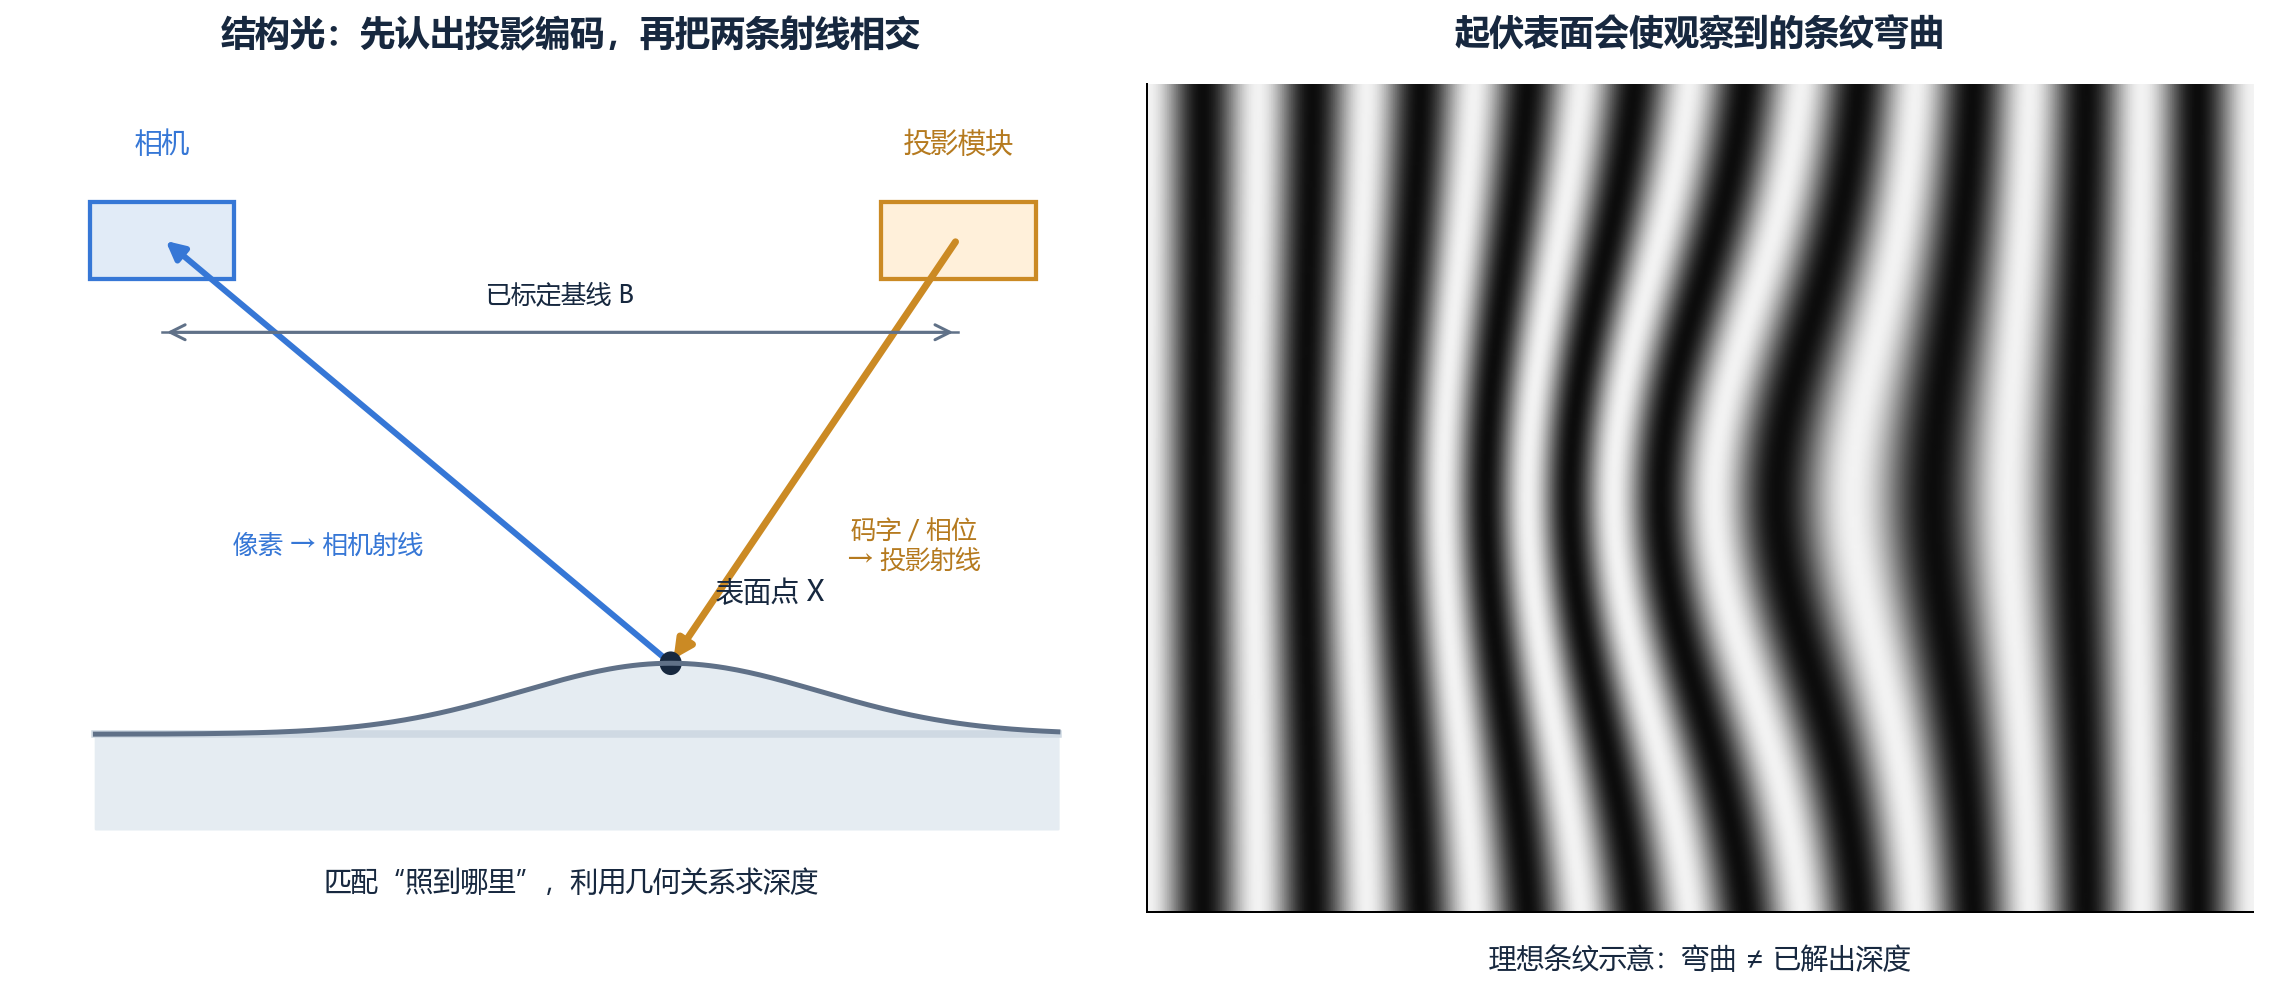
图2 结构光编码的是空间对应关系。左图表示一个已识别的投影编码如何与相机像素共同确定空间点;右图为起伏表面上条纹弯曲的解析示意,并非实测图像。相机与投影模块之间需要已知的几何关系。
常见结构光需要独立的投影器件以及相机—投影器基线。这里的投影器件不一定是完整的商用投影仪,也可以是微型投射模块,但它仍会带来体积、装调和图案设计的代价。对于空间受限的触觉指尖,自然会产生另一个问题:能否不投射空间条纹,而用更简单的照明给几何编码?
三色光采取的正是另一种思路。让红、绿、蓝三组光从不同方向照向表面,局部朝向就会改变三种光的相对亮度。一台彩色相机在同一帧中记录三个通道,便有机会从这组明暗关系反推表面坡度,再积分得到形貌。它不是把结构光投影仪简单换成三盏彩灯,而是改用了不同的物理约束:结构光先找“照到了哪里”,三色光先判断“表面朝向哪里”。 编码也不是获取深度的唯一办法,但在这两类主动方案中,它使本来含糊的图像获得了可标定的几何含义。
摘要
三色光视触觉利用透明弹性体与薄反射膜,将接触形状转换为内部相机可见的浮雕,再用不同方向的 RGB 照明把表面朝向编码为颜色组合。其重建过程不是直接把颜色读成距离,而是经过“RGB—法向或坡度—高度积分”三个环节。它具有单帧同步、稠密成像、细节对比度好和高精度测量的潜力,也无需独立的结构光投射模块。然而,几何信息既然寄托在颜色响应上,光源、材料和相机的变化就容易被误解释为形变。理解这条路线,既要看到它为什么能够呈现细腻的接触形貌,也要理解标定困难、材料光衰和长期漂移为什么会成为关键问题。文末附录用四个受控仿真预设,对照不同形态下的重建效果与误差。
一、相机看见的不是物体,而是它压出的膜面
三色光视触觉最巧妙的地方,并不只是使用了三种颜色,而是先把被测表面换成了一层相对可控的反射膜。物体从外侧压向透明弹性体,接触面的薄涂层随之变形;相机则从内部观察这层涂层。这样,黑色塑料与亮面金属即使有完全不同的光学反射性质,只要形成相近的接触形状,也可能在膜后产生相近的形貌信号。GelSight 的经典工作便利用这一机制,使几何观测在很大程度上不再依赖物体原有的颜色和光泽1。
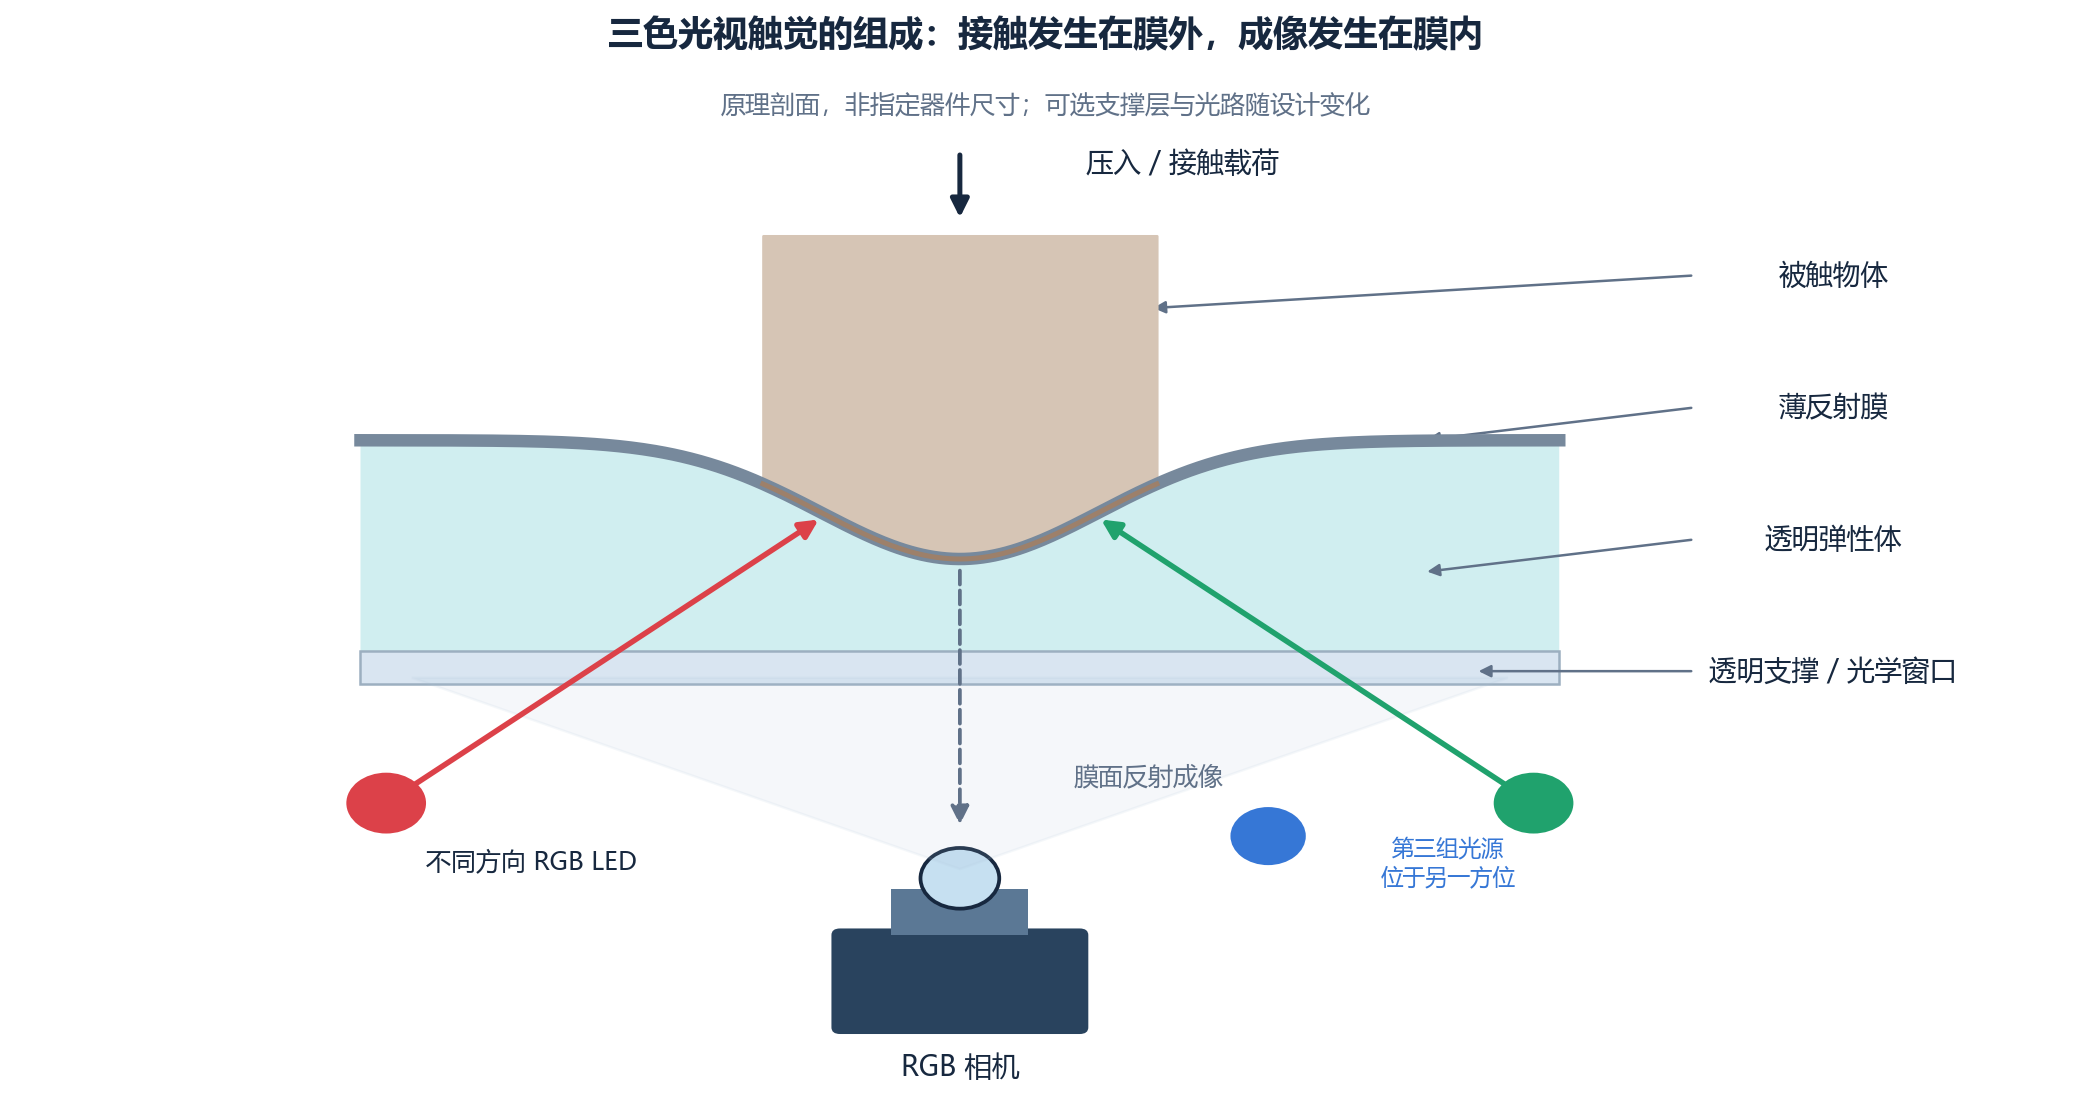
图3 三色光视触觉的原理剖面。物体与膜面在外侧接触,彩色光从内部照亮反射层,相机接收膜面的反射图像。第三组光位于另一方位,因此在同一剖面中不能完整表示其空间位置。图中层厚、光线和器件位置仅为说明关系,不是制造尺寸,也不表示所有结构都必须包含同样的支撑层。
图3也揭示了这类测量的边界:首先被恢复的是受载膜面,并非物体未经接触时的完整三维形状。胶体可能跨过狭窄凹槽,较厚的保护层可能抹去细纹,软物体自身也会变形。因此,“图像能否正确还原膜面”和“膜面是否准确复制了物体”是两件事。即便光学反演十分准确,接触复制中的机械误差仍然存在。
统一反射膜让问题更可控,却不意味着它永远均匀不变。涂层厚度、拉伸、污染和磨损会改变反射;胶体厚度与硬度决定它能否贴合细节。这些因素后面会重新进入标定和稳定性问题。可以说,三色光不是消除了材料的影响,而是把难以控制的各种物体材质,转换成了一种更容易制造、维护与标定的传感膜。
二、三种颜色怎样变成局部坡度
把一个表面微元想象成一块很小的倾斜平板。它越正对某个方向的光源,通常接收到的有效照明越强。若三个方向分别使用红、绿、蓝光,这块小平板的朝向就会留下一个三通道“指纹”。这里的三个颜色代表照明方向,不是三个相机视角,也不是结构光中的条纹编号。白光下的一张普通彩色照片虽然也有 RGB,却通常没有这三组独立的方向信息。
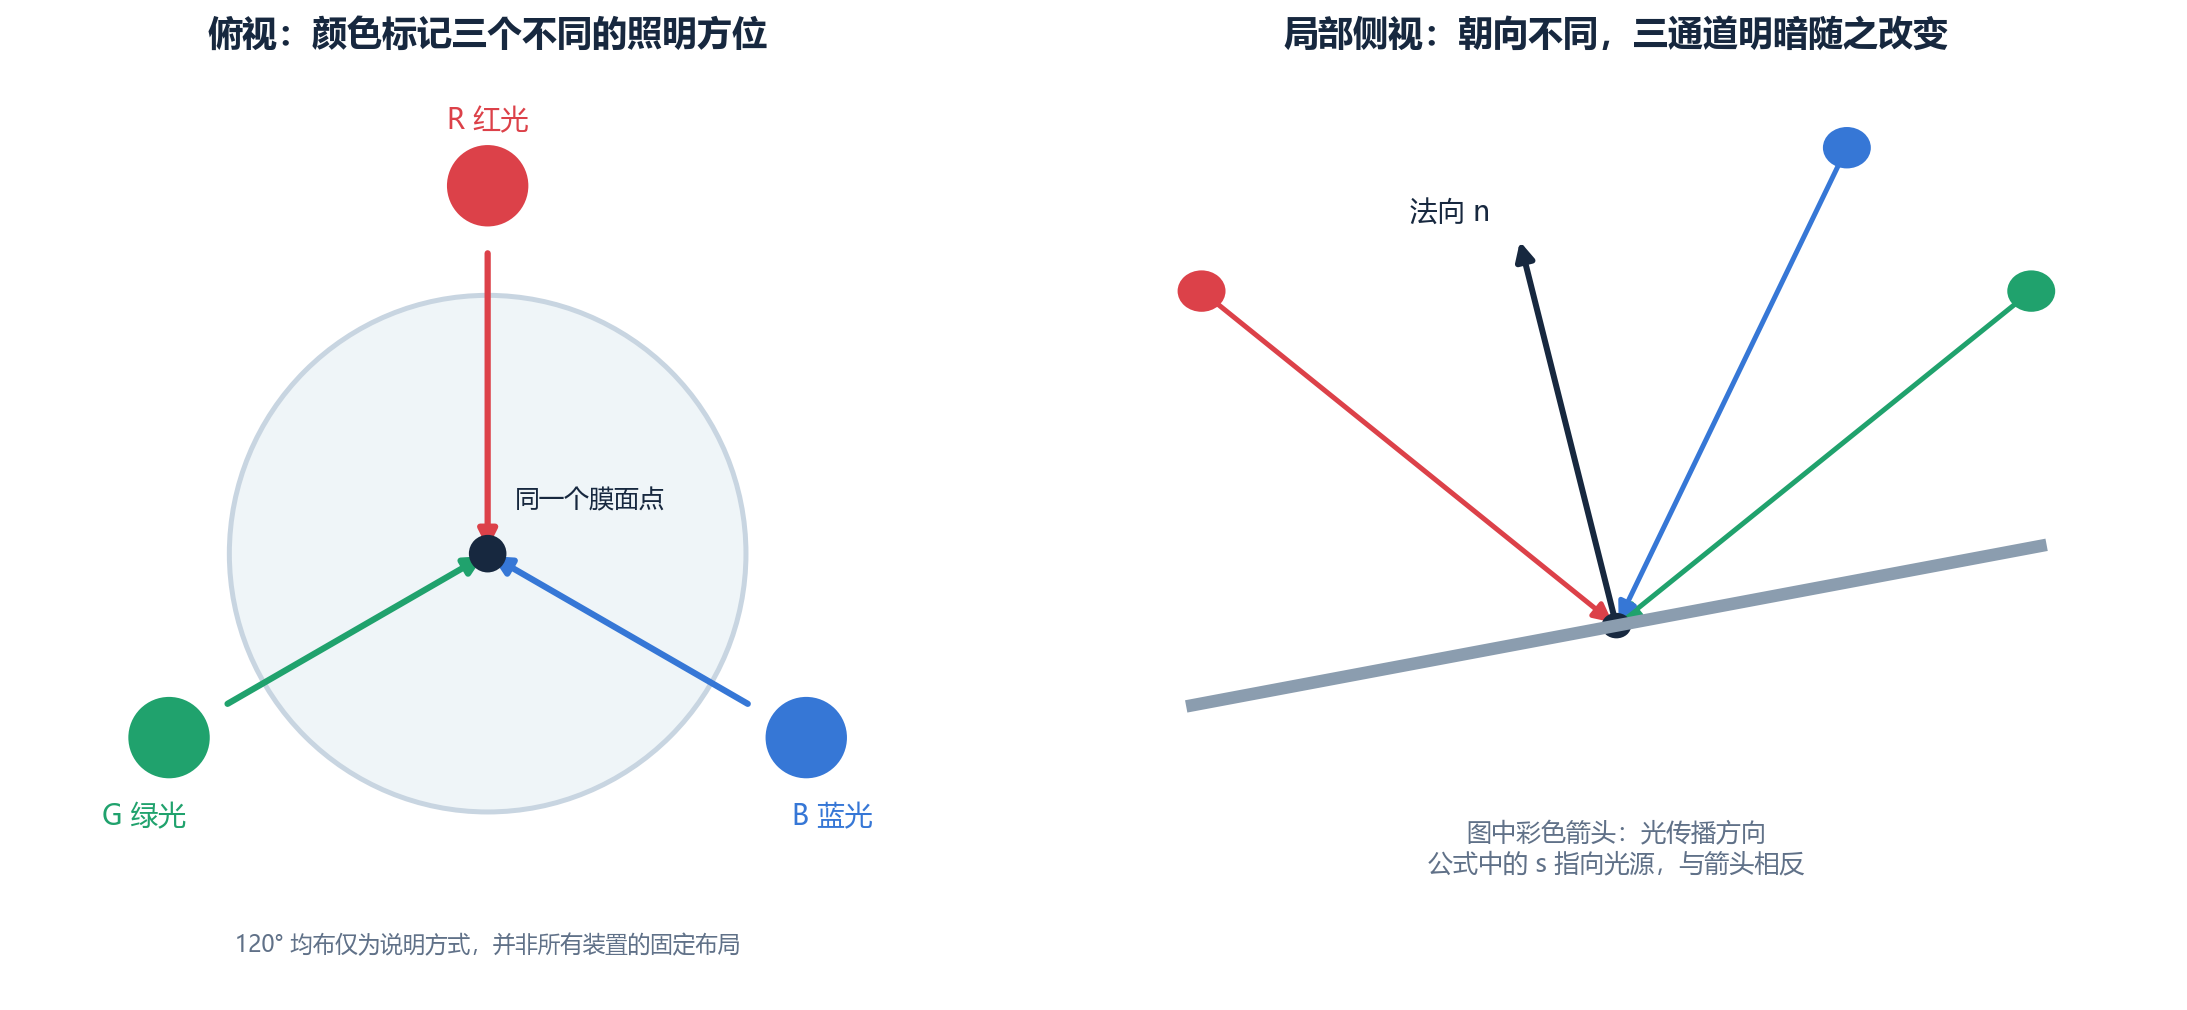
图4 左图用三个相隔120°的方位说明颜色与方向的对应,这是一种便于理解的布局,而非所有装置的固定设计。右图表示倾斜膜面的局部打光:彩色箭头沿光传播方向,公式中的光源方向向量则从表面指向光源,与箭头相反。法向是局部表面的朝向,不是光线方向。右图为方便观看,将观察侧画在膜面上方;它采用局部示意坐标,不表示后文统一公式中的世界坐标正负方向。
在近似 Lambert 漫反射条件下,第 $k$ 个光源对应的亮度可写为
其中 $\boldsymbol n$ 是单位法向,$\boldsymbol s_k$ 从表面指向光源,$e_k$ 包含光强和通道响应,$\rho$ 是反照率。假定三个通道已分离、相机线性、没有阴影截断,并且表面在各通道共享一个灰谱反照率,就能把三个观测写成
只要光照矩阵满秩,令 $\boldsymbol g=\rho\boldsymbol n$,便有
这解释了为什么一张彩色图可以替代三次不同方向的灰度曝光:三个方向的信息被同时装进了 RGB 通道12。但矩阵可逆并不代表抗噪。三个方向太接近,或者不同 LED 的信号在相机通道中严重混合,都会让反演变得不稳定。某个通道进入阴影或饱和,恰好确定的三通道系统又缺少足够冗余,局部结果就可能明显失真。
法向还不是高度。为便于表达,取相机朝向为 +z、面向相机的法向 z 分量为负,将膜面写成 $z=z_0+h(x,y)$,则
例如 $p=0.2$ 表示沿 x 方向前进1 mm,高度局部变化约0.2 mm,并不表示该点深度就是0.2 mm。要获得高度图,还需寻找一张梯度最接近测量坡度的曲面。常见的最小二乘写法为
其内部满足 Poisson 方程
这比沿单一路径逐点累计更容易综合全图信息,也能对阴影、暗点和缺陷赋予较低权重。不过,$h$ 与 $h+C$ 的坡度完全相同,必须依靠未接触区域、可靠边界或其他基准确定高度零点。准确完整的坡度在连通区域内能够恢复倾斜与非恒定的低频起伏;真正固有的歧义是高度常数,而不是所有低频形状都不可观测。
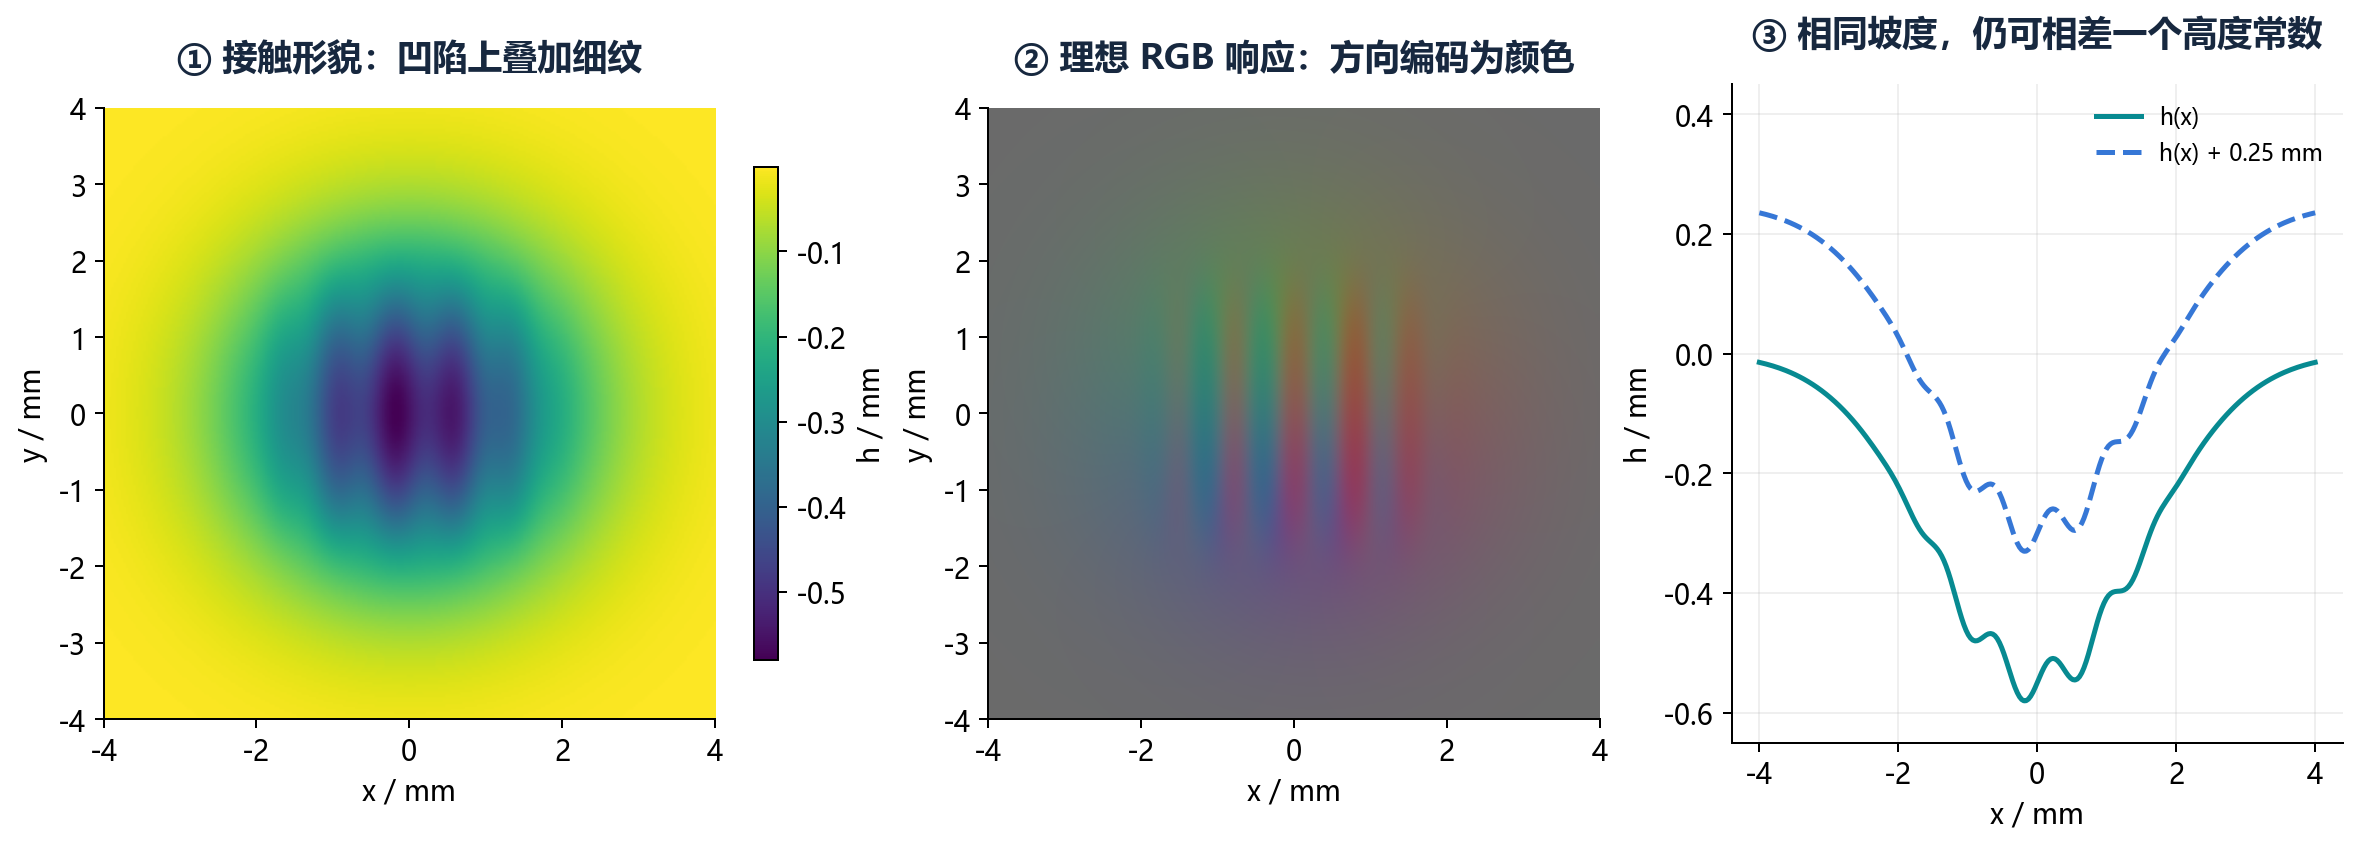
图5 左图是一张人为定义的凹陷与细纹高度场,中图由其法向计算理想线性RGB响应,细小坡度变化因而呈现颜色对比。右图给两条中心剖面相加一个高度常数,它们仍有相同坡度,在理想方向光模型下也有相同的局部颜色响应。这说明颜色首先编码坡度,而非绝对高度。三图用于解释原理,不是实物成像或测量精度评估。
三、细腻的成像从何而来
图5中那些不算高的细纹仍能留下清楚的颜色变化,这正是三色光吸引人的地方。局部高度起伏只要带来可辨认的坡度变化,就有机会转化为较强的光度对比。它又不依赖不同视图之间寻找匹配纹理,因此可以在可靠像素上形成连续、稠密的形貌观测,而不必让被测物体自带斑点或纹理。
GelSight 综述报告,面向高分辨率优化的装置可实现约1–2 μm的空间分辨率,紧凑机器人指尖版本的典型范围为30–100 μm1。这些结果体现了该路线的细节感知潜力,但不能直接当成所有三色光设备的高度误差。横向能分开多近的两条纹路、能分辨多小的高度变化、重复接触是否一致,以及高度与真值相差多少,是不同指标。“精度很高”只有落到具体装置和具体评价条件下才有确定含义。
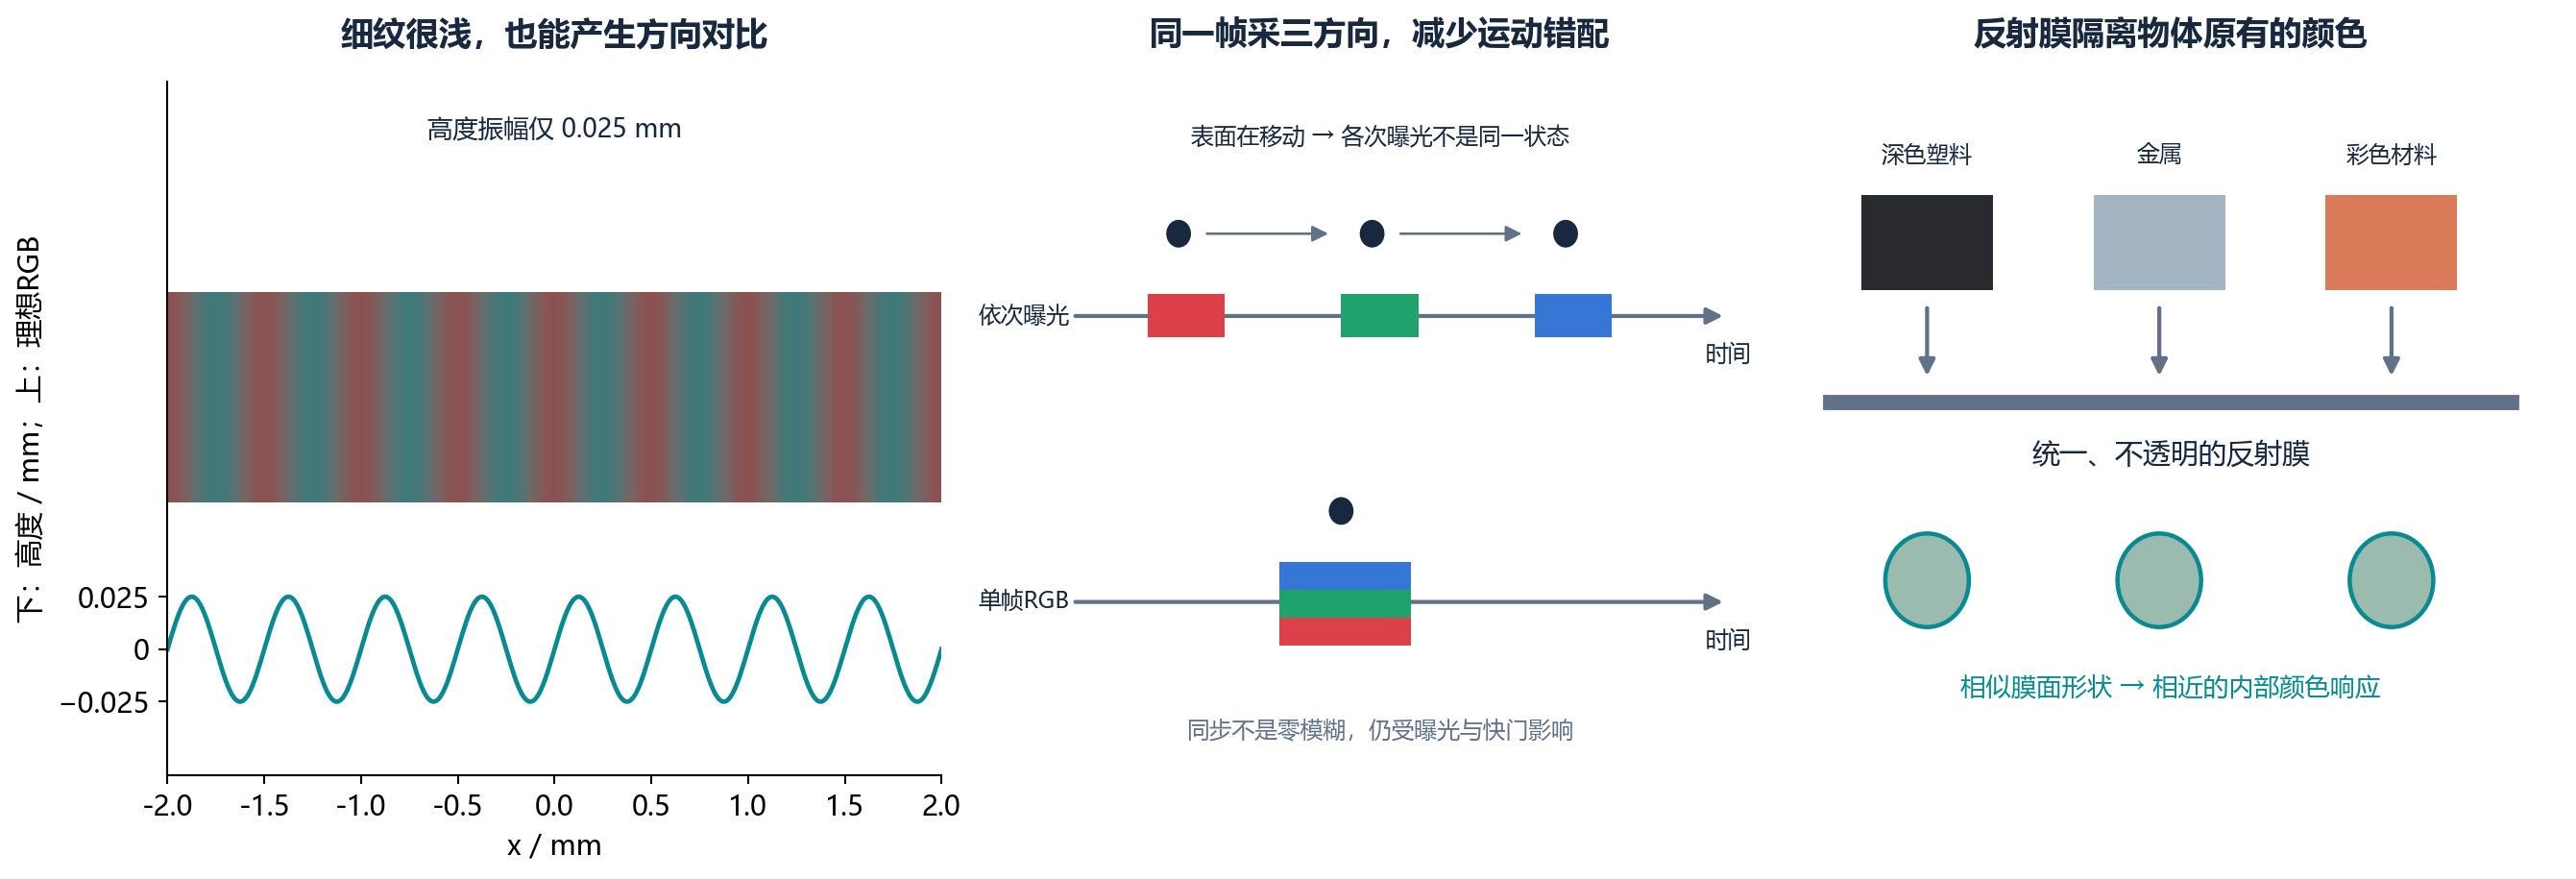
图6 三色光的三种优势。左图在理想光度模型下,用振幅0.025 mm、周期0.5 mm的浅细纹说明:高度变化不大,坡度仍可产生颜色对比;它不是最小可测高度或精度承诺。中图对比移动表面的顺序曝光与同帧RGB采集,单帧能够减少不同时刻观测的错配,但不消除曝光模糊。右图说明不同材质在形成相近膜面形状时,可以产生相近内部响应;前提是反射膜稳定、不透明,且接触复制相近。
三色光的另一个优势是同步。传统光度立体可以依次点亮不同方向的光,但在接触、滚动和滑动中,表面可能在曝光之间已经改变。三个方向同时照明,可以在同一帧中获取这些信息,减少时序错配。实际时间分辨率仍受帧率、曝光、运动模糊与滚动快门影响,不过单帧颜色复用对于动态接触确实有价值。
在结构上,相机、LED和弹性体即可构成基本观测链,不必再安放独立的结构光投射模块及其三角测量基线。这给紧凑指尖留下了设计空间。但它不是“没有光学设计”:扩散片、光导、滤镜和遮光结构往往决定能否获得均匀而有方向差异的照明。GelSight Wedge 与 GelSlim 3.0 都体现了这种结构与成像之间的折中34。
因此,好的成像效果不应只理解为画面鲜艳。更重要的是,不同坡度能否产生连续、可区分且不饱和的颜色,微小细节能否被稳定复制,同一种接触是否能反复产生相近响应。色彩越浓、高光越亮,并不一定意味着可用几何信息更多。
四、为什么好看的颜色仍然难以标定
理想公式让三色光看起来只需测出几盏灯的位置,真实标定却要面对整条成像链。LED不是无限远的点方向光,光线经过胶体、支撑板或扩散层时会发生衰减和混合;涂层未必严格漫反射,相机还有畸变、渐晕和非线性。于是,同一种坡度出现在膜面中央和角落,可能得到不同颜色。只用一个不含位置的RGB映射,未必能解释整个表面。
工程上更常见的做法,是用已知球面直接建立颜色与坡度的对应。理解它可以先看图7:用一个已知半径的球压向膜面,虚线表示接触前的零面,球的最低点到零面的距离就是压入量,接触区域在平面上的范围则由接触半径描述。对接触区里的某个像素,知道它相对接触中心的位置,就能在球上找到对应点;球心指向这个点的半径给出法向,局部切线则告诉我们坡度。
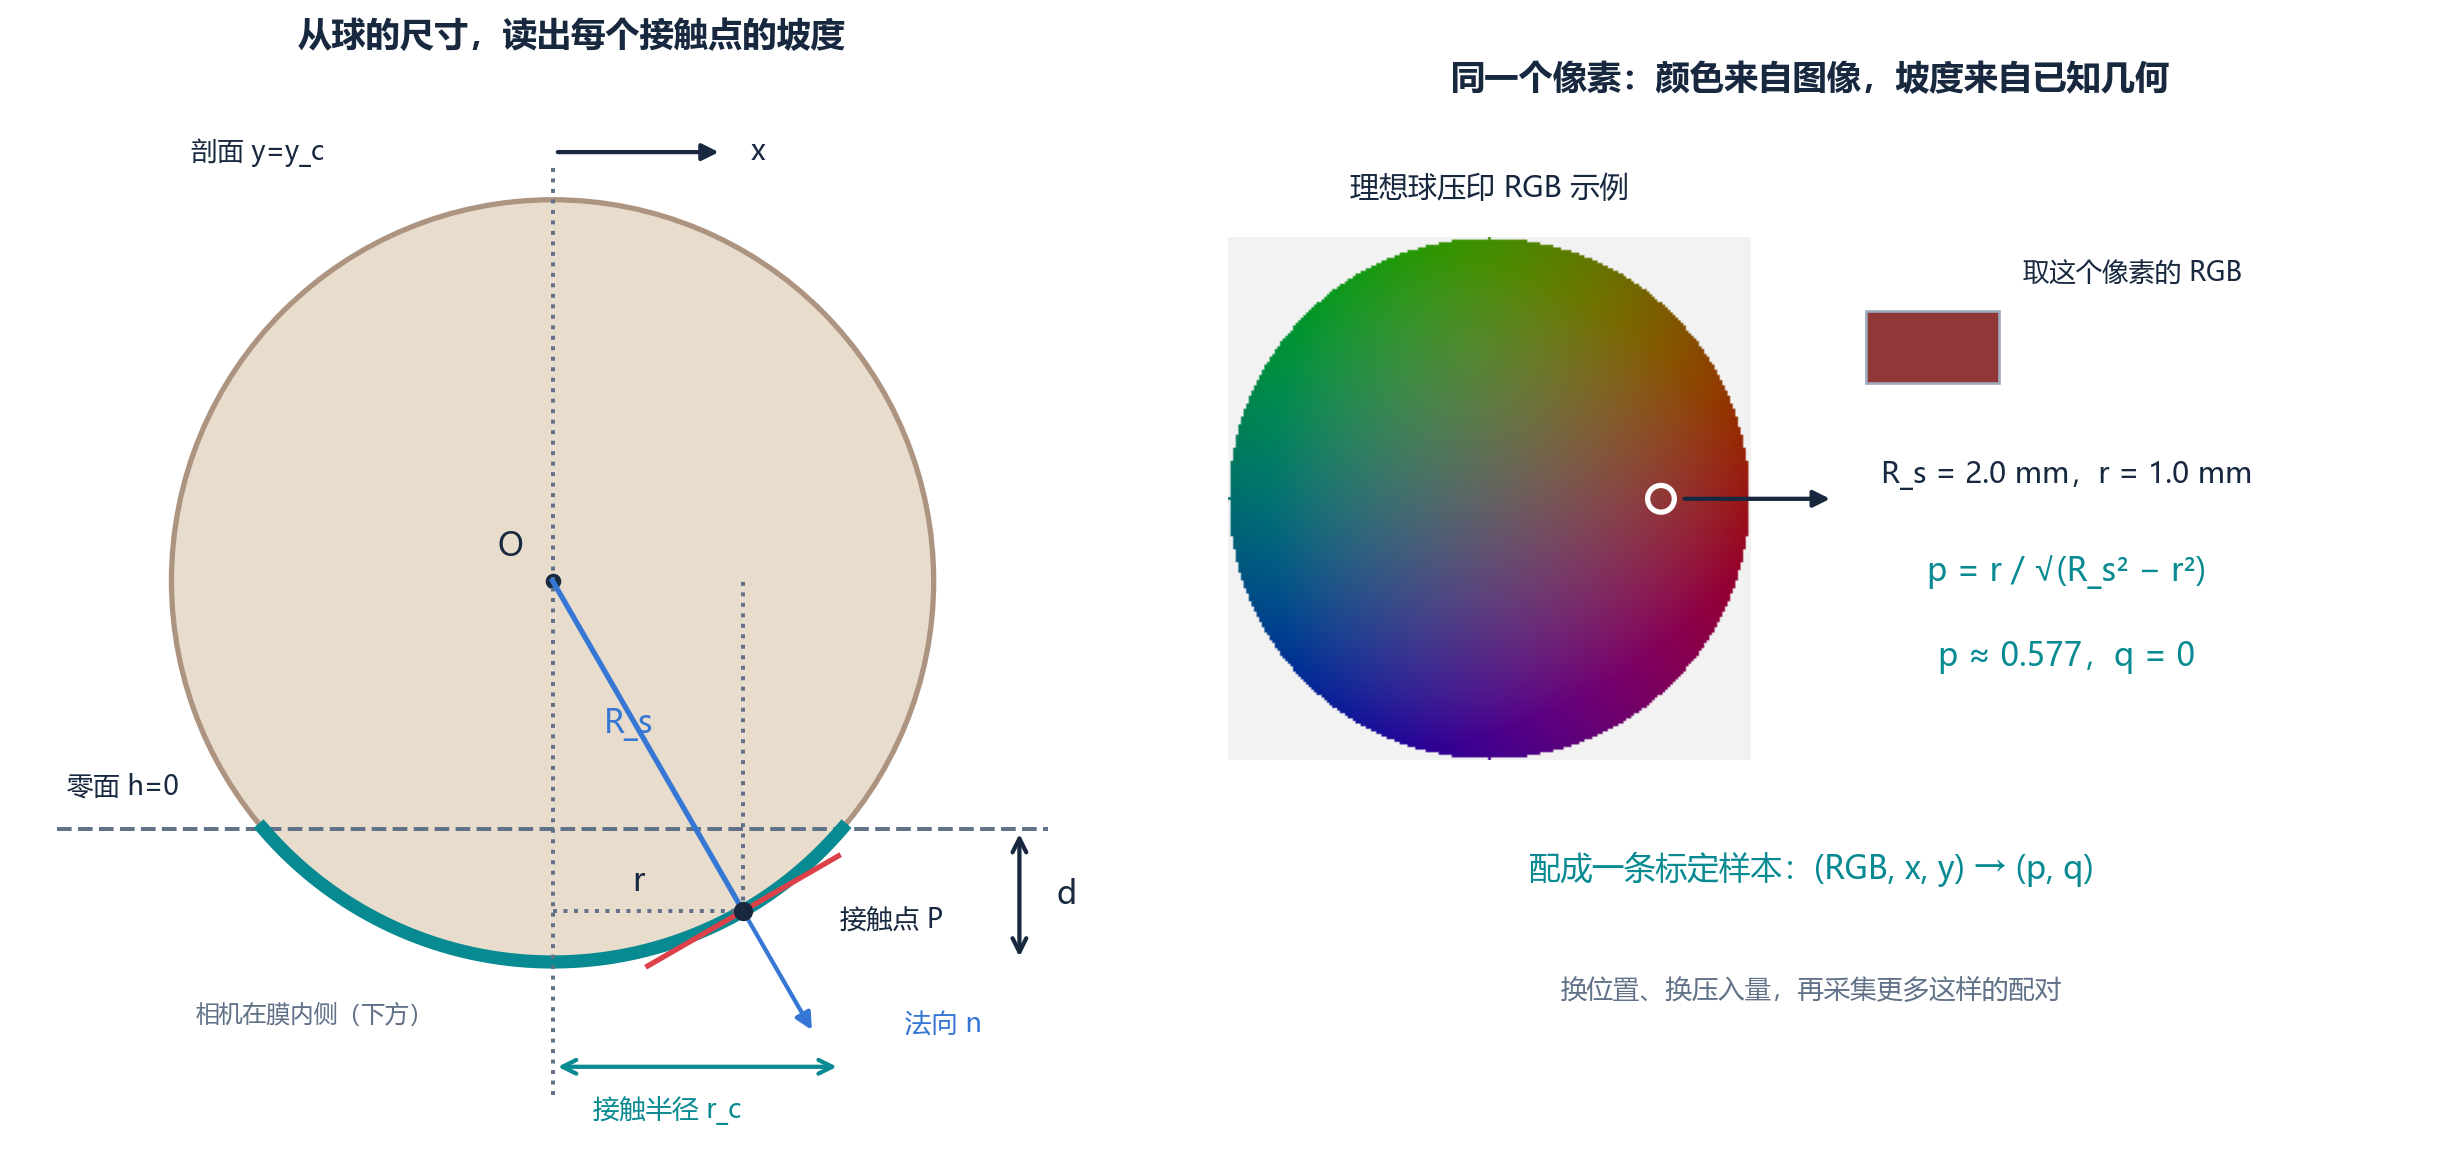
图7 把球标定公式拆回几何关系。左图取通过球心的截面,半径为 $R_s$,压入量为 $d$,接触半径为 $r_c$;P点距中心线的水平距离为 $r$,球心O到P的距离始终是 $R_s$。蓝箭头为面向膜内相机的法向,红短线是P点的切线。右图在理想球压印RGB图中选取同一个P点:颜色从图像读取,而坡度由已知几何计算。示例 $R_s=2$ mm、$d=0.7$ mm、$r=1$ mm,且位于 $y=y_c$ 的截面上,因此 $p\approx0.577,q=0$。图中RGB为解析示例,不是实拍。
这一步最重要的不是“由球算出颜色”,而是把测到的颜色和已知的坡度配成一条记录。为了和前文符号一致,仍约定向相机压入时 $h<0$。设球半径为 $R_s$、压入量为 $d$、接触中心为 $(x_c,y_c)$,理想贴合区域满足
这些球冠关系适用于 $0<d<R_s$ 且位于接触范围内的情形,理想接触半径为 $r_c=\sqrt{2R_sd-d^2}$。它们依赖真实贴合,球缘的弹性过渡或接触圆识别误差都可能让标签偏离,不能把每个边缘像素无条件当成精确球面。
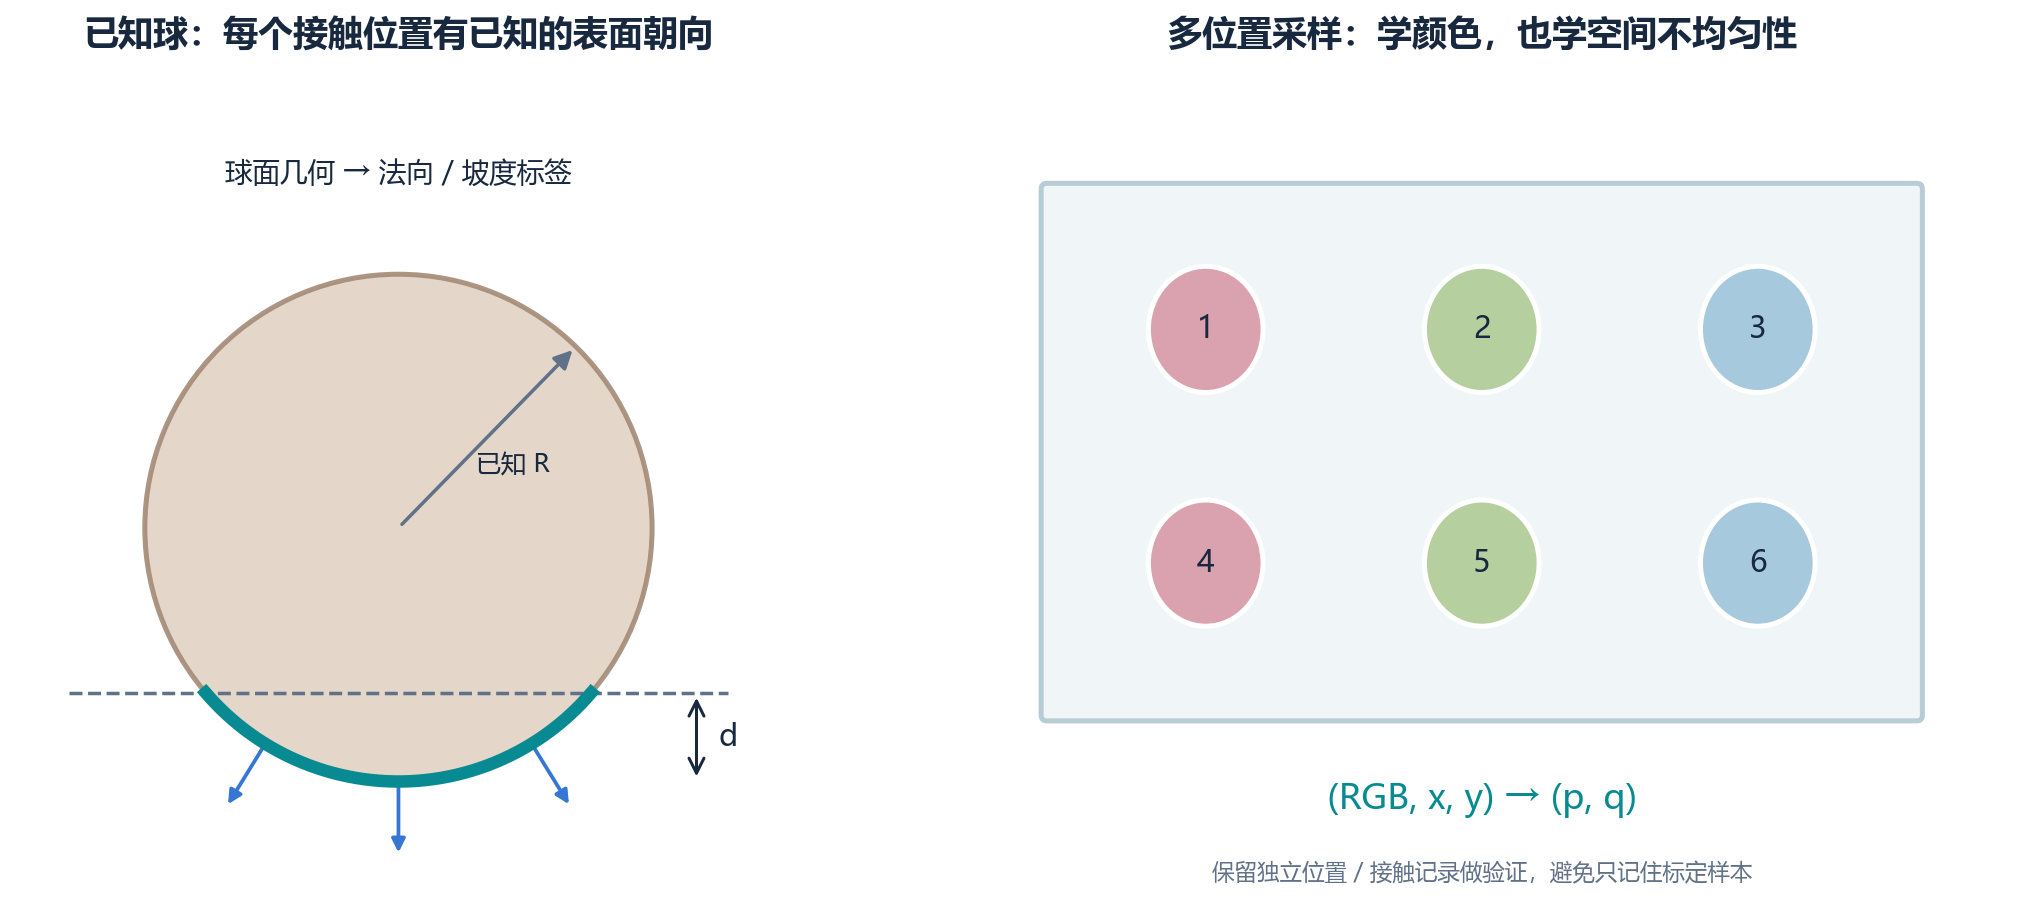
图8 从单点配对扩展到多位置标定。左图再次展示球面上不同位置的法向,右图表示换位置重复压印,学习位置相关的颜色响应。右侧颜色仅标记采样位置,不是预测的真实球压印颜色。图7解释一条记录怎样获得,这张图解释为什么需要采集许多位置、许多坡度的记录。
有了这些配对数据,便可用查找表、插值或小型网络建立颜色到梯度的映射。GelSight 综述介绍了RGB查找表,Wedge则把位置也放入输入,学习 $(R,G,B,x,y)\rightarrow(p,q)$,以补偿空间光照不均匀13。使用原始颜色还是相对空载图的颜色差,应在标定与使用时保持一致;减去背景可以削弱部分偏置,却不能严格消除所有乘性光衰。
困难也恰恰在这里。标定时的光源温度、胶体状态和相机参数,只要与使用时不同,原先的对应关系就可能改变。某些方向照明本就不足时,神经网络也不能凭空补回缺失的物理信息。可靠做法是先稳定LED驱动和曝光、增益、白平衡,完成暗场与几何校正,再覆盖不同位置和压入量,并保留未参与标定的接触记录验证,而不是只看同一批像素上的拟合误差。
五、材料光衰与漂移,怎样变成虚假的形貌
材料光衰是一个容易被低估的问题。光在胶体、透明支撑和保护层中传播时,并不是无损的;不同波段的吸收和散射程度也不相同。若用有效路径长度 $\ell$ 和有效衰减系数 $\mu_k$ 作简化,透过率可写成
这个表达只用于解释机理,不能替代完整的多次散射和内部反射模型。它指出一个直接后果:亮度降低会使暗通道更容易被噪声淹没;如果三色衰减不一致,颜色比例也会变,算法便可能把材料影响误解释为表面倾斜。膜面厚度、受载路径和局部压缩变化还可能让空载时标定的关系无法完全迁移到接触状态。
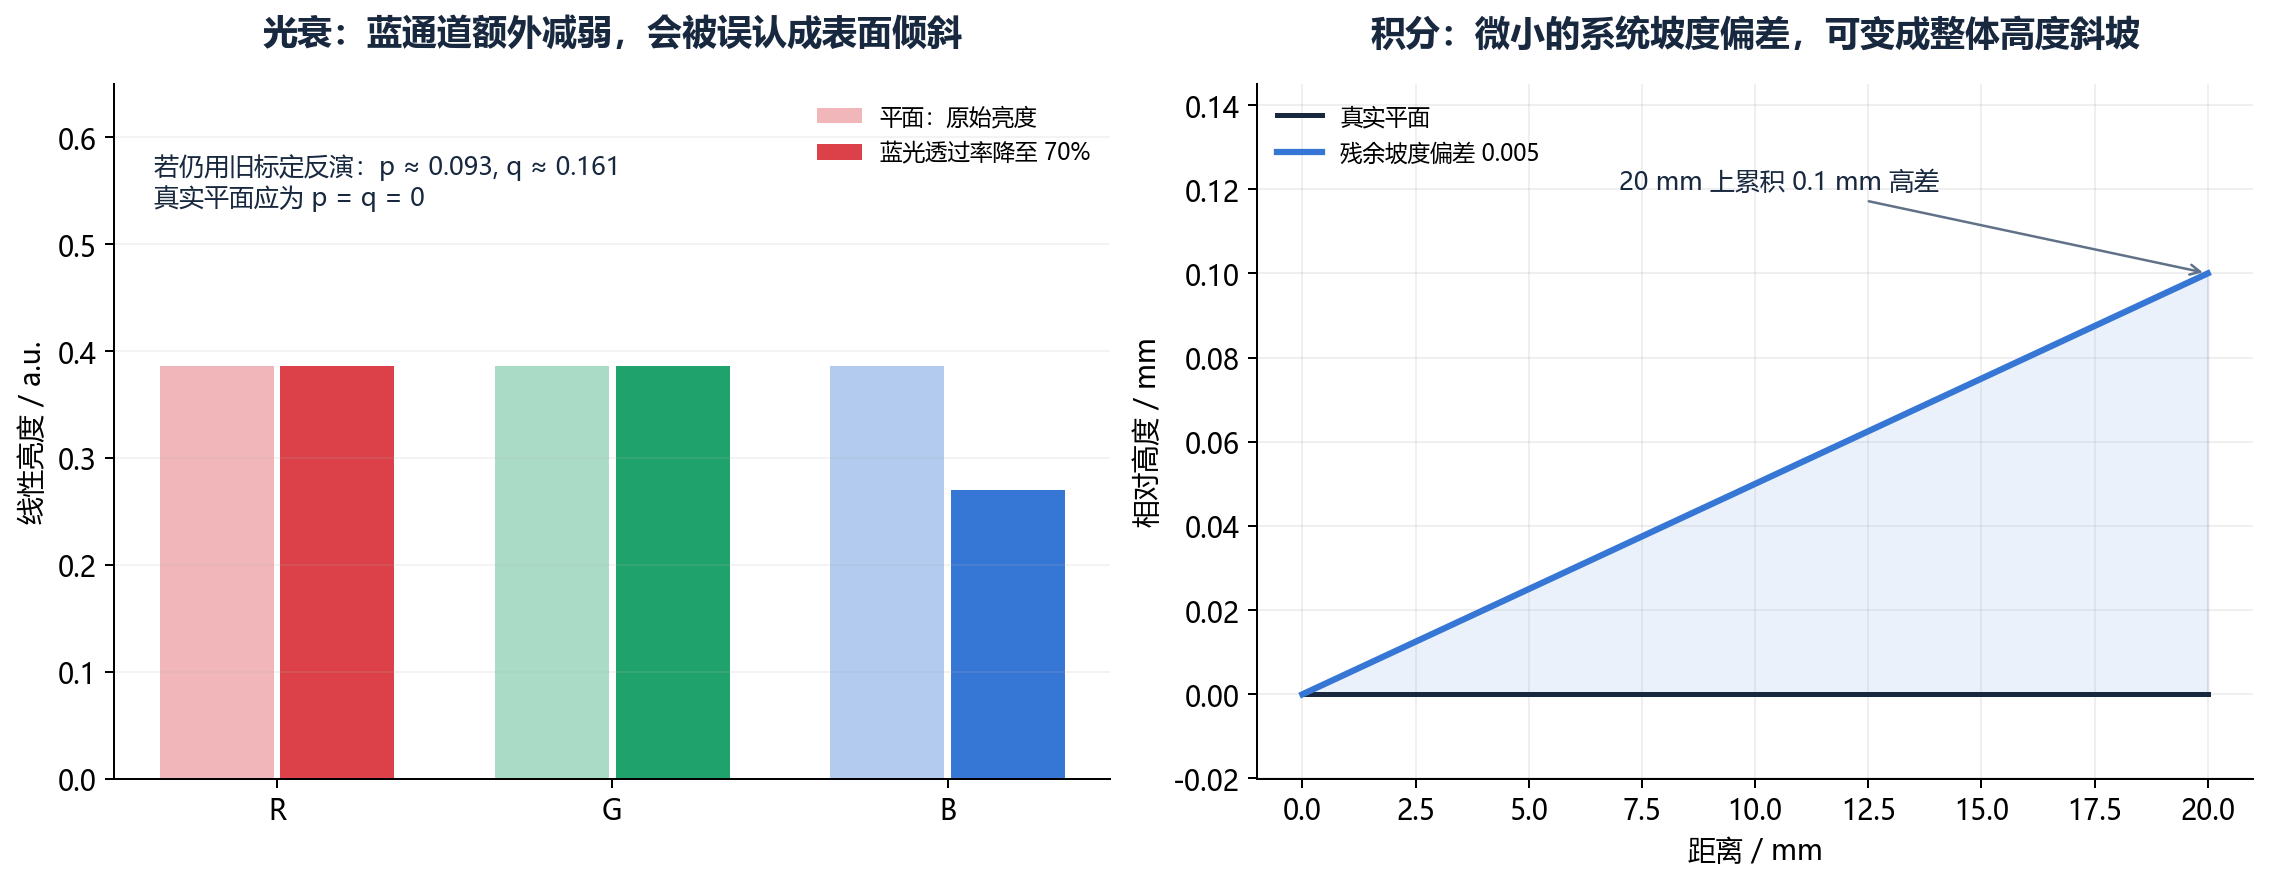
图9 左图取一个真实坡度为零的理想平面,只将蓝通道额外衰减到70%,仍使用未更新的光照矩阵反演,就会得到非零坡度。右图是另一个独立示例:残余坡度偏差0.005可在20 mm范围内产生0.1 mm高差。两图分别说明颜色失配和积分偏差的机制,右图不是由左图的数值直接推导,也不是某种胶体的实测漂移曲线。
这里需要保留一个重要区别:共同等比例变暗,并不一定直接改变理想法向。如果三个通道都乘上同一个因子,即使它随位置或时间变化,线性模型中的归一化仍可把它消掉。更危险的是未补偿的通道差异、光路混合和非线性变化。当然,共同比例衰减仍会损害信噪比,改变阈值与饱和条件,也未必能被固定的经验映射正确处理。选择低吸收、低散射和低黄变材料,控制厚度与光路,进行位置相关标定,比单纯把LED功率加大更有效;后者还可能带来发热、高光和过曝。
漂移则把这个问题延伸到了时间维度。LED预热改变通道强度,相机自动白平衡调整颜色比例,胶体蠕变与迟滞使卸载后零面不能立即恢复,涂层磨损和微小机械位移又会改变反射与几何关系。在类似接触下,输出因此可能逐渐变化。这里既有真实膜面随时间变化,也有成像映射本身变化,两者不应混为一谈。
小的系统性坡度偏差经过积分,会成为整体斜坡或弯曲;零面不可靠时,还会表现为高度偏移。即使每一帧独立重建,也会发生这种现象,并不一定来自逐帧累计误差。预热后标定、稳定驱动、记录温度、在确定无接触且材料充分恢复时重置参考,都有助于控制漂移。相反,连续接触时随意更新背景,可能把真实接触形变吸收到新零面中。
除了缓慢变化,阴影、高光和串扰还会造成局部信息缺失。陡坡可能背离某一路光,尖锐边缘会遮挡其他区域;半镜面涂层虽然敏感,强高光却可能饱和;内部反射和RGB串扰会削弱方向对比。三通道本身冗余有限,不能指望把这些问题全部交给平滑。平滑确实能降低噪声,但也会压浅浮雕、模糊细纹,让高度图显得更“干净”却不更准确。真正的对策仍然要从光路和材料开始,再辅以置信度筛选与鲁棒积分。
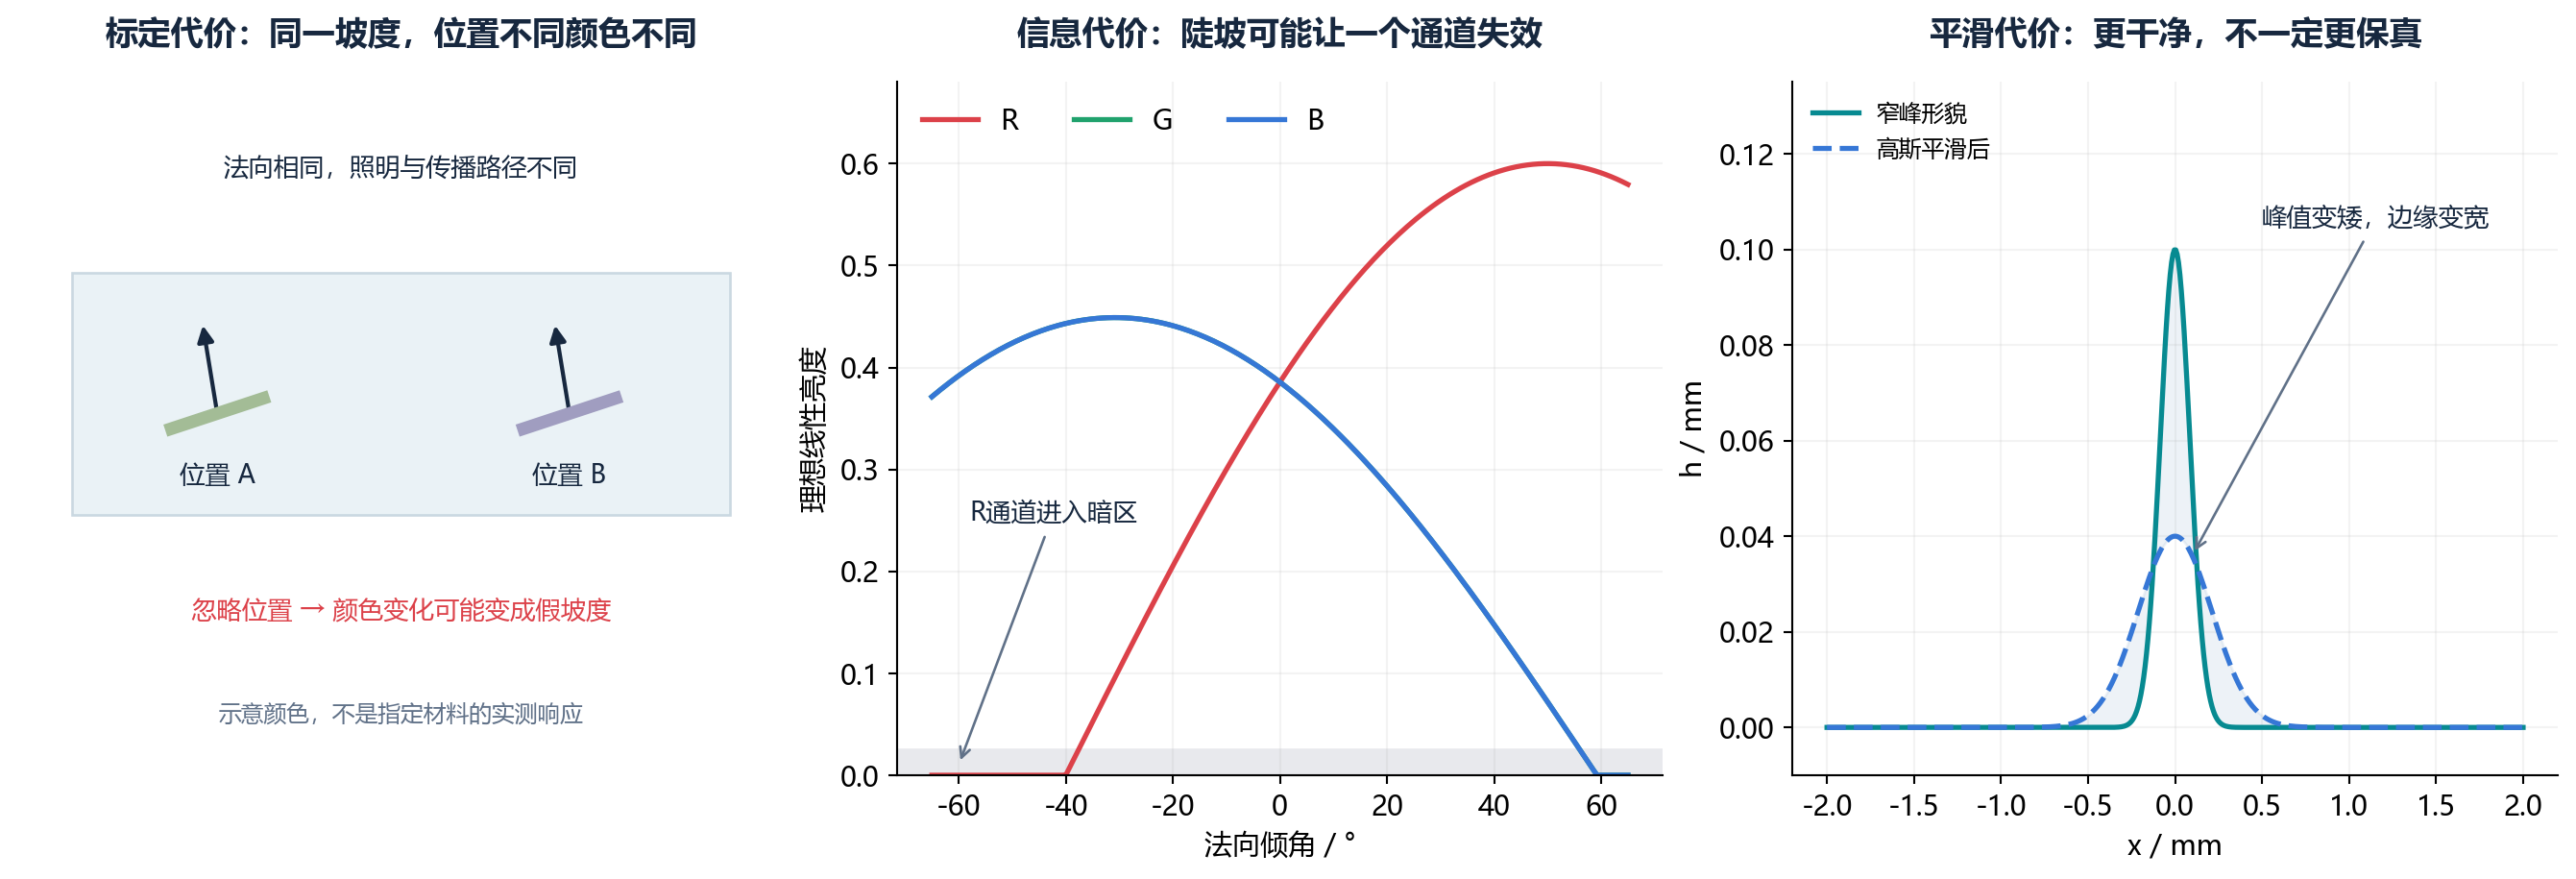
图10 优势背后的代价。左图让两块局部膜面保持同一坡度,却赋予不同颜色,说明位置相关光场会增加标定难度;颜色仅为示意。中图用理想漫反射模型展示法向倾角变化时的三通道响应,其中R通道在负倾角较大时进入暗区。此例的倾斜轴使G、B曲线重合,绿色曲线被蓝色覆盖,并非缺少一组光源。右图对一个窄高斯峰做高斯平滑:峰值降低、轮廓变宽,是噪声抑制与细节保真之间的典型折中。它不是所有重建方法必然发生的固定误差,也不是仪器测得的精度曲线。
把图6与图10连起来看,会更容易理解这一方案的设计逻辑。让颜色对小坡度足够敏感,能增强细纹对比,却也让光场变化更容易被误认为形变;三个通道同时读取,避免了曝光之间的运动,却不能保证每个通道始终有效;用平滑稳定结果,则必须接受或控制它对高频细节的影响。这些不是简单的“优点清单”和“缺点清单”,而是同一套物理机制的两面。
六、怎样判断一套三色光方案是否真的可靠
一套可靠系统,应当既能让细纹看得见,也能解释它们对应多少高度。除了用球标定,还应在独立位置和不同形状上检查结果:球面和斜面用于检验整体朝向与低频形状,已知高度台阶与细纹用于检验幅值和边缘,重复加载与长期空载记录则用于区分重复性、材料恢复和零面漂移。把同一次接触的相邻像素随机分到训练与测试中,往往会高估泛化能力,按位置或接触记录留出验证更有意义。
评价时也不宜只报一个整体RMSE。法向误差、已知基准下的高度偏差、峰谷幅值、边缘位置和有效覆盖率应共同解释结果。暗区和缺陷被插值填满,不等于这些位置也获得了真实测量;有效区域被分成互不连通的小块时,每个缺少参考的分量还各自存在高度常数歧义。精度、成像质量和稳定性,需要分别有证据,再共同构成系统评价。
三色光的优势与代价其实来自同一机制:颜色对细微朝向很敏感,所以能呈现丰富细节,也容易受材料和照明变化影响;三个方向在单帧里同步,所以适合动态接触,却缺少应对通道失效的冗余;统一反射膜隔离了物体颜色,却把制造、磨损和迟滞带进测量。它是一条具有高分辨率、高质量成像和高精度潜力的视触觉路线,但实现这种潜力,依赖的是整条链路的稳定,而不只是三盏彩灯和一张漂亮的图。
最终应追求的是:相同的接触形貌,在不同位置、不同时间和重复加载后,仍能产生可解释、可复现的颜色响应,并恢复到一致的高度基准。 当这一点得到验证,三色光才真正从一种直观的接触成像方式,成为可信的形貌测量方案。
附录:四个仿真预设的形貌与误差对照
前面的讨论主要停留在机理。为了把“同一套三色光链路遇到不同形态时究竟表现成什么样”具体化,这里选取四个受控仿真预设:球面压痕、平滑凹坑、指纹直栅和硬币压印。四组都使用 640×480 图像、0.2 mm 输出网格、均匀灰膜、无噪声、50° 三色定向光和已知光照矩阵。它们共享同一套重建与评价口径,因此适合比较形态差异;但仍是理想漫反射下的仿真,不是实物传感器精度,也不能把某一组的 RMSE 直接外推到硬件。
| 仿真预设 | 边界参考 RMSE / mm | 去常数形状 RMSE / mm | 法向平均误差 / ° | 有效覆盖 |
|---|---|---|---|---|
| 球面压痕 | 0.0111 | 0.0110 | 0.096 | 98.65% |
| 平滑凹坑 | 0.0047 | 0.0048 | 0.027 | 98.65% |
| 指纹直栅 | 0.0156 | 0.0152 | 0.603 | 98.65% |
| 硬币压印 | 0.1737 | 0.1309 | 3.063 | 98.32% |
“边界参考”把未变形边缘当作零高度;“去常数形状”只去掉整体高度常数,更侧重相对形貌。两列不应混为同一个指标。下面的误差图统一是“重建高度减真值”,红色表示偏高、蓝色表示偏低,白色为无效区;每幅图使用自己的误差色标,跨形态比较应看表中的 RMSE,而不是直接比较颜色深浅。
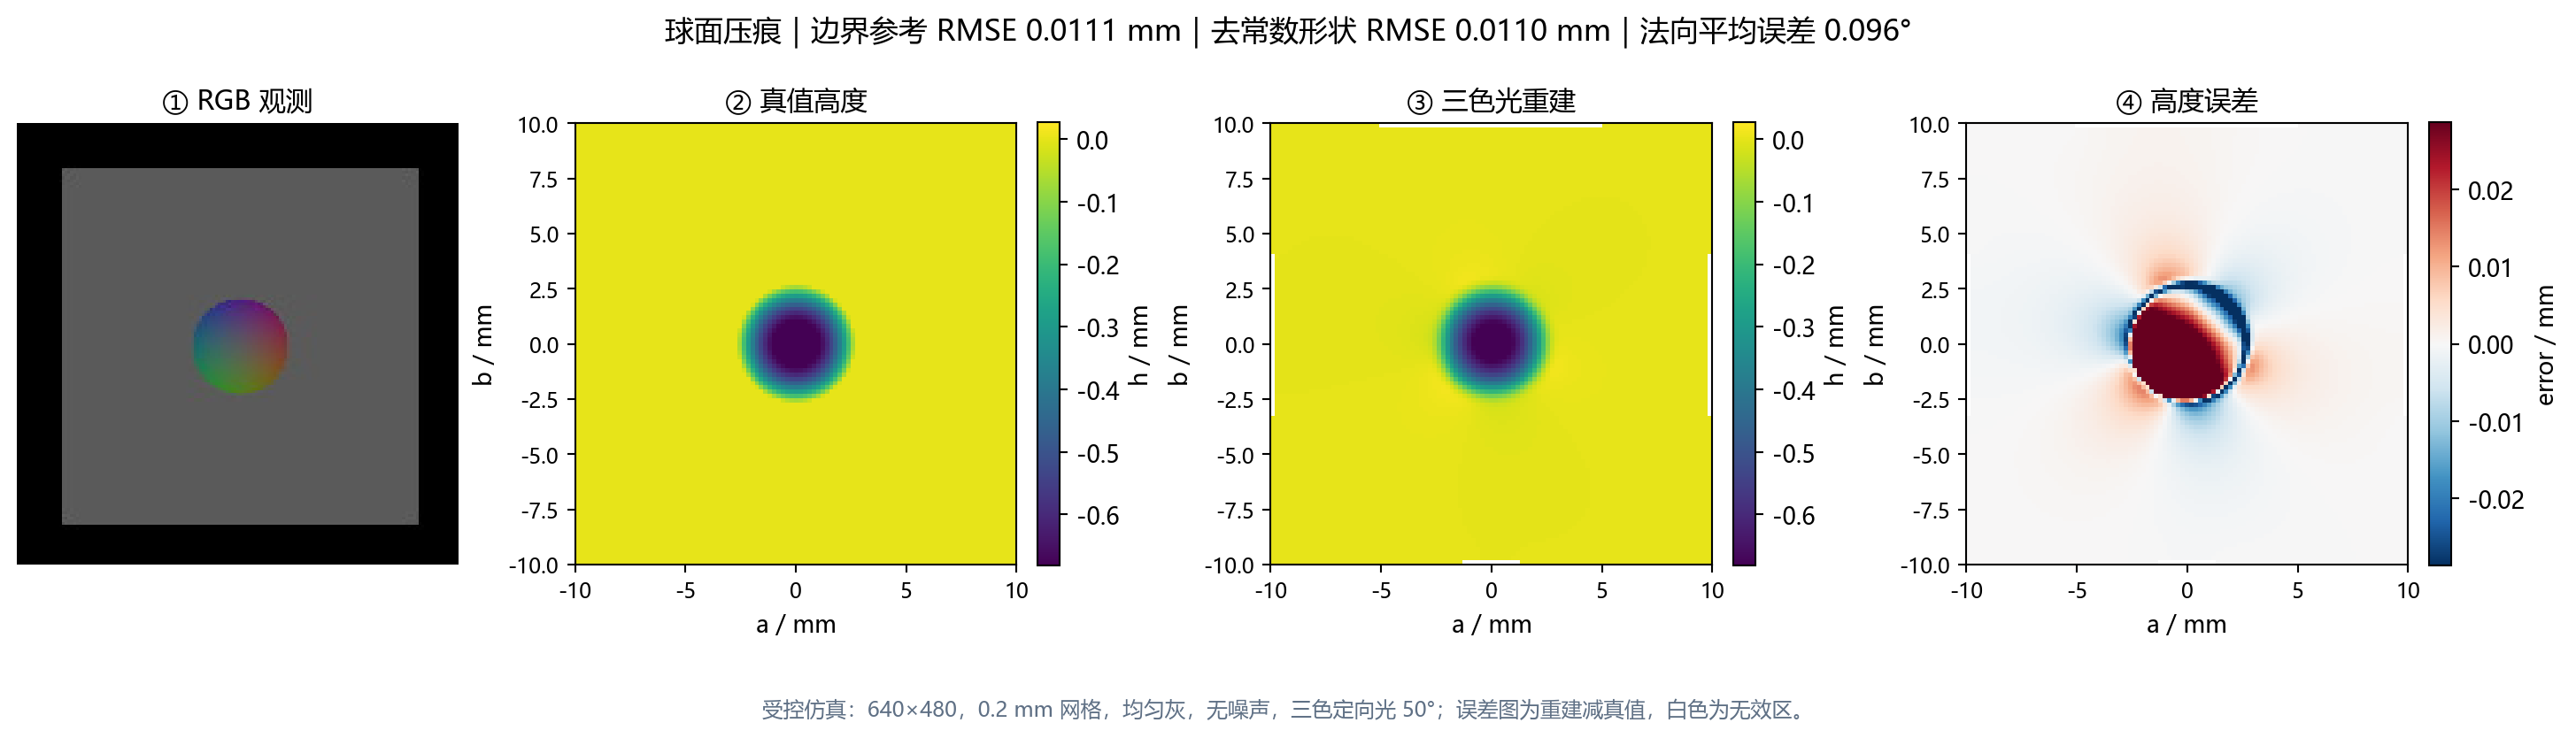
图11 球面压痕。重建的整体轮廓与真值接近,误差主要集中在接触边缘和曲率变化较快的位置;中心区域出现一小块偏高误差,外圈则伴随正负交替的环状误差。该形态连续、坡度变化平滑,是三色光最容易发挥的工况之一。
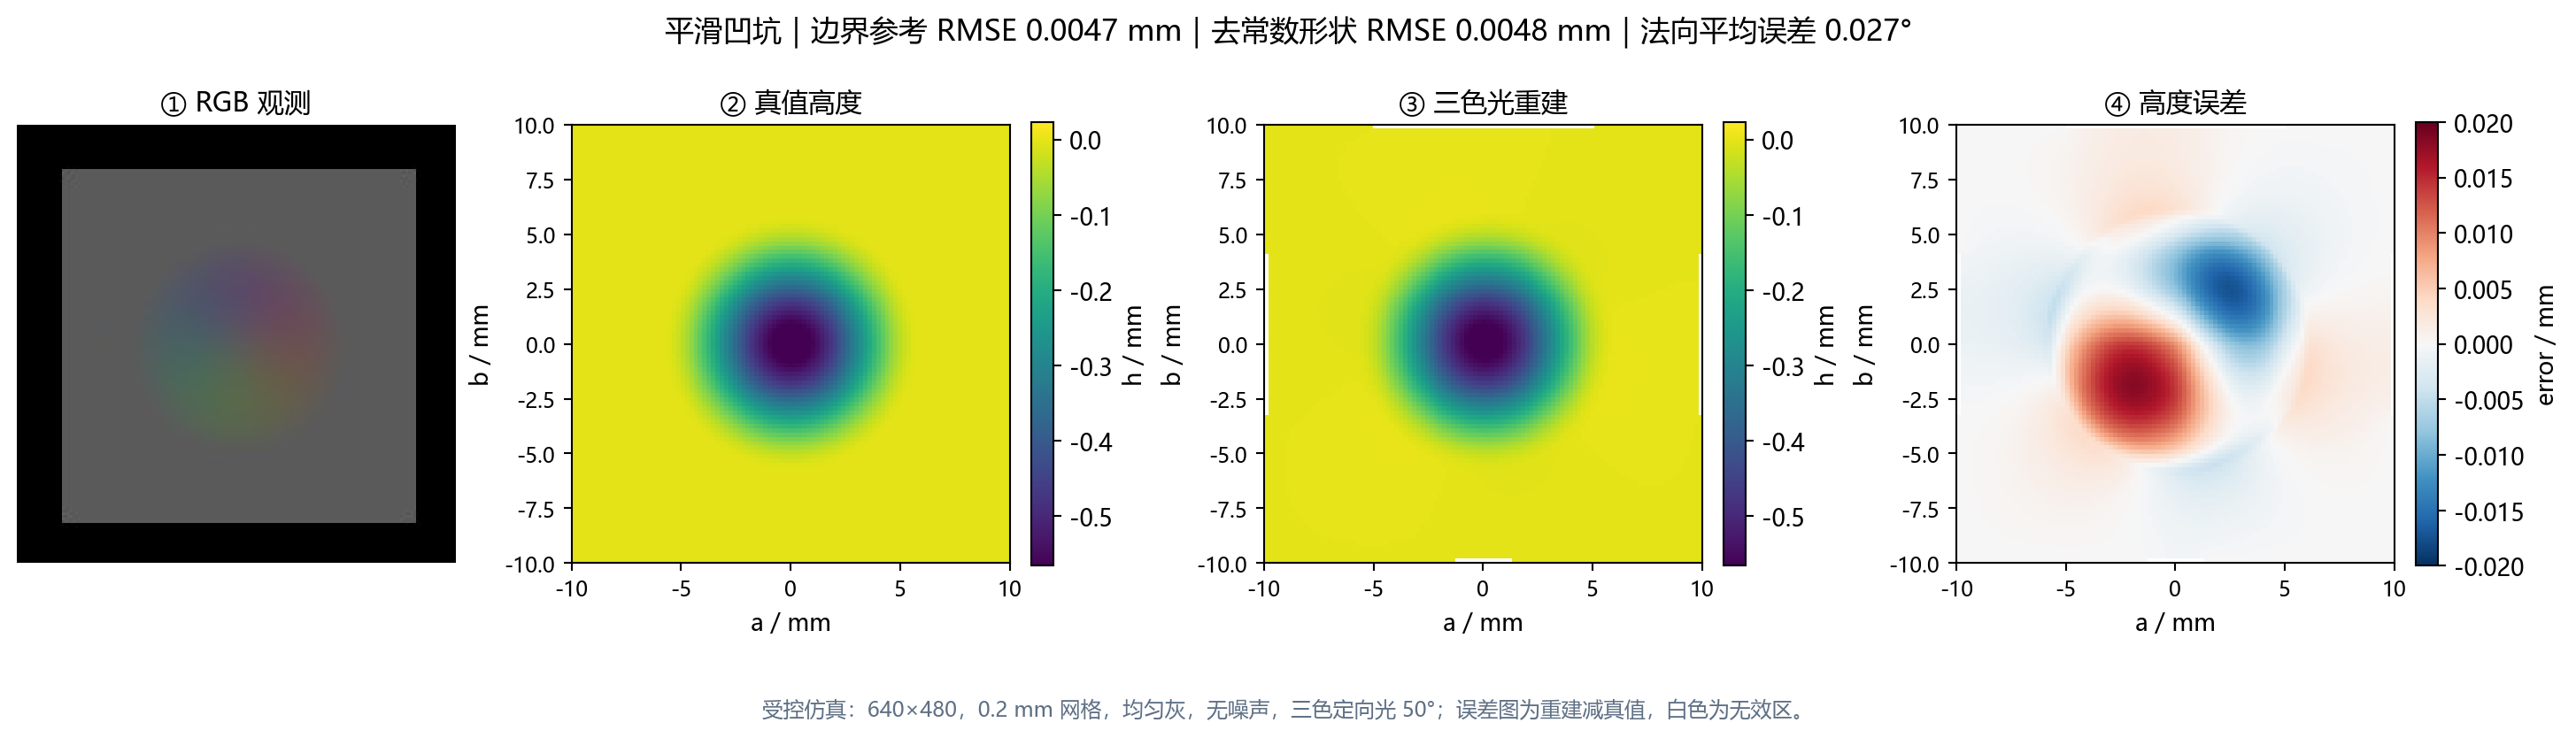
图12 平滑凹坑。凹坑深度和横向尺度都较温和,重建与真值高度接近;误差图显示接触区两侧存在方向相反的局部偏差,说明即使整体形状正确,边缘附近的坡度估计仍可能有小幅系统误差。
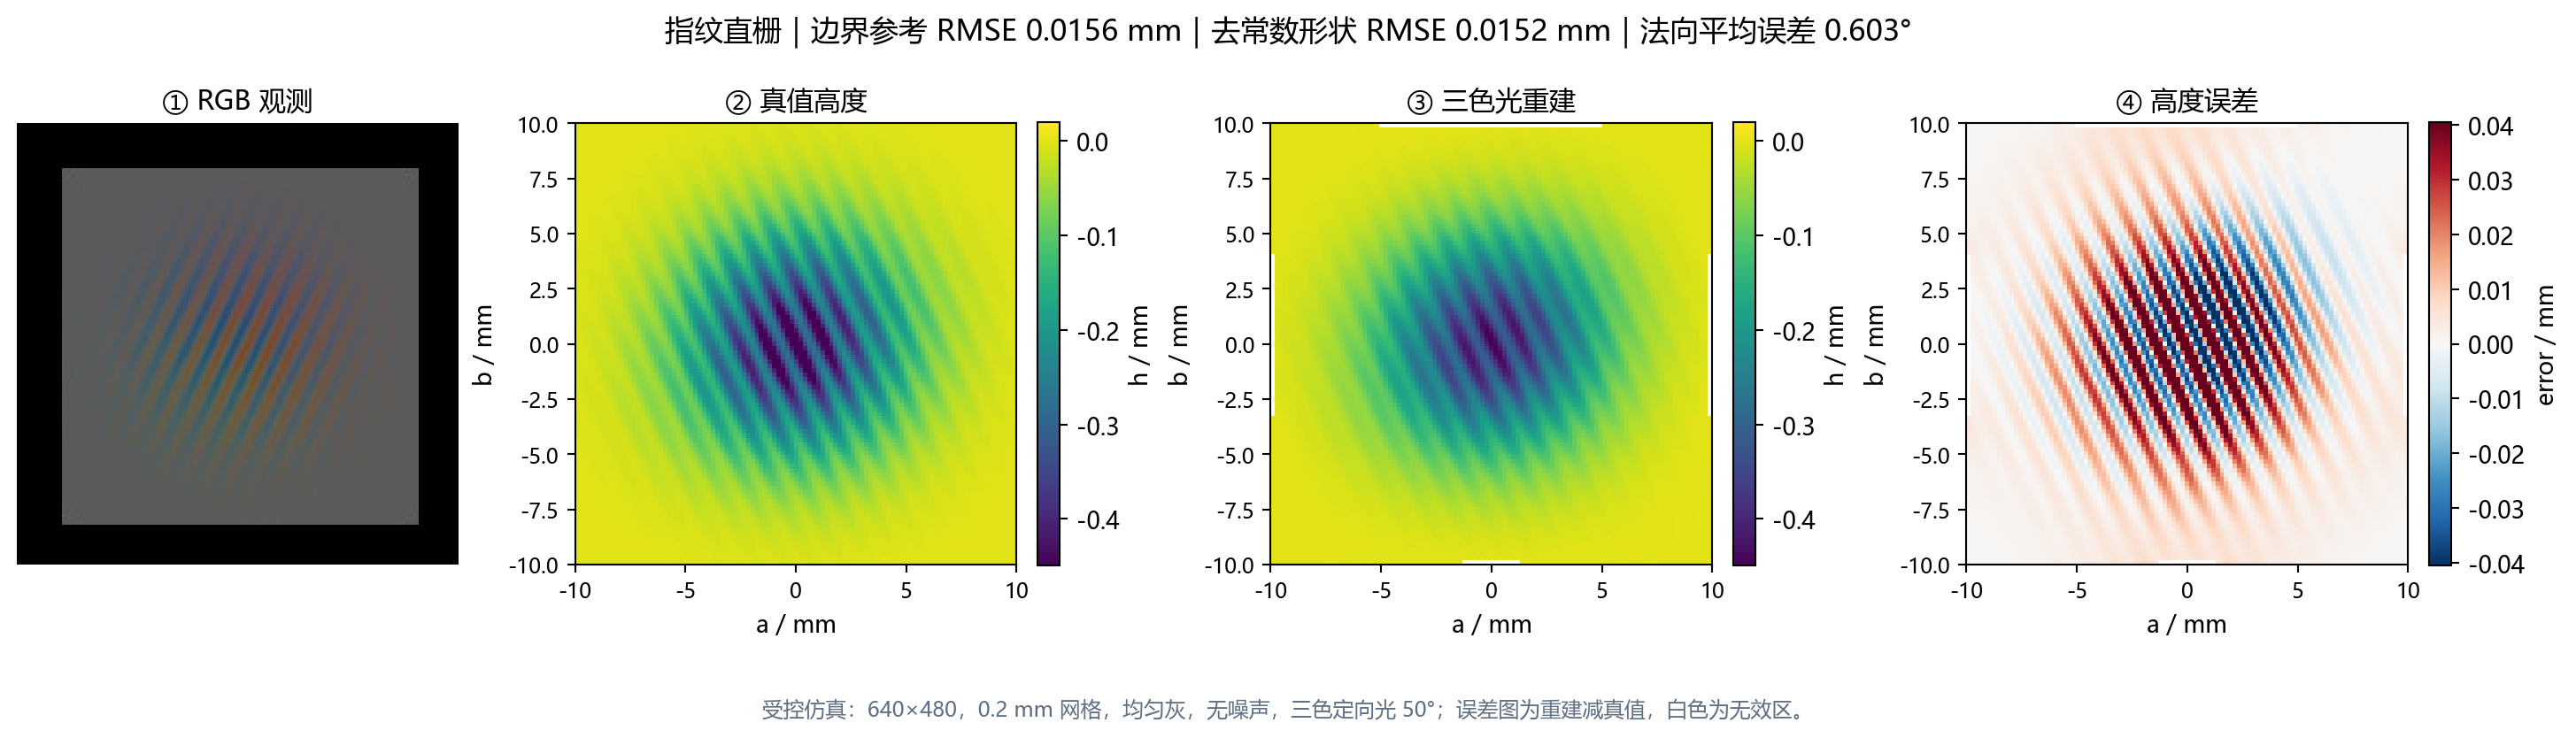
图13 指纹直栅。脊线高度不大,但空间频率较高。RGB 观测中仍能看到清晰的周期性颜色变化,重建也保留了脊线结构;误差图呈周期性正负条纹,表明脊线的幅值和相位没有完全复现。它说明“看得见细纹”和“定量测准细纹”并不是同一件事。
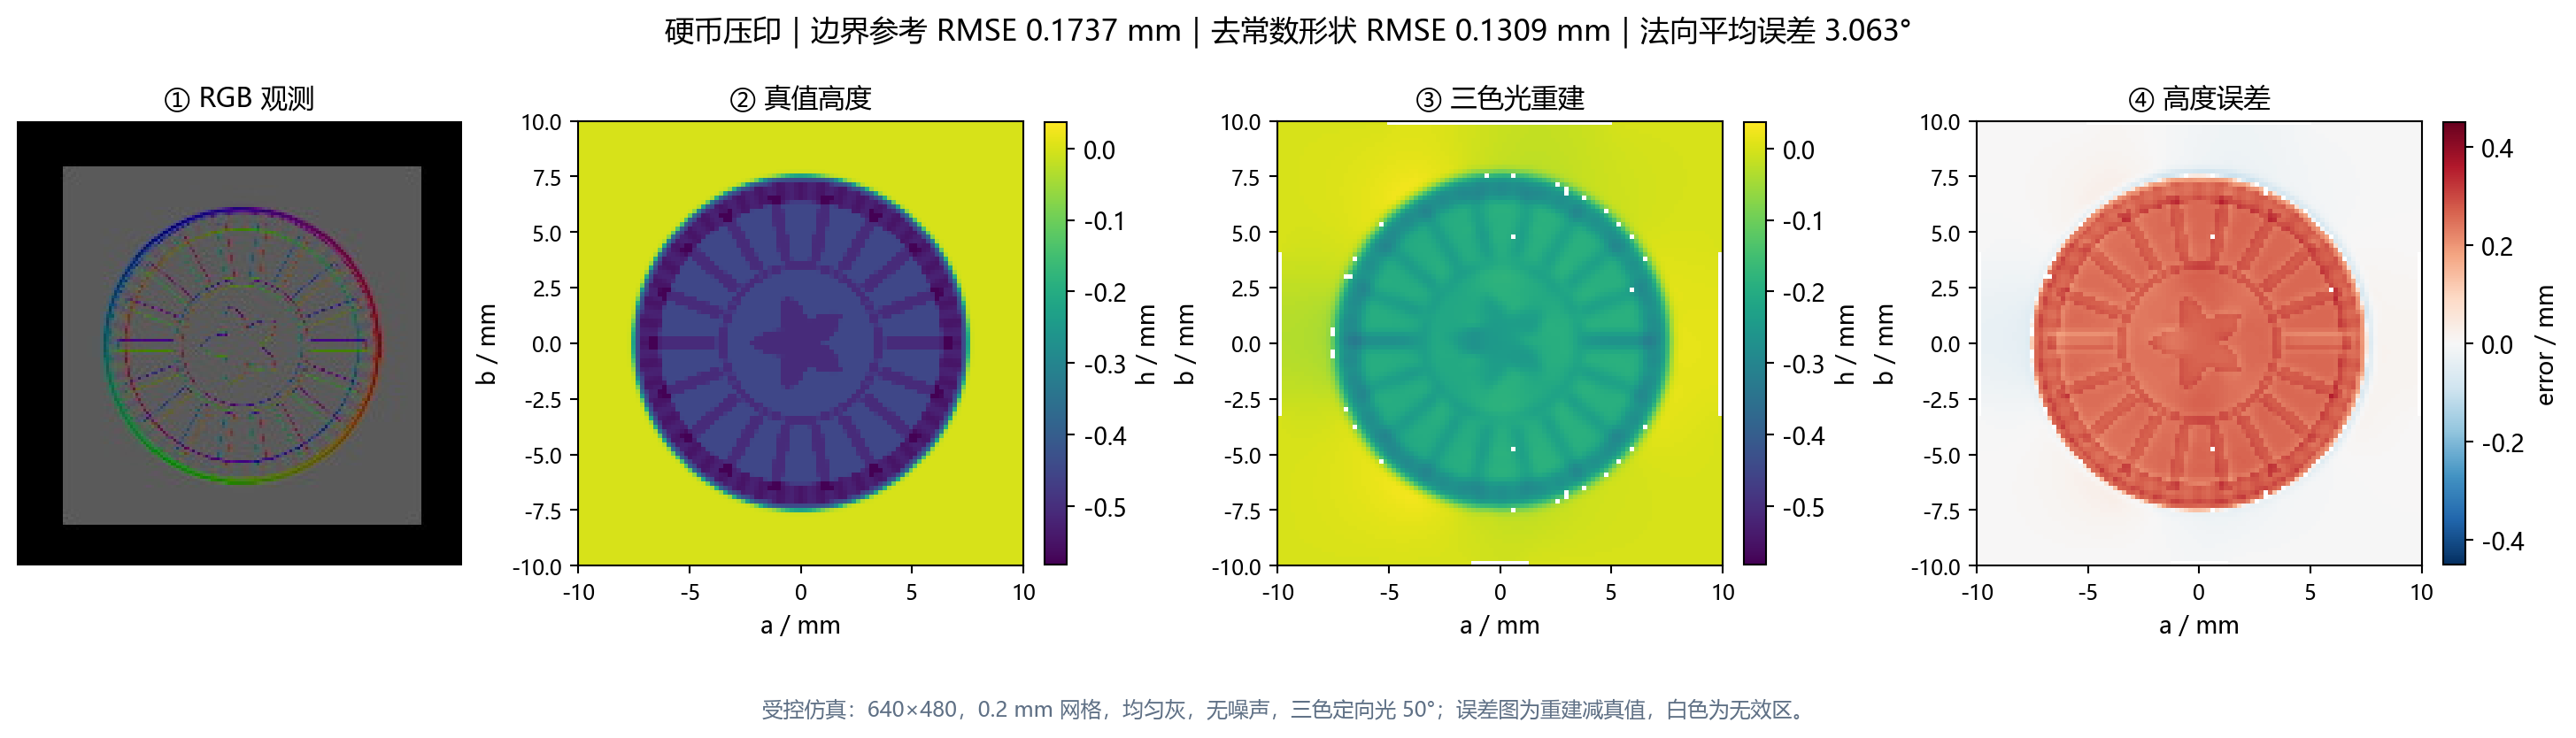
图14 硬币压印。硬币同时包含较深的币面、陡峭的边缘、细浮雕和边齿,是三色光最困难的形态。重建把大部分凹陷压浅,误差图在大面积区域呈偏高的红色,边缘附近还出现条带和局部无效点;这与前文讨论的暗通道、急边、固定平滑和边界基准问题一致。
四组结果呈现出一个清楚的趋势:连续、平滑的球面和凹坑最容易恢复;指纹直栅虽然高度更浅,却因为空间频率高而出现周期性幅相误差;硬币的急边和深浮雕则把阴影、平滑和积分基准的弱点同时放大。这个排序只适用于这组仿真条件和这套重建参数,不能被理解成“三色光只能测平滑物体”。真实装置若改善光路、采用经验标定并降低不必要平滑,硬边表现仍可能不同。四组图的完整参数、指标与诊断保存在 tricolor-presets.json;有效覆盖是算法接受的点比例,不是精度本身。
文献路线图与参考资料
阅读可以从GelSight综述[1]开始,先建立“反射膜—球标定—梯度积分”的整体认识;随后阅读彩色光动态表面研究[4],理解为什么三个颜色能替代时序照明。Miyazaki等[3]讨论材料颜色与法向的耦合,有助于理解统一反射膜为何重要。若进一步关心工程实现,Wedge[2]中的扩散片、滤镜、位置输入和照明配置,与GelSlim 3.0[5]中的紧凑结构设计,可以连起来阅读。各装置的尺度和评价条件不同,不宜把空间分辨率、法向误差与高度准确度直接排成一张性能榜。
[1] W. Yuan, S. Dong, E. H. Adelson. GelSight: High-Resolution Robot Tactile Sensors for Estimating Geometry and Force. Sensors, 17(12), 2762, 2017. DOI: 10.3390/s17122762。开放全文。重点参见§3.1、§3.3、§3.5的反射膜、RGB映射、Poisson积分与球标定;其空间分辨率应结合装置类型理解。
[2] S. Wang, Y. She, B. Romero, E. Adelson. GelSight Wedge: Measuring High-Resolution 3D Contact Geometry with a Compact Robot Finger. ICRA 2021。开放全文。重点关注照明、滤镜、扩散片,以及§IV的RGBXY到梯度映射、积分与干扰分析。
[3] D. Miyazaki, Y. Onishi, S. Hiura. Color Photometric Stereo Using Multi-Band Camera Constrained by Median Filter and Occluding Boundary. Journal of Imaging, 5(7), 64, 2019. DOI: 10.3390/jimaging5070064。开放全文。讨论未知彩色反照率与法向耦合,以及七波段和先验约束;不能据此认为普通三通道系统已无条件解决任意彩色表面。
[4] C. Hernández, G. Vogiatzis, G. J. Brostow, B. Stenger, R. Cipolla. Non-Rigid Photometric Stereo with Colored Lights. ICCV 2007;G. J. Brostow, C. Hernández, G. Vogiatzis, B. Stenger, R. Cipolla. Video Normals from Colored Lights. IEEE TPAMI, 33(10), 2104–2114, 2011。作者项目页与论文入口。用于理解颜色复用、动态表面重建和边界约束,而非特定触觉材料的性能证明。
[5] I. Taylor, S. Dong, A. Rodriguez. GelSlim3.0: High-Resolution Measurement of Shape, Force and Slip in a Compact Tactile-Sensing Finger. 2021预印本,ICRA 2022。摘要与全文入口。关注照明与紧凑结构对实时形貌、力和滑移感知的共同支撑;本文只采用其已核实的设计目标与摘要范围,不据此给出跨装置精度承诺。
插图说明:图1—10为本文自绘的原理示意或解析示例;图11—14为受控仿真预设的 RGB、真值、重建与误差对照。两者都不是实物照片,也不是具体装置的尺寸、材料参数或硬件精度测试。仿真图只用于比较同一链路下的形态差异,不能替代真实标定与测量验证。