摘要 柔性触觉阵列在反复增减同一负载时,前一代显示层补偿器暴露出一个结构性缺陷:整片卸载后重新加载,239 s 受载历史累积的蠕变补偿被状态机清零,同一负载的前后显示相差 2516 ADC(满载族极差),用户看到的就是"丢基线"。此后用事件式"蠕变记忆"修补,虽修好了目标工况,却在随机切换工况上把显示整体下移约 1200 ADC——账本式记忆伤害了它没见过的工况,该方案已废弃。本文给出第三条路线:把传感器与夹具当作线性粘弹性体,逐通道在线维护两个 Kelvin-Voigt 非弹性状态(快态 + 慢态),叠加一个近零带内慢速再校准的零点跟踪,显示 = 零点 + 纯弹性响应。整条算法没有事件检测、没有状态清零、没有跨事件账本,受载门由弹性估计的自然下限形成;慢态改为跟随实测慢漂移速率,因为辨识表明蠕变幅度因工况差 3 倍、固定幅度必在一边过扣一边欠扣。在真实数据回放上:反复增减工况一致性 10/10 段合格(用户判据 ±10%·台阶 ≈ ±1500 ADC);346 s 恒载保压显示漂移 −108 ADC(输入自身 +1010);首次加载稳定时间 2.0~2.6 s,已接近输入斜坡的物理地板。代价如实:受载态小台阶的稳定时间 7.5~10.5 s(缺快相前馈);频繁切换工况的保压段 std 相对固定幅度版上升(如 R1 从 33 升到 81);卸载后到零点再校准完成前显示有一段低于原始零点的过渡(τ₀=8 s 量级)。在线实现与独立复算实现逐帧对拍,最大逐帧差 5×10⁻⁵ ADC。
关键词 触觉阵列;粘弹性蠕变;在线观测器;Kelvin-Voigt 模型;零点跟踪;无事件补偿;一致性
1 引言
1.1 丢失的 2000 ADC:上一代方案的失效方式
前代显示层补偿(事件状态机方案)建立在事件状态机上:加载沿、卸载沿、变载各自触发状态迁移,补偿量挂在事件血统上逐代继承。它在"加载—保持—再加载"的家族路径上工作正常,但有一条它没有覆盖的路径:整片卸载。
现场录制 R1(31306 帧,21 通道)里的时间线是:239~240 s 输入经约 1.5 s 四级台阶塌到基线,检测器 240.08 s 确认卸载、240.86 s 状态机转入空载并清空全部慢相补偿状态;244.3 s 重新加载被当作全新事件,幅度参考直接锚在快相终点电平上。于是第一次加载段(t16~239)显示 = 输入 − 累积补偿(补偿从 +1570 涨到 +2289,这是正确行为:load1 从 2.4 s 一直压到 239 s,其蠕变一直在长),而重载段(t246 起)的扣除是 −54 与 +13——239 s 受载历史被整段遗忘。同一满载的前后显示相差 2516 ADC(族极差),这就是用户报障的"丢基线"。
值得注意的是失效的根源不是检测慢了或参数错了,而是补偿量的连续性被设计挂在了事件血统上:血统一断(整片卸载剪断它),连续性就没了。要修,就不能继续在"多记一点事件"的方向上加东西。
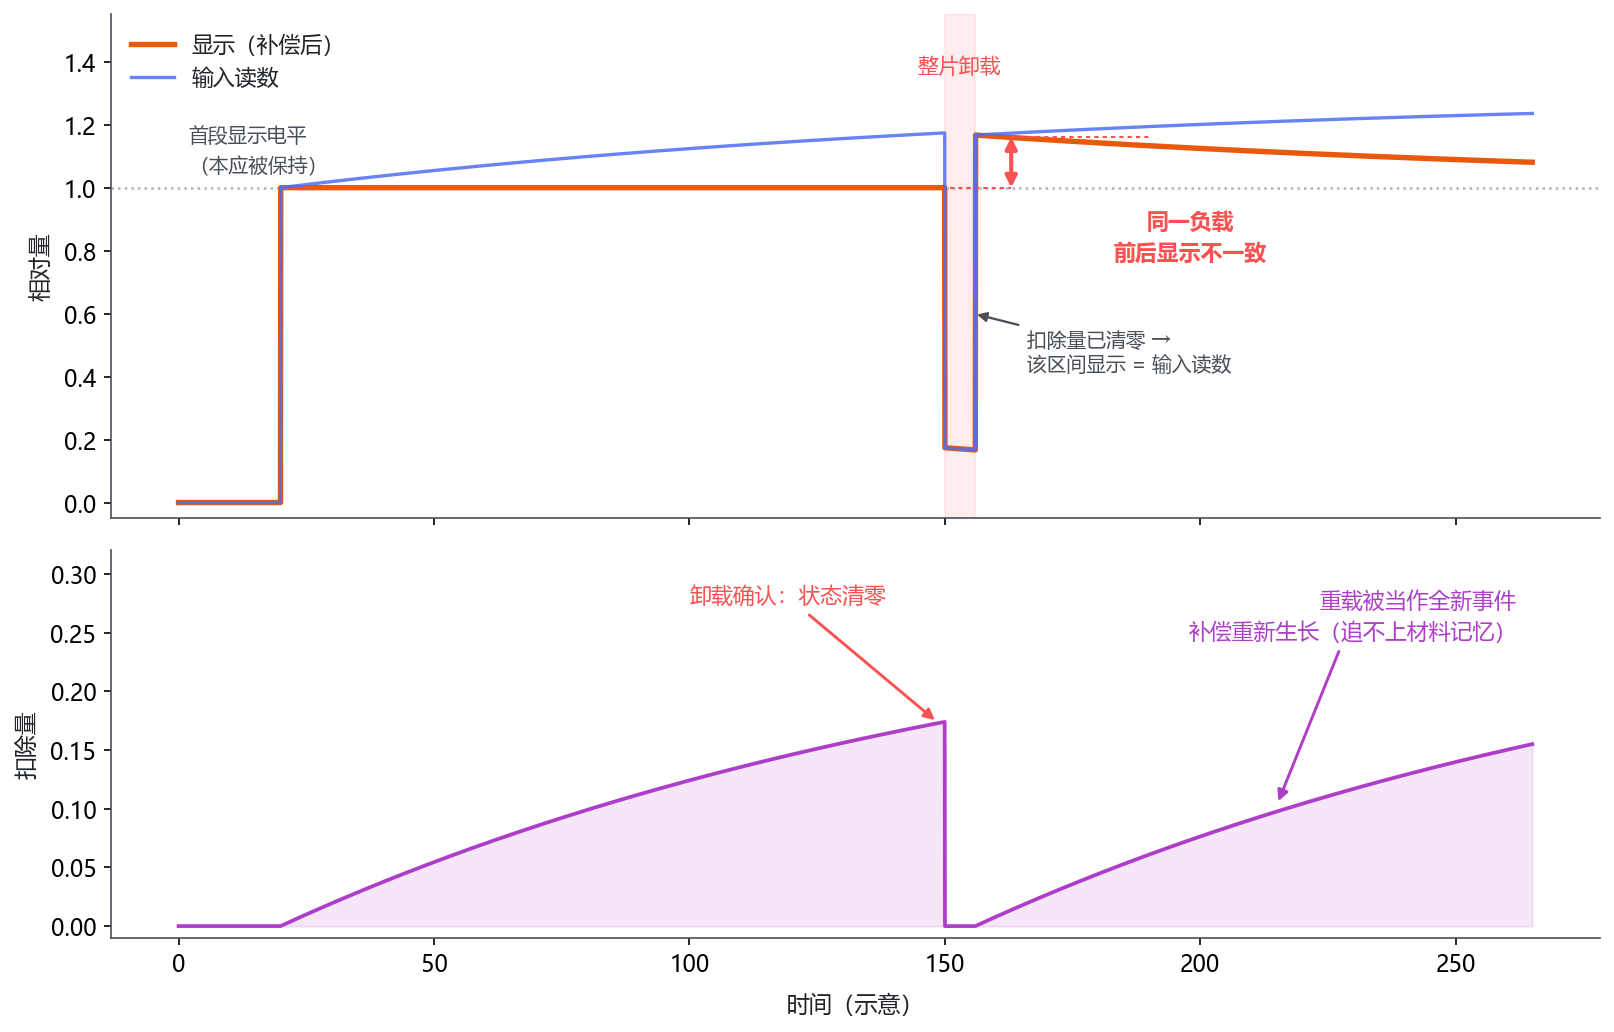
图 1 补偿连续性挂在事件血统上的失效方式(示意)。上:输入读数与显示;下:扣除量。卸载事件一旦被确认就清空全部状态,随后的重载被当作全新事件重新生长:重载段的显示先被抬到首段电平之上,再随时间缓慢回落到首段电平,于是同一负载的前后显示分成两族;卸载区间内扣除量为 0,两条曲线在该区间重合。图中曲线按该机制合成,用于说明成因,不是实测数据。
1.2 为什么事件式记忆被否决
第一轮修补(事件记忆方案,已废弃)的思路是:卸载确认时快照当时的补偿向量,重载时按当前电平折减后补齐。目标工况上它确实有效——满载族极差从 2516 降到 1018,修复目标位的扣除从 −54 恢复到 +1770,与前段补偿族对齐。
否决它的是全量回归里的另一张表:随机切换工况(R2,8080 帧,5710 帧被改变)显示相对输入的中位数从 −258 下移到 −1469。机制不复杂:记忆把历史蠕变补偿套用到一次电平相当、但材料状态并不相同的新加载上。无真值时无法判定单次优劣,但"对一个未参与设计目标的工况产生整体性偏移"这个性质本身就不能接受——设计目标越是把记忆调准,域外工况被误伤的结构性风险越大。
这轮失败留下一条有用的结论:跨卸载连续的状态不能来自账本(记发生过什么),只能来自物理量本身(材料现在处于什么状态)。账本要对事件分类正确,物理状态不需要。
1.3 规律辨识给出的定量边界
在动手写观测器之前,先回答了一个前置问题:反复增减负载的数据到底服从多强的规律?对三个"反复增减同一负载"录制(R1 / R3 / R4)逐会话独立辨识一个 9 参数线性粘弹性叠加律(双时间常数 + 按负载类别 的弹性电平),用留一法做诚实检验——用其余平台参数预测被留出段的电平:
| 会话 | 全轨迹残差 RMS | 留一预测 |误差| 中位 | 朴素基线(用上次同类电平) |
|---|---|---|---|
| R1 | 803 ADC(4.5%) | 935 | 2353 |
| R3 | 777 ADC(4.4%) | 1532 | 2074 |
| R4 | 987 ADC(5.6%) | 1062 | 2076 |
规律存在(预测比朴素基线好 1.4~2.5 倍),但有两个限制决定性地影响了后面的设计。其一,纯规律的可预测精度约 1000 ADC,与"每次加载自己的落点"这一天然口径的满载族极差(1104)同量级——零状态算法的一致性上限就是它。其二,参数跨会话不稳定:慢相收敛时间常数在两个会话里顶到搜索上界 900 s,慢态幅度比从 0 到 0.34——不同工况的蠕变幅度差 3 倍。这条直接预告了固定幅度慢态的死路(§4.1)。
所以结论是:要逼近"完全可重复显示",必须有跨卸载延续的状态;状态应取材料非弹性应变,其演化规律用辨识出的时间常数量级定档,但幅度不能定死。
1.4 本文做了什么、没做什么
本文给出一条完整的显示层在线补偿算法:逐通道双 Kelvin-Voigt 状态观测器,无事件、无清零、无账本,参数全局固定。它与前两条路线的分界:
| 路线 | 为什么不够 |
|---|---|
| 事件状态机(前代方案) | 补偿连续性挂在事件血统上;整片卸载剪断血统即丢基线(族极差 2516) |
| 事件记忆快照(已废弃) | 账本式记忆对域外工况产生整体性偏移(随机切换显示下移 约 1200) |
| 零状态规律驱动 | 一致性上限 ≈ 每次加载自身落点的极差(约 1100 ADC),到不了完全可重复 |
算法不做的事:不做零漂的有载期补偿(零点只在近零带内慢速再校准,受载时冻结,§2.5);不做相位或形态恢复;不做逐会话参数拟合(换传感器需重标,§7.1);未做真机 A/B 与界面手测(全部结论来自真实录制数据的离线回放与两份独立实现的逐帧校验)。
2 模型:把补偿问题改写成状态估计
2.1 核心改写
整条算法建立在一个视角转换上:与其问"现在该扣多少",不如问"材料里现在积着多少非弹性应变"。把传感器+夹具当作线性粘弹性体,逐通道维护两个非弹性状态,并先从读数中扣掉一个逐通道演化的零点:
其中 $v$ 是当前帧读数,$z_0$ 是零点(§2.5),$x_1$ 是快态(吸收加载后数秒到数十秒的快相爬升),$x_2$ 是慢态(吸收分钟级慢蠕变),$e$ 是弹性响应估计。
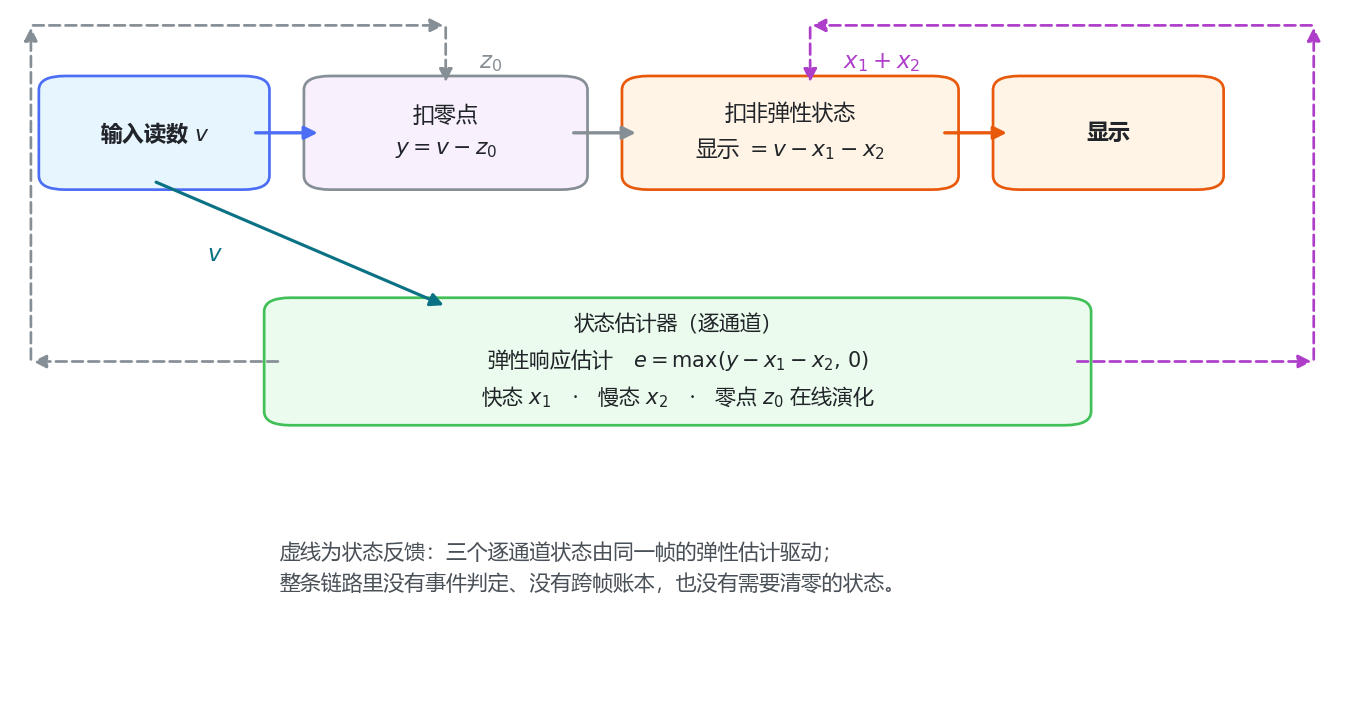
图 2 视角转换与信号流(示意)。读数先扣掉逐通道演化的零点得到负载响应,再扣掉两个非弹性状态得到显示;三个逐通道状态由同一帧的弹性估计驱动,彼此之间没有事件、没有账本,也没有跨帧决策。
这个改写一次解决了三件事:
受载门自然形成。$e$ 的下限是 0:卸载后 $y$ 塌回近零带,而 $x_1,x_2$ 还在,于是 $e=0$,状态转入恢复分支。不需要任何阈值判据去判断"现在有没有负载"——上一代方案里维护受载/空载状态机的那一整套逻辑在这里不存在,也就没有它的失效模式。
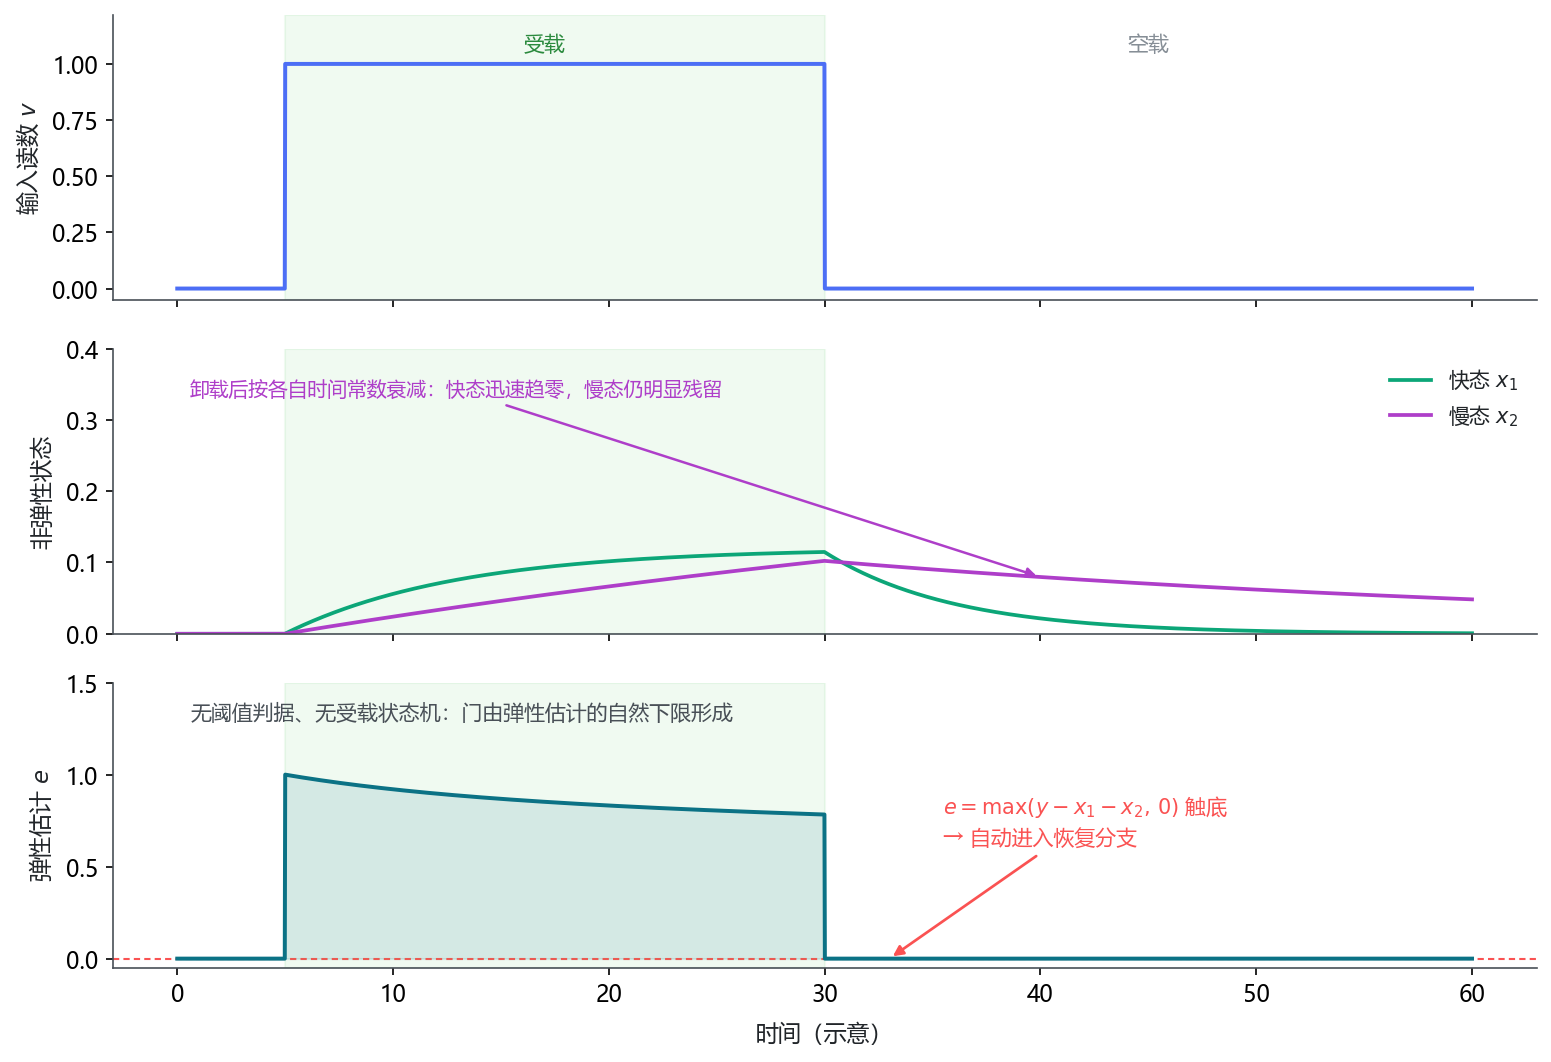
图 3 受载门是估计出来的,不是判定出来的(示意)。卸载后读数塌回近零带,而两个非弹性状态按各自的时间常数衰减,弹性估计触底并保持为 0,算法由此自然转入恢复分支——不需要阈值判据,也不存在受载/空载状态机。
跨卸载连续性来自状态本来连续。卸载后 $x$ 按恢复时间常数衰减但不清零;重载时残余的 $x$ 直接抵消"快相落点比首次高"的部分——那正是蠕变记忆想用账本补的东西,但这里是同一份物理量的自然延续,不存在"套用到错误工况"的问题:状态跟着材料走,不跟着事件走。
显示 = 纯弹性响应有明确的物理含义。恒载下 $x_1$ 收敛到与载荷成比例的饱和值、$x_2$ 积分掉实测慢漂移,显示被钉在弹性电平上(即快相结束后的落点);重载时读数的快相落点 = 弹性电平 + 残余非弹性,显示自动扣掉后者。
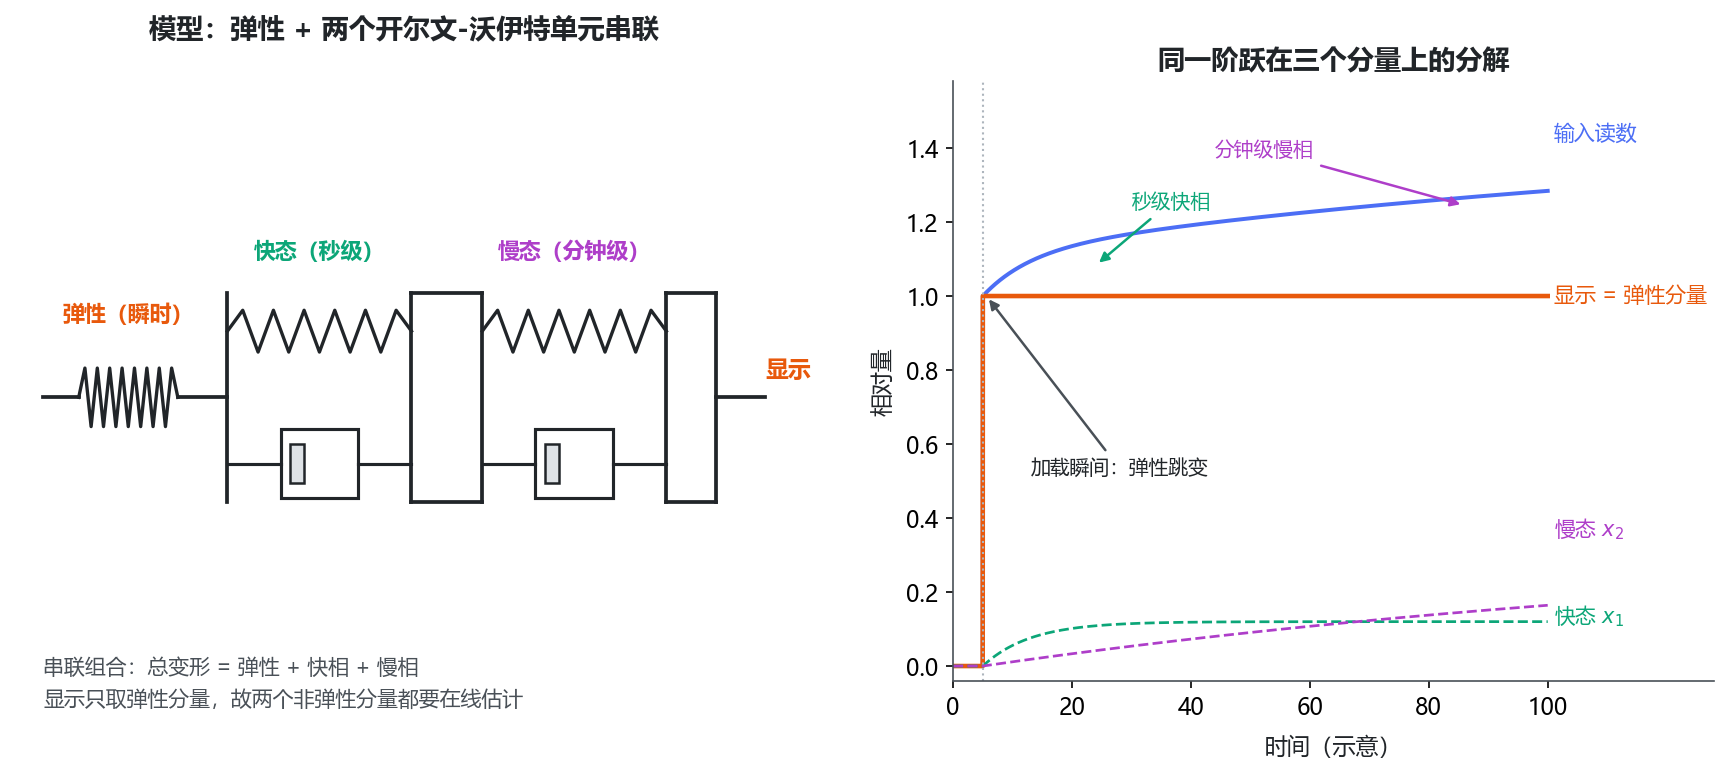
图 4 双态粘弹性模型与同一阶跃的分量分解(示意)。左:弹性、快态、慢态的串联类比,总变形由三者相加;右:显示只取其中的弹性分量,因此快相与慢相这两个非弹性分量都必须在线估计。
2.2 两个状态的演化规则
快态(固定模型)。受载时朝与载荷成比例的饱和值收敛,空载时按恢复时间常数衰减:
关键在饱和值是 $r_1 e$:快态幅度与载荷成正比,于是对任意负载幅度自洽,不需要负载分类,也不需要为"半载/满载"分别定参数。这个形式直接来自规律辨识里"快相幅度与载荷成正比"的结论。
慢态(v2:实测速率跟踪)。慢态不朝固定幅度生长,而是跟随输入的实测慢漂移速率。先对读数做一个解析式低通导数:维护低通量 $v_{lp}$,斜率取
受载时,把斜率中快态尚未解释的部分积分进慢态,并做两层限制:
且仅当 $|\text{slope}|
这两层限制各管一件事:沿门($g_{\text{slope}}$=0.02·e/s)保证台阶瞬间的增量全部由弹性估计吸收、不被慢态偷走;速率上限($c_{\max}$=0.01·e/s)保证慢态即使误判也至多以有限速率积累(§7.2 会回到它的另一面)。
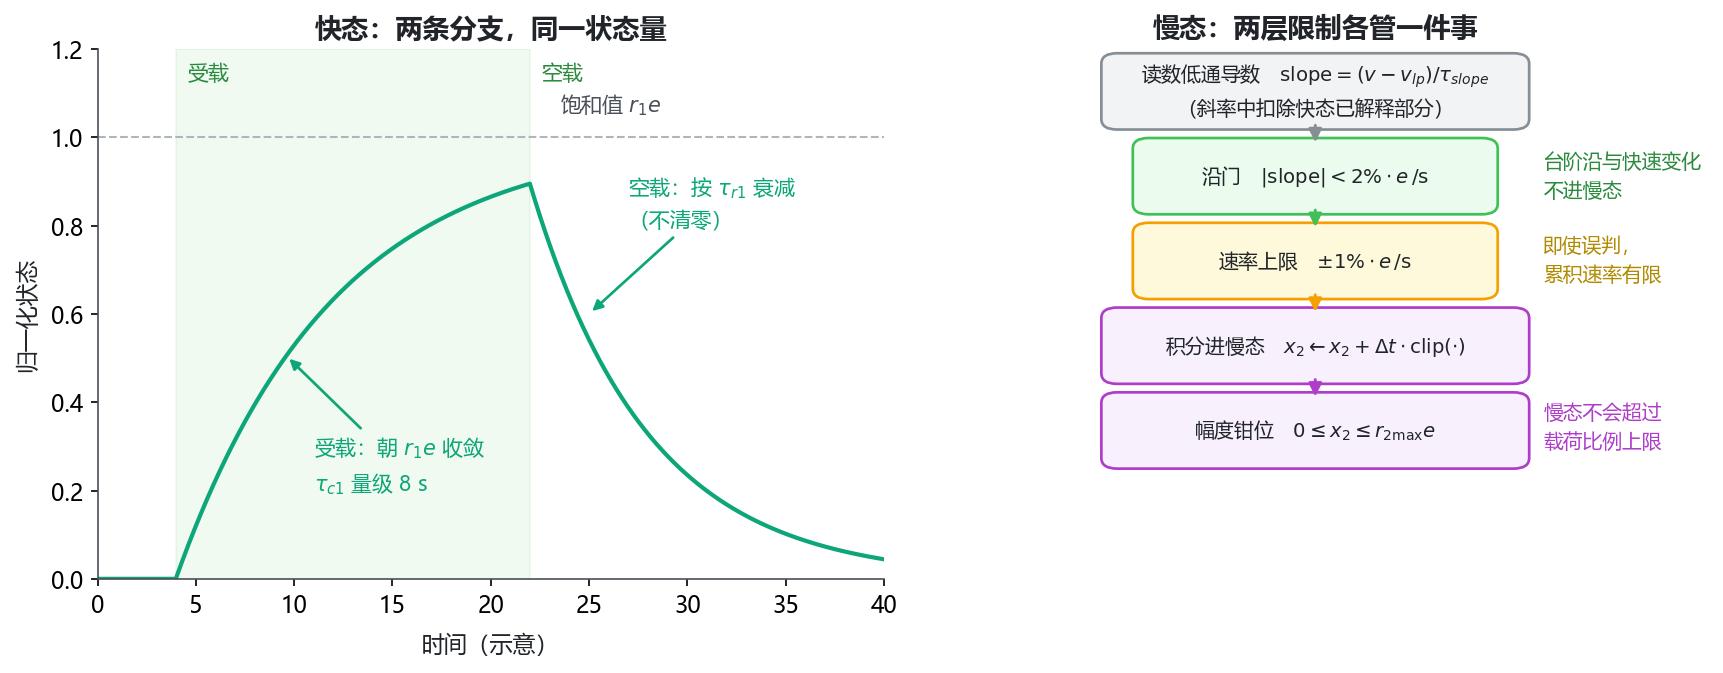
图 5 两条状态演化规则(示意)。左:快态的两条分支——受载时朝与载荷成比例的饱和值收敛、空载时按恢复时间常数衰减——共用同一个状态量,衰减不清零;右:慢态的沿门与速率上限各管一件事,前者保证台阶增量不被偷走,后者保证误判也至多以有限速率积累。
快态这条公式读起来有三处不直观,下一节逐项拆开,并给出该模型的解析形态与它作用在显示上的三种面貌(图 6、图 7)。
2.3 快态固定模型的展开
§2.2 的快态分支只有两条一阶递推,形式很短,但有三处不直观:$e$ 自己含 $x_1$(是闭环而不是开环)、$r_1=0.12$ 是"相对残差"而不是"相对载荷"的比值,以及"固定模型"与慢态"跟踪式"为什么必须分开。本节把这三点逐项拆开,并给出该模型的解析形态与它作用在显示上的三种面貌(图 6、图 7)。两张图都由与算法实现同构的显式欧拉递推($\Delta t=0.01$ s,$\Delta t$ 截断 $[0,0.1]$)积分得到,积分时把 $x_2$ 与 $z_0$ 置零以隔离快态本身,因此图上是模型自身的形态,不含实测数据。
2.3.1 公式逐项翻译
有载时:$x_1$ 朝"当前残差的 $r_1$ 倍"收敛,多快由 $\tau_{c1}$ 决定;空载时:$x_1$ 按 $\tau_{r1}$ 衰减但不到零。三个参数各管一件事:
| 参数 | 管什么 | 定量说法 |
|---|---|---|
| $r_1=0.12$ | 幅度(爬到哪里) | 快相最终吃掉残差的 12% |
| $\tau_{c1}=8$ s | 速度(爬多快) | 8 s 走完 63%、24 s 走完 95% |
| $\tau_{r1}=6$ s | 卸载后回得多快 | 比生长略快,但不清零 |
$e$ 含 $x_1$,所以这是闭环而不是开环。 把 $e=y-x_1-x_2$ 代回有载分支:
于是"公式字面看到的"与"实际发生的"不是一回事:
| 口径 | 饱和值 | 时间常数 |
|---|---|---|
| 开环(把 $e$ 当外部输入) | $r_1e=12\%\cdot e$ | $\tau_{c1}=8$ s |
| 闭环($e$ 随 $x_1$ 一起掉) | $\dfrac{r_1}{1+r_1}=10.71\%$ 的载荷 | $\tau_{\rm eff}=\dfrac{\tau_{c1}}{1+r_1}=7.14$ s |
也就是说,$r_1=0.12$ 是相对残差的比值,而快态最终吃掉的是载荷的 10.71%——这两个数不一样,是读这条公式最容易绕不出来的地方。逐帧递推核对:$t=\tau_{\rm eff}=7.14$ s 时 $x_1=0.0678=0.1071\times63.2\%$,与 $\tau_{\rm eff}$ 自洽。
为什么目标是 $e$ 而不是 $y$。 因为 $x_2$ 也在吃同一份残差。两个状态都瞄准"当前还没被解释掉的那部分",就不会重复记账:$x_1$ 至多认领残差的 12%,$x_2$ 认领的是残差中的慢漂移速率。这还带来一个天然限幅——当 $x_1+x_2$ 逼近 $y$ 时 $e\to0$,快态爬升自动停住,不会失控。
2.3.2 解析形态
图 6 的三格与上面的三件事一一对应。
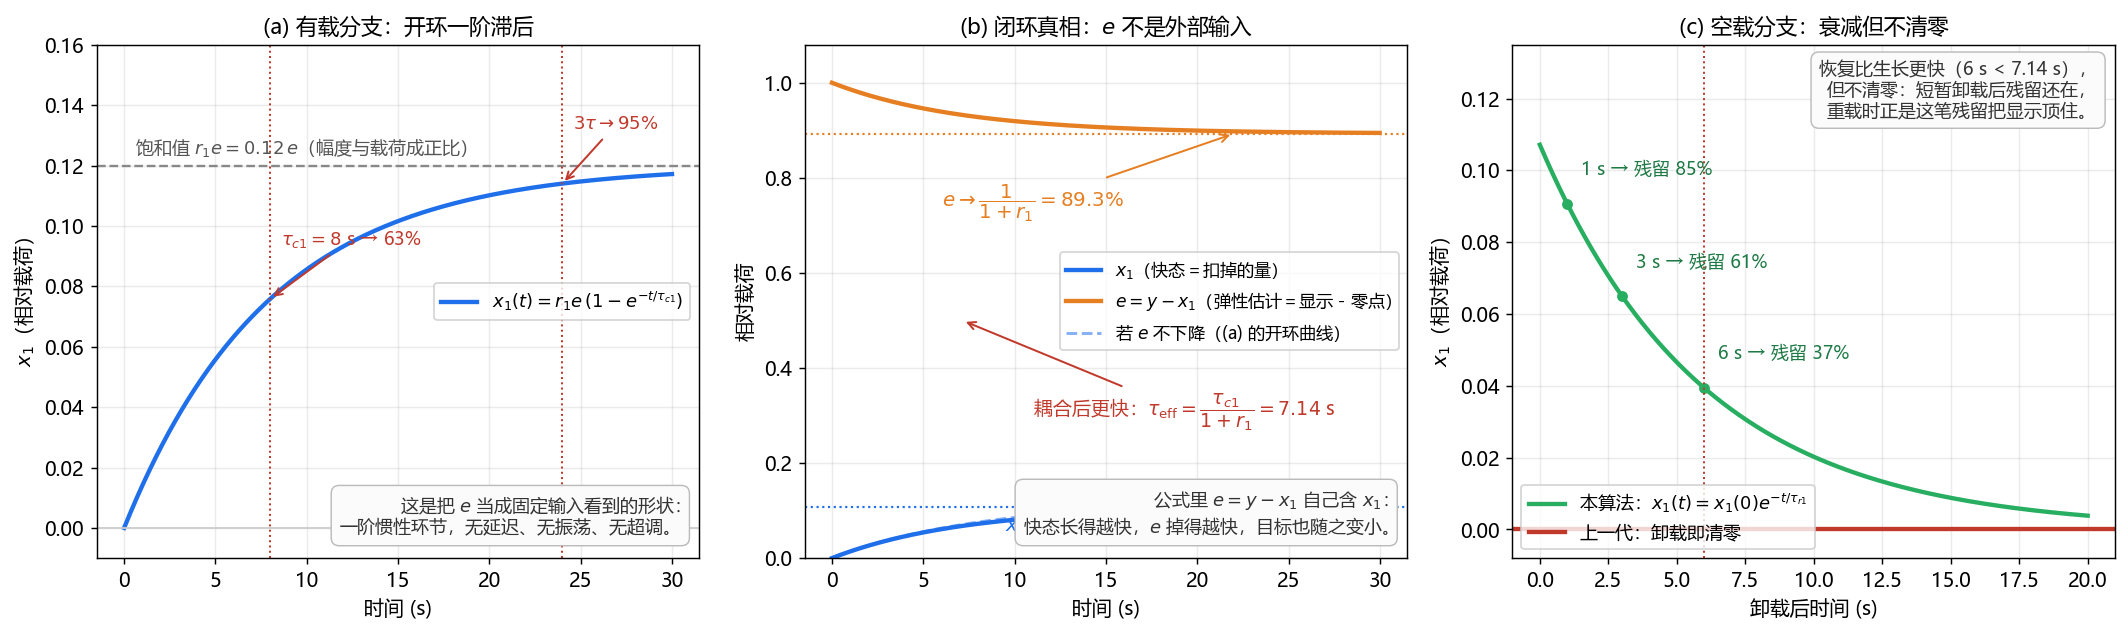
图 6 快态固定模型的解析形态(推导图,按设计含参数数值)。(a) 把 $e$ 当固定输入时,有载分支就是一条一阶惯性曲线:无延迟、无振荡、无超调,$\tau_{c1}$ 处走完 63%、$3\tau_{c1}$ 处走完 95%,饱和于 $r_1e$;(b) 闭环真相——$e$ 自己含 $x_1$,所以 $x_1\to10.7\%$、$e\to89.3\%$,且时间常数从 $\tau_{c1}=8$ s 缩短为 $\tau_{\rm eff}=7.14$ s(虚线为 (a) 的开环曲线);(c) 空载分支是指数恢复且不清零:1 s 后残留 85%、3 s 后 61%、$\tau_{r1}=6$ s 后 37%,红线是"卸载即清零"式做法所在的位置。
2.3.3 它对显示做了什么
把同一个模型作用到显示 $=v-x_1-x_2$ 上,只有三种面貌(图 7)。
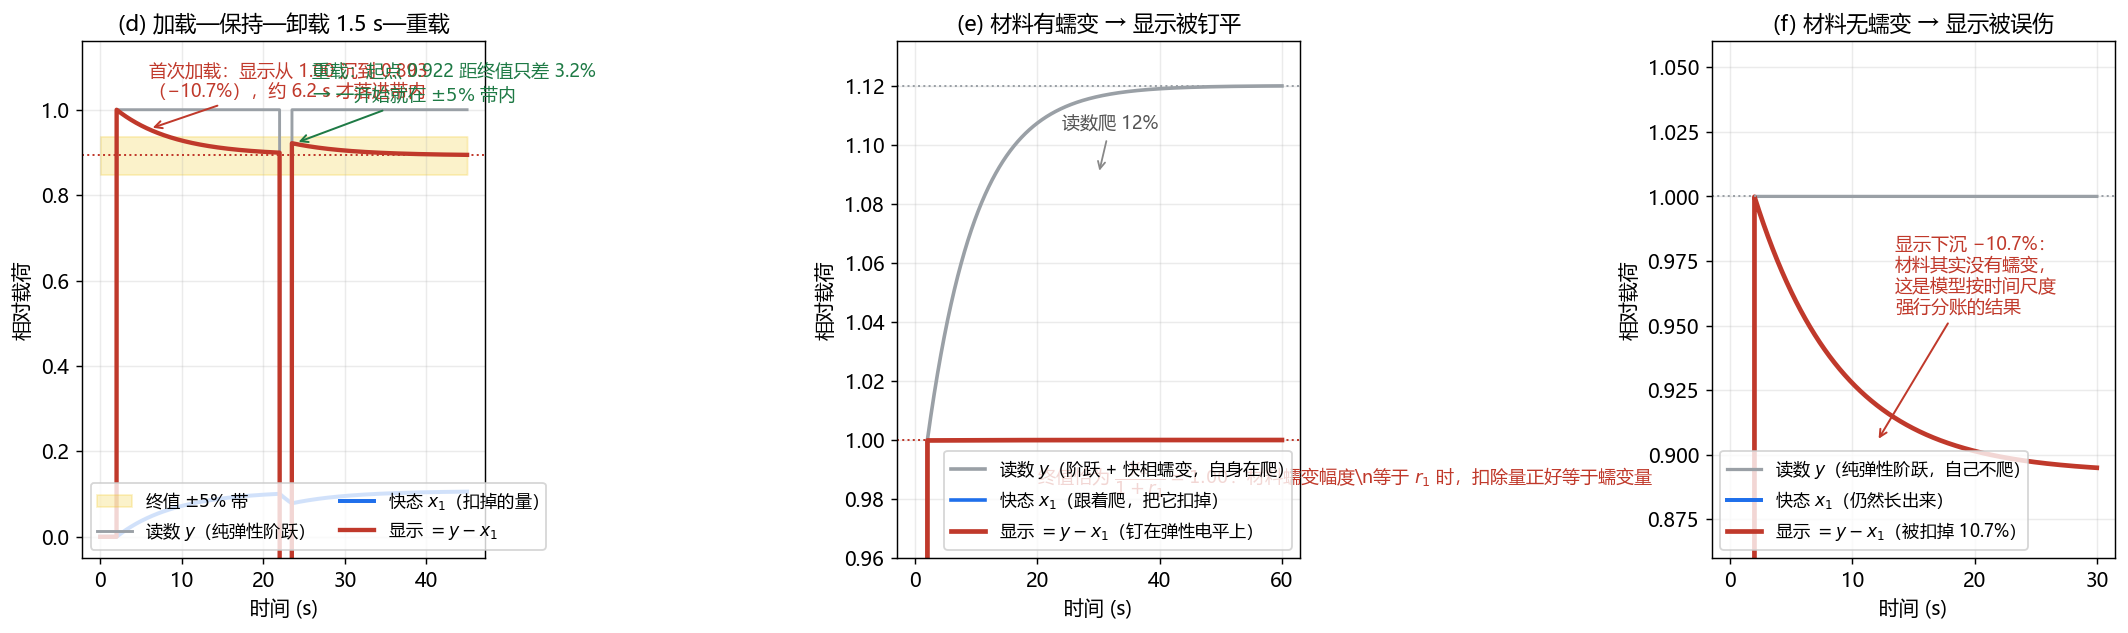
图 7 同一个快态模型作用在显示上的三种面貌(推导图)。(d) 加载—保持—卸载 1.5 s—重载的完整时序:台阶那一帧显示完全不掉($x_1$ 一帧只能动千分之一量级,$\Delta t/\tau_{c1}=0.00125$),台阶整份透传;重载起点距终值只差约 3%,一开始就落在 $\pm5\%$ 带内——这是 §6.4"重载 1.3~1.6 s"的机制,也是 §2.1"跨卸载连续性"的定量样子。(e) 材料确有蠕变、且幅度比恰为 $r_1$ 时,读数上爬 12%、$x_1$ 跟着爬把它扣掉,显示被钉平,且稳态 $=y_\infty/(1+r_1)$ 恰等于弹性电平——“恒载钉平"因此是构造性结果而不是调参结果;(f) 材料没有蠕变(纯弹性阶跃)时 $x_1$ 照样长出来,显示被硬扣 −10.7%。其中 (d)、(f) 取纯弹性输入,(e) 取幅度比与 $r_1$ 一致的材料,真实设备落在 (e) 与 (f) 之间。
(e) 与 (f) 是同一条公式的两个极端,而单看一帧数据无法区分它们。 这正是 §2.1"受载门是估计出来的"的另一面:算法不识别阶跃,只按时间尺度分账——台阶太快,$x_1$ 跟不上,于是整份走弹性、原样透传;台阶之后的爬升慢,落在 $x_1$ 的尺度里,于是被认领成快相。真实设备落在两者之间,所以 §6.4 的稳定时间取决于"材料真实快相幅度与模型归属幅度之差”,而不只取决于时间常数——这也是 §1.3 要先做离线辨识、§3 强调换传感器建议重标快态参数的原因。
2.3.4 为什么快态可以定死、慢态必须跟踪
| 快态 $x_1$(固定模型) | 慢态 $x_2$(跟踪式) | |
|---|---|---|
| 形式 | 朝按比例缩放的固定值收敛(v1 起未变) | 积分实测慢漂移速率(v1→v2 的唯一结构改动) |
| 参数可辨识性 | $r_1=0.12$、$\tau_{c1}=8$ s 在三个录制上稳定 | 幅度比 0~0.34 跨会话差 3 倍,收敛 $\tau$ 多次顶到搜索上界 900 s |
| 依据 | 快相幅度与载荷近似成正比(§7.3 成立条件第一条) | 幅度是材料与工况的属性,不是一两个录制定得死的常数(§4.1) |
| 代价 | 无重锚快捷路径,受载态小台阶 7.5~10.5 s(§5.2) | 跟踪有惯性,频繁切换工况平台 std 上升(§4.3) |
一句分工原则:可辨识的定死,不可辨识的改成跟踪。 而快态这条公式最简的理解是:把"当前还没被解释掉的那部分残差",按 12% 的比例、用 8 秒的惯性,慢慢认领成蠕变。
2.3.5 落到实现
两侧实现都是同一条一阶 IIR(§8.1 已说明:走显式欧拉、不用超越函数)。有载分支写成乘加形式即
100 Hz($\Delta t=0.01$ s)时系数为 $\Delta t/\tau_{c1}=0.00125$、空载分支为 $\Delta t/\tau_{r1}=0.001667$;因为 $\Delta t$ 截断到 $[0,0.1]$ s,系数上界 0.0125,递推无条件稳定。两处实现口径值得记录:其一,$x_1$ 每帧更新后钳到 $\ge0$;其二,$\dot x_1$ 以及慢态积分里扣除的 $\dot x_1$ 份额,都按更新前的 $x_1$ 与 $e$ 计算(斜率口径),这是 §6.5 逐帧校验锁住的细节之一。
慢态那一侧的对应问题——为什么它不能朝固定幅度收敛、速率式跟踪的钉平是怎么来的、以及它的两条边界——见 §2.4。
2.4 慢态跟踪的展开
§2.2 的慢态只有一句"跟随实测慢漂移速率",但它与快态在类型上就不同:快态是位置式(朝一个与载荷成比例的饱和值收敛),慢态是速率式(把测到的速率积进状态)。本节把两者的差别、由此带来的两条硬约束,以及它的两条边界与后果逐项拆开(图 8、图 9)。与 §2.3 相同,两张图都由与算法实现同构的显式欧拉递推($\Delta t=0.01$ s)积分得到,并置零 $z_0$ 以隔离两个状态,因此图上是模型自身的形态、不含实测数据。这套结构本身的来历——哪一段由辨识边界判死、哪一段由要求反解、哪一段为堵失效域而补——见 §2.4.6。
2.4.1 公式逐项翻译
慢态每帧做四件事——前三件在受载分支($e>0$),第四件在空载分支($e=0$):
| 步骤 | 公式 | 管什么 |
|---|---|---|
| 速率测量 | $\text{slope}=\dfrac{v-v_{lp}}{\tau_{\text{slope}}}$,$v_{lp}\mathrel{+}=\dfrac{\Delta t}{\tau_{\text{slope}}}(v-v_{lp})$ | 把读数的一阶低通斜率当作蠕变速率(每帧无条件执行) |
| 受载积分 | $x_2\mathrel{+}=\Delta t\cdot\operatorname{clip}(\text{slope}-\dot x_1,\ \pm c_{\max}e)$ | 只把快态还没解释掉的那部分速率积进慢态 |
| 幅度钳位 | $x_2\leftarrow\operatorname{clip}(x_2,\ 0,\ r_{2\max}e)$ | 慢态的认领量不超过弹性电平的 $r_{2\max}$ 倍,且不为负 |
| 空载恢复 | $x_2\mathrel{-}=\dfrac{\Delta t}{\tau_{r2}}x_2$ | 卸载后按分钟尺度松掉,不清零 |
表里的量与参数分别是什么。 状态量与 §2.1、§2.2 同名:$v$ 是当前帧读数,$y=v-z_0$ 是扣掉零点后的负载响应,$e=\max(y-x_1-x_2,0)$ 是弹性响应估计(兼受载门,§2.1),$x_1$ 是快态、$x_2$ 是慢态。这张表新引入或首次给值的量是:
| 符号 | 含义 | 性质 |
|---|---|---|
| $v_{lp}$ | 读数的低通量,用于生成低通导数 | 与 $x_1,x_2$ 一样是逐通道常驻状态(§2.6、§8.3) |
| $\text{slope}$ | 低通导数,即蠕变速率估计 | 中间量,不常驻;由 $v$ 与 $v_{lp}$ 算出 |
| $\dot x_1$ | 快态速率 | 中间量;按 §2.2 的受载/空载分支在同帧算出,慢态积分要扣掉它 |
| $\Delta t$ | 帧间隔 | 截断到 $[0,0.1]$ s,重复时间戳只施加状态、不积分(§2.6) |
| $\operatorname{clip}(z,\pm a)$/$\operatorname{clip}(z,0,b)$ | 把 $z$ 截到 $[-a,a]$/$[0,b]$ | 记号,不是参数 |
慢态自己的五个参数各管一件事(为什么取这些值见 §2.4.6 的定标表,完整参数集见 §3):
| 参数 | 管什么 | 定量说法 |
|---|---|---|
| $\tau_{\text{slope}}=3$ s | 速率测量的滞后 | 斜率估计比真实斜率滞后 3 s;它同时就是"多慢才算蠕变"的物理尺度 |
| $g_{\text{slope}}=0.02$ | 沿门:门限取 $e$ 的比例 | 斜率超过 2%·e/s 的这一帧不积分;台阶的表观峰值是它的 16.7 倍 |
| $c_{\max}=0.01$ | 积分速率上限:判错时最多认领多快 | 每秒最多认领 1%·e;实测慢漂移率约 0.03%·e/s,只有它的约 1/30 |
| $r_{2\max}=0.35$ | 幅度上限:慢态总共能认领多少 | $x_2$ 不得超过 $0.35e$;辨识到的慢相幅度比上端是 0.34 |
| $\tau_{r2}=150$ s | 空载恢复时间常数 | 卸载 20 s 后仍剩 87.5%——跨卸载连续性靠它(§2.4.4) |
“速率式"是什么意思。 快态的误差是位置差($r_1e-x_1$),慢态的误差是速率差($\text{slope}-\dot x_1$)。前者只要目标估错,状态就停在一个错的位置上;后者只要速率测得准,状态就一直跟下去。这正是 §4 那句"钉平不再依赖幅度猜对,只依赖导数测得准"的结构来源,也是 §4.1 里固定幅度慢态必然一边过扣一边欠扣的原因。
为什么是 $(v-v_{lp})/\tau_{\text{slope}}$ 而不是显式差分。 对 $v_{lp}$ 的递推式求导即得 $\dot v_{lp}=(v-v_{lp})/\tau_{\text{slope}}$,所以这个量就是 $\dot v$ 的低通估计,$\tau_{\text{slope}}$ 就是它的滞后(图 8a 里虚线是真实斜率、实线是它)。它与显式差分占用的状态数是一样的(都只需 1 个标量),差别在噪声增益:逐帧噪声 $\sigma$ 在显式差分下被放大成 $\sqrt2\sigma/\Delta t$(100 Hz 时约 $141\sigma$),在这里只有 $\sigma/\tau_{\text{slope}}\approx\sigma/3$,相差约 $420$ 倍($\sqrt2\tau_{\text{slope}}/\Delta t$)。此外,滞后量 $\tau_{\text{slope}}$ 本身就给出了"多慢才算蠕变"的物理尺度。代价是它天生滞后 $\tau_{\text{slope}}=3$ s——这一点在 §2.4.2 变成一个必须算清的误差项。
为什么要扣除 $\dot x_1$。 $\text{slope}$ 是整条读数的速率,而快相那部分已由 $x_1$ 认领(§2.3.1);不扣就会让同一份快相爬升被两个状态各记一次。这与"目标是 $e$ 而不是 $y$“是同一个理由的两种写法——每个状态只认领残差里属于自己的那一段。图 8c 给出量级:沿门与速率上限其实已经挡住了大部分重复记账,扣除 $\dot x_1$ 修掉的是剩下的部分(该算例 90 s 处约 2% 载荷)。
2.4.2 解析形态与构造性钉平
钉平可以写成一条恒等式。 显示对时间求导:
在沿门内、且未触及速率上限时 $\dot x_2=\text{slope}-\dot x_1$,代入后两个状态量一起消失,只剩
也就是说,显示的漂移率恰好等于"真实斜率"与"它的低通估计"之差,与 $x_1,x_2$ 各自取多少无关。两个直接推论:恒速蠕变下 $\dot v_{lp}$ 以 $\tau_{\text{slope}}$ 追上 $\dot v$,漂移率按 $\tau_{\text{slope}}$ 指数趋零——逐帧核对:漂移率初值就是这个蠕变速率本身($2\times10^{-3}$),60 s 处降到 $4\times10^{-12}$;加速蠕变下则留下一份量级为 $\tau_{\text{slope}}\ddot v$ 的残余(对缓慢变化的加速度),即 3 s 乘蠕变加速度。§6.3 里 346 s 恒载残余 −108 ADC、698 s 长保压 +54 ADC 就是这条残余在真实材料上的量级。
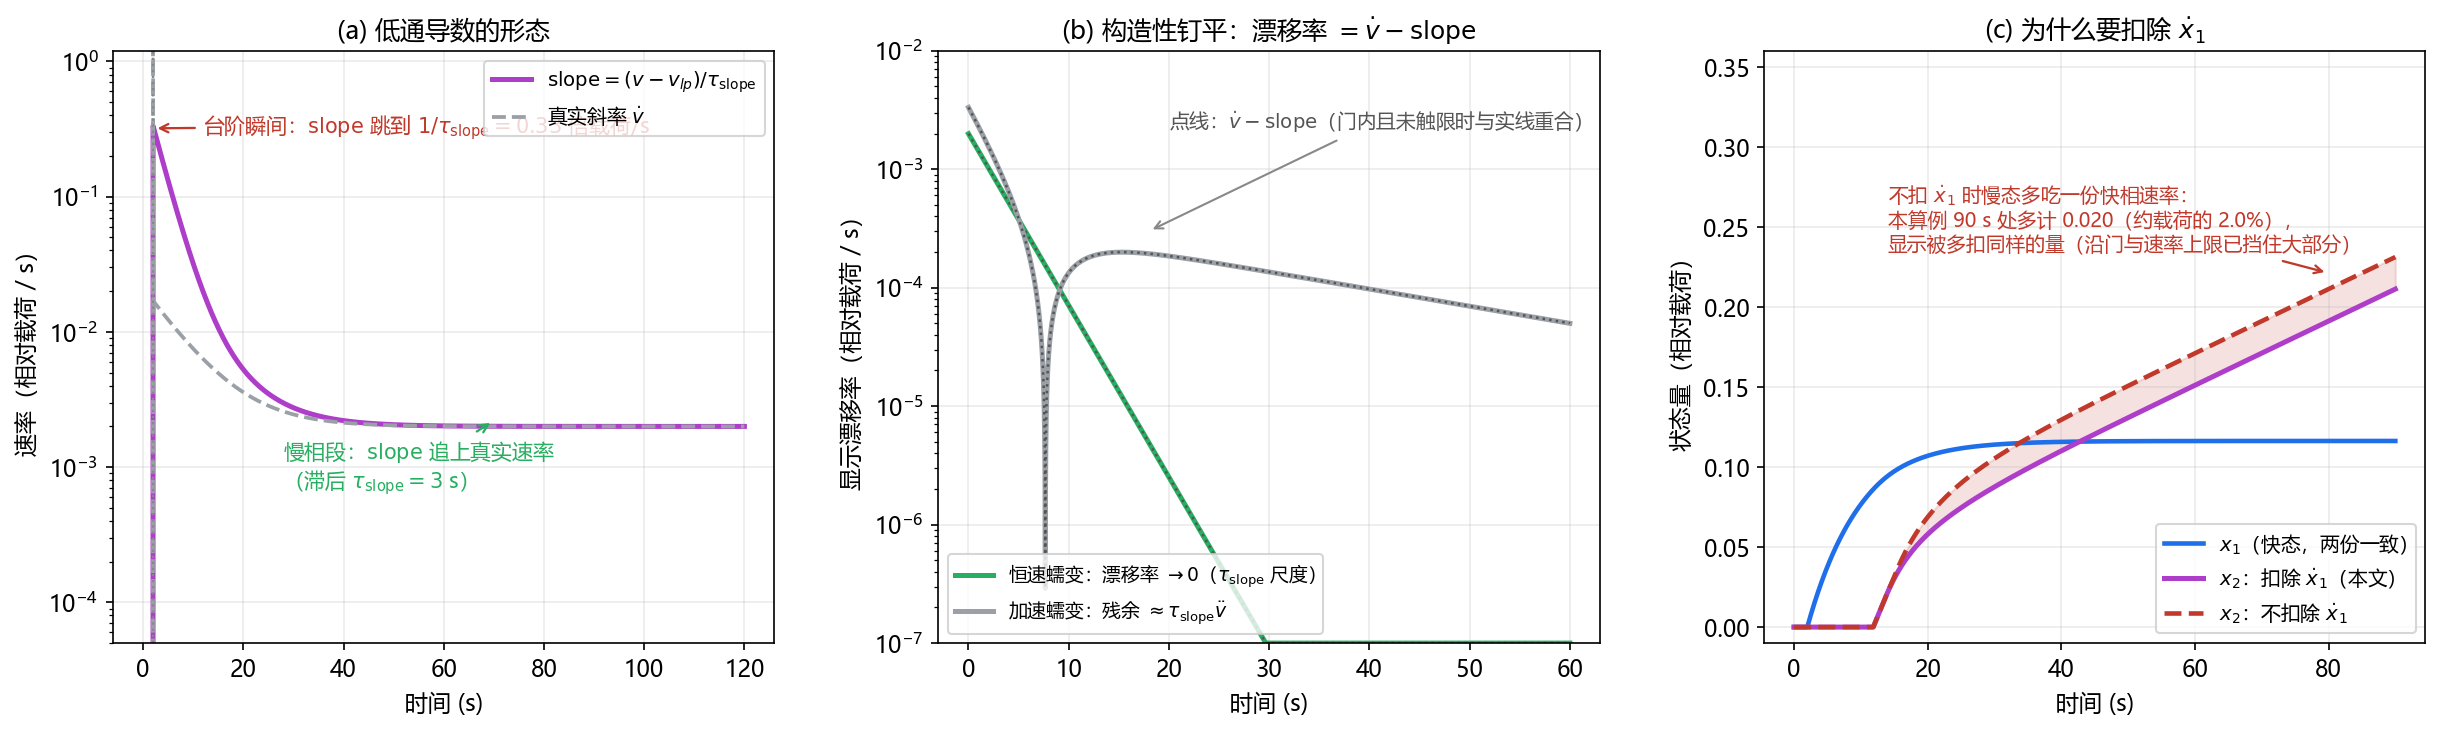
图 8 慢态跟踪的解析形态(推导图,按设计含参数数值)。(a) 低通导数:阶跃瞬间 $\text{slope}$ 跳到 $1/\tau_{\text{slope}}=0.33$ 倍载荷/s,要到慢相段才追上真实速率(虚线);(b) 构造性钉平:恒速蠕变下显示漂移率按 $\tau_{\text{slope}}$ 指数趋零,加速蠕变留下 $\approx\tau_{\text{slope}}\ddot v$ 的残余,点线是解析式 $\dot v-\text{slope}$,与数值微分结果重合到 $10^{-6}$ 量级;(c) 扣除 $\dot x_1$ 的作用:不扣时慢态多吃一份快相速率,该算例 90 s 处多计 2.0% 载荷(显示被多扣同样的量)。三格都是归一化载荷下的合成算例。
2.4.3 两条硬约束
速率式跟踪有两个天生的坏脾气,各由一条限制管住。
沿门:仅当 $|\text{slope}|
速率上限:积分量被 $\pm c_{\max}e$(1%·e/s)截断,保证即使判错,慢态也只能以有限速率积累,不会一步跑飞。它有明确的另一面(§7.2):持续而缓慢的加载同样落在这个门内,会被当成蠕变积掉——“恒载钉平"与"缓慢加载保真"在这个结构里是同一把尺子的两面。§6.1 后半段偏差系统性为正(+232~+1178 ADC 且随时间增长)就是这两条上限之一被触发的表现——究竟是速率上限还是幅度钳位生效,见 §2.4.6 的待核对项。
2.4.4 它对显示做了什么
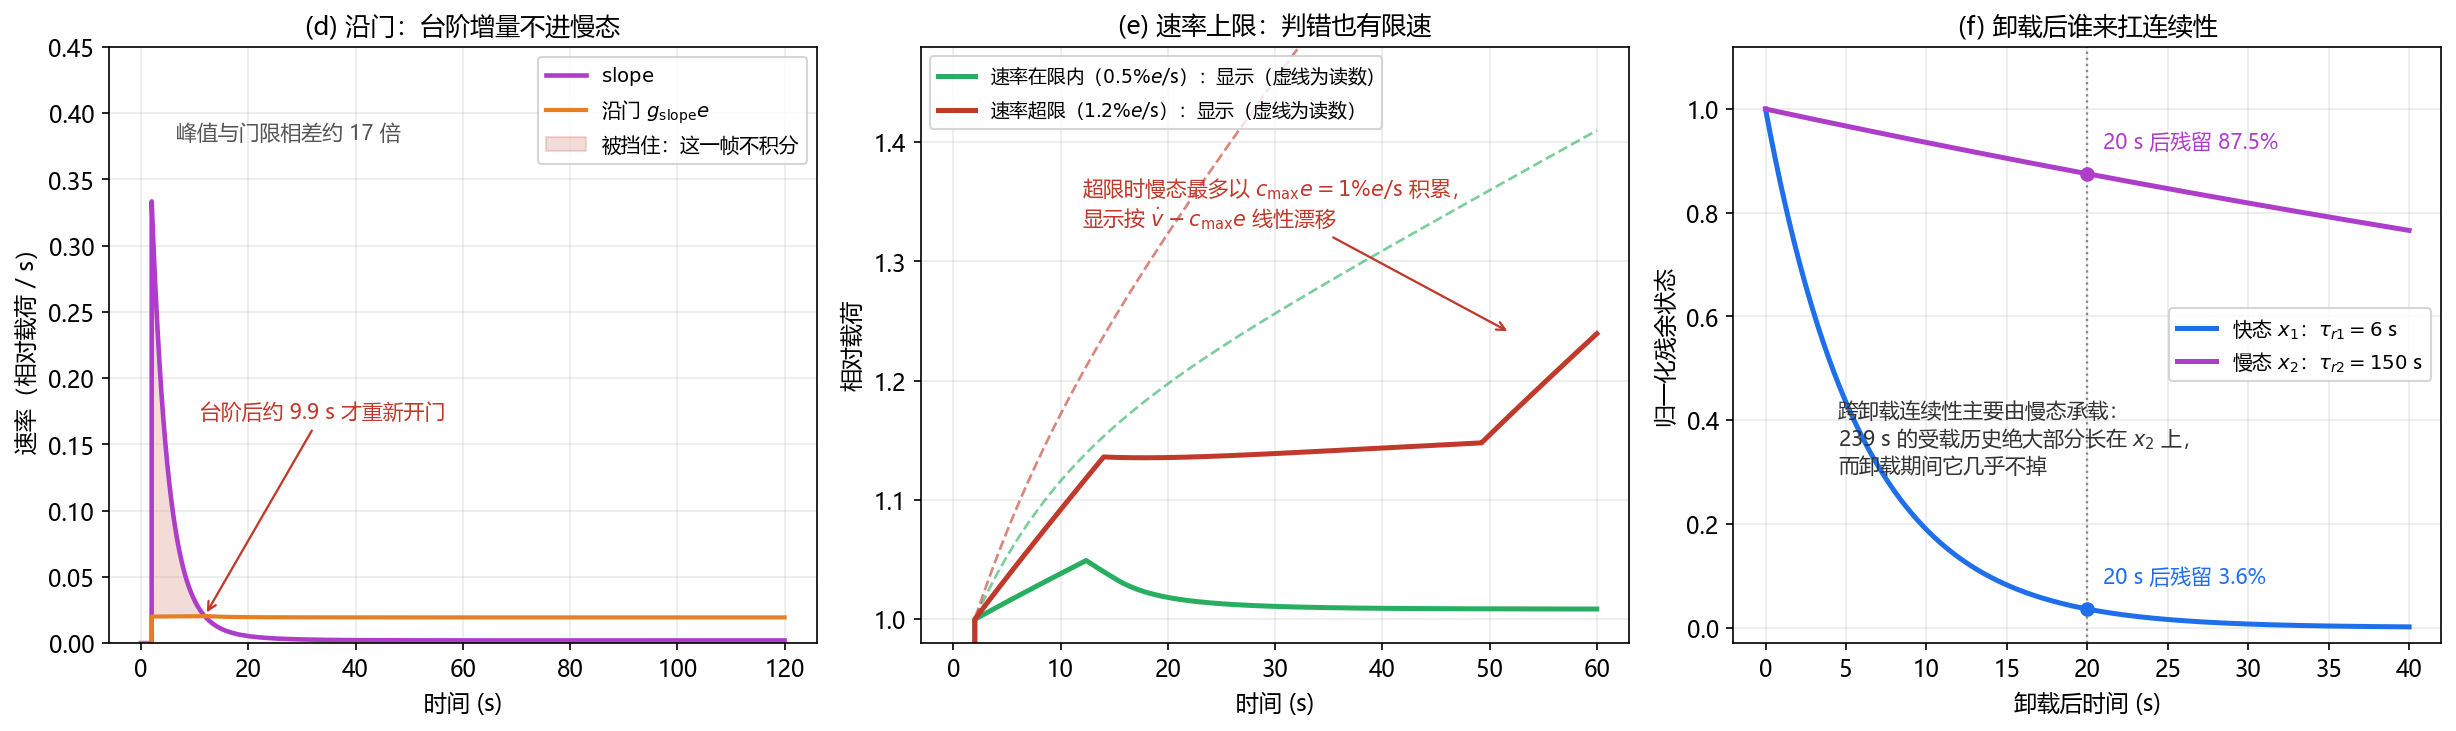
图 9 慢态跟踪的边界与后果(推导图)。(d) 沿门:台阶峰值比门限大 16.7 倍,必然被挡住约 9.9 s,这段里台阶增量全部由弹性估计吸收、一点没被慢态偷走;(e) 速率上限:蠕变速率在限内(0.5%·e/s)时显示被钉平,超限(1.2%·e/s)时慢态最多以 1%·e/s 积累,显示按 $\dot v-c_{\max}e$ 线性漂移——这是 §6.1 后半段偏差的来源;(f) 卸载后两个状态的恢复差 25 倍:20 s 时快态只剩 3.6%、慢态还有 87.5%。
(f) 那一格是"丢基线"被修好的真正原因。 239 s 的受载历史绝大部分长在慢态上,而慢态的空载恢复时间常数是 150 s,短暂卸载几乎不掉它;快态只负责卸载后几秒到几十秒的那一段。于是 §2.1 说的"跨卸载连续性来自状态本来连续”,在数量上主要由 $x_2$ 承担——这也是 §6.4 里重载只需 1.3~1.6 s 的机制。
2.4.5 落到实现
慢态同样是每帧一次显式积分,不做迭代、不存历史;两条限制都是相对量(乘 $e$),所以整条递推对量程缩放自洽:把读数按比例放大,各状态按同比例放大,行为逐帧不变——这是"不需要负载分类"的形式化表述。三处口径值得记录:其一,$\text{slope}$ 用更新前的 $v_{lp}$ 计算,同一帧再更新 $v_{lp}$;其二,慢态积分里扣除的 $\dot x_1$ 就是同帧、更新前算出的那个速率(斜率口径),这是 §6.5 逐帧校验锁住的细节之一;其三,$\Delta t$ 与其它状态共用同一截断(§2.6)。运算量上慢态新增的只是 1 次低通更新加 1 次限幅积分(§8.1)。
2.4.6 这套结构是怎么定出来的
§2.4.1 的四段递推与它们的五个参数,来历并不相同,可以分成四类:
| 来历 | 提供了什么 | 对应结构 |
|---|---|---|
| 上一代方案的失效 | 负面约束——不能有什么 | 恢复分支(只衰减、不清零) |
| 离线辨识给出的边界(§1.3) | 什么不能写进结构 | 慢态不能是位置式 |
| 由要求反解 | 更新律的形式 | 积分 $\text{slope}-\dot x_1$ |
| 为堵失效域而补 | 两条约束及其常数 | 沿门、速率上限 |
(一)位置式被判死,是因为幅度不可辨识。 慢态若与快态同构(朝 $r_2e$ 以固定 $\tau$ 收敛),结构里就必然出现一个幅度常数;而 §1.3 的辨识结果是慢相幅度比跨会话 0~0.34(差 3 倍)、慢相收敛时间常数多次顶到搜索上界 900 s。也就是说,这个幅度不是材料的常数,而是工况的属性。§4.1 的失效现场正是它的后果:固定 $r_2=0.20$ 时,346 s 恒载过扣 −356 ADC、698 s 长保压欠扣 +631 ADC——同一材料、同一套参数、两种工况,所以这不是调参问题。由此得到一条设计判据:凡结构里出现幅度的地方,该结构注定只在部分工况上成立,慢态必须换一种不需要幅度的写法。
(二)更新律可以从"钉平"这个要求直接解出来。 这是整套结构里最容易被误当成"想出来的"一段。要求恒载下显示不漂,即 $\mathrm{d}(\text{显示})/\mathrm{d}t=0$;而显示 $=v-x_1-x_2$,于是
右边两项都是当帧可得的量——$\dot v$ 由低通导数估计,$\dot x_1$ 是快态当帧算出的速率。受载积分的表达式就是这个等式的离散化,它不含任何关于幅度的先验。反过来看 §2.4.2 那条恒等式也顺理成章:把"钉平"当要求解出 $x_2$ 之后,剩下的误差只可能来自"速率测得准不准”。
(三)速率怎么测,是三条约束夹出来的。 当时能动的自由度各自被卡住:不许存历史(跨帧缓冲与"常数内存"的目标冲突,§2.5、§8.3),所以不能用窗口拟合;不许放大噪声(原始差分在 100 Hz 下把量化噪声放大 100 倍,一帧毛刺即一次假蠕变),所以不能用有限差分;而要测的尺度是分钟级的(慢相 54~900 s)。三者一夹,剩下的就是"低通后取斜率”,代价是 1 个状态量、1 次乘加,以及一个 $\tau_{\text{slope}}=3$ s 的滞后。
(四)两条约束是跟着"测量"走的,不是跟着参数走的。 引入低通导数后立刻出现第一个失效域:沿在导数上就是一次巨大的蠕变,而且大多少可以算——阶跃 $\Delta$ 让 $v$ 直接跳、$v_{lp}$ 还没动,于是表观峰值 $=\Delta/\tau_{\text{slope}}$。要挡住它就需要一条门,而门的取值必须夹在"最快的真实蠕变率"与"最小的沿表观率"之间。门本身是二值判断,答不了"判错会怎样",于是补第二条:积分量被 $\pm c_{\max}e$ 截断,把误判的损失变成有界的。
参数不是试出来的,是夹出来的。 五个参数的定标都能写成"夹在哪两把尺子之间":
| 参数 | 取值 | 夹在哪两把尺子之间 |
|---|---|---|
| $\tau_{\text{slope}}$ | 3 s | 远大于帧间隔 0.01 s(否则噪声被放大),远小于慢相时间尺度 54~900 s |
| $g_{\text{slope}}$ | 0.02·e/s | 大于最快的真实蠕变率 $r_1/\tau_{c1}=1.5\%\cdot e$/s,小于沿的表观峰值 $\Delta/\tau_{\text{slope}}=33\%\cdot e$/s;对本文的台阶有 16.7 倍余量 |
| $c_{\max}$ | 0.01·e/s | 实测慢漂移率约 0.03%·e/s(§6.3 的 346 s 恒载共爬 +1010 ADC、约 2.9 ADC/s,按万 ADC 量级的弹性电平折算)之上约 30 倍余量——它不是"为了跟上蠕变",而是安全上界,正常工况碰不到 |
| $r_{2\max}$ | 0.35 | 覆盖辨识到的幅度比区间 0~0.34 的上端(§3) |
| $\tau_{r2}$ | 150 s | 落在辨识出的慢相区间 54~900 s 内;功能性标准是"短暂卸载几乎不掉"(卸 20 s 后仍剩 87.5%,§2.4.4) |
统摄上面几条的是一条设计原则:凡是要区分工况的地方,一律改成相对量。$g_{\text{slope}}$ 与 $c_{\max}$ 都乘 $e$,于是量程缩放自洽、不需要负载分类(§2.4.5)。
被考虑并否决的三条路线。(1)在线辨识慢相幅度:在 900 s 量级的时间常数下,一段会话不足以辨识,而辨识错就直接把偏置灌进显示(§7.1 记了这条)。(2)用绝对阈值代替相对门限:换量程即失效。(3)用有限差分或窗口最小二乘测速率:一个放大噪声、一个要求跨帧缓冲,都与"无事件、常数内存"的目标冲突。
这套思考方式可以概括成一句:公式的形式来自"把要求写成方程再反解",参数的值来自"夹在两把尺子之间"。 这也是 §7.2 那条代价的根源——算法区分"蠕变"与"缓慢加载"的唯一依据是"相对 $e$ 的速率量级",而这个信息在单通道读数里本来就不存在,所以那条代价消不掉,只能权衡。
一处待核对的归因。 §6.1 把长时保压后半段的正偏差归给速率上限的有限跟踪速率;但按本文参数,速率上限是 $1\%\cdot e$,在万 ADC 量级的弹性电平下约 100 ADC/s,要被它限制,真实蠕变速率须持续超过 100 ADC/s——100 s 就是上万 ADC,与"长时累积蠕变"的量级不符。更可能的限制是幅度钳位 $x_2\le r_{2\max}e=0.35e$:辨识到的幅度比上端正是 0.34,最接近上界的工况会顶到钳位后饱和,此后材料继续蠕变也扣不动,正偏差便随时间增长。判定只需在回放时记录一个布尔量——那几段的 $x_2$ 是贴着 $r_{2\max}e$(幅度钳位生效),还是 $|\text{slope}-\dot x_1|$ 贴着 $c_{\max}e$(速率上限生效)。若为前者,则 $r_{2\max}=0.35$ 这个"覆盖辨识区间上端"的取值是拿尾部偏差换来的,应当写进 §7.2 的权衡。
2.5 零点跟踪:为什么它必须是逐通道演化的量
v2 的一个实测缺陷直接推动了它。传感器零点偏置约 2120 ADC 且不等于零,而 v2 的弹性估计直接取 $\max(v-x_1-x_2,0)$——零点偏置整个被当成弹性载荷。后果出现在一份全程空载的报障录制(201 s)上:$e$ 恒为正,两个非弹性状态对着一个"永远在的假负载"持续生长,显示随之持续下沉,到录制末尾累计 −315 ADC。这不是参数问题,是模型少了一个量。
v3 引入零点跟踪 $z_0$,规则只有两条:
- 近零带内慢速再校准:维护负载响应 $y=v-z_0$ 的峰值包络 $y_{\max}$(慢衰减,τ=600 s),当 $y$ 落在近零带内($y<0.05\,y_{\max}$)时,$z_0$ 以 τ₀=8 s 向当前读数靠拢——空载直通与零点再校准同时达成;受载($y$ 超出近零带)时 $z_0$ 冻结,零点不会在有载时被搬动。
- 相对判据:近零带宽是 $y_{\max}$ 的比例而不是绝对阈值,判据始终相对当前工况,不依赖"空载读数≈某个固定值"。
修复效果在同一份报障录制上验证:空载段显示与输入的均值差 −20 ADC、最大偏差 27 ADC(v2 为 −315 持续下沉)。
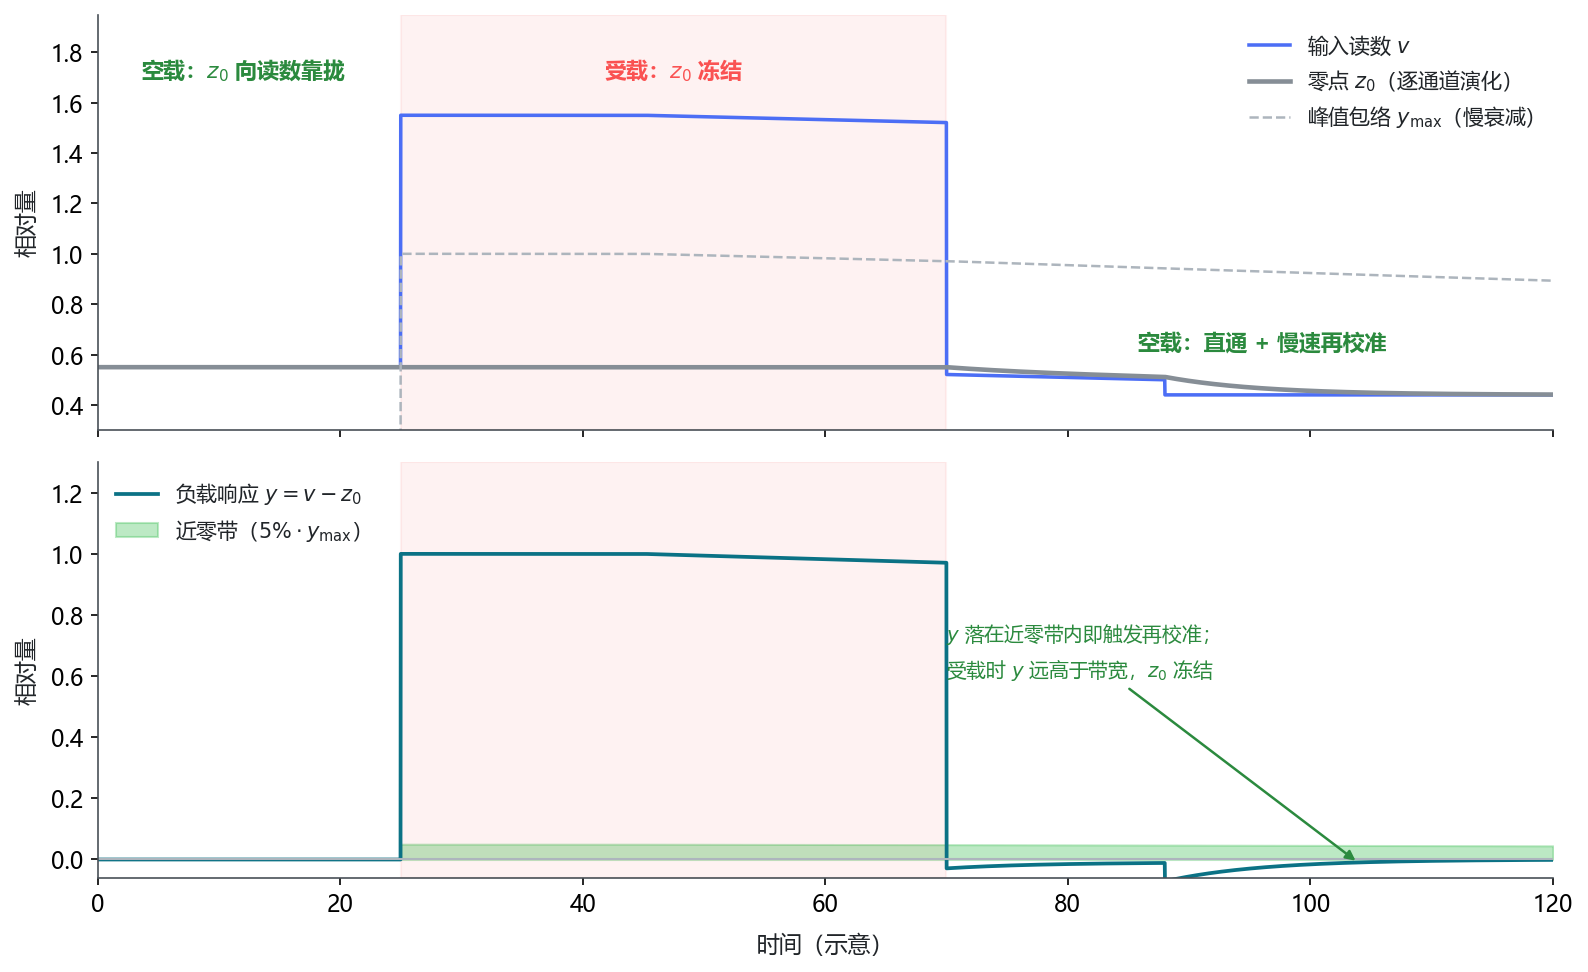
图 10 零点跟踪(示意)。上:输入读数、逐通道零点与峰值包络;下:扣掉零点后的负载响应与近零带。近零带宽取峰值包络的比例而非绝对阈值;空载时负载响应落在带内,零点以秒级时间常数向读数靠拢(即空载直通加慢速再校准),一旦响应超出带宽就冻结。零点偏置因此不会在全程空载时被持续当成弹性载荷。
零点跟踪同时定义了启动语义。初始零点取算法启用(或重置)时刻的第一帧读数;重置触发包括开关切换、设备切换与值域签名变化——签名含软件零偏,因此软件调零会直接使算法全新启动。三种启动方式的实际行为:
| 启动方式 | 行为 |
|---|---|
| 零载启动 | 理想:零点 = 真空点 |
| 带载启动 + 调零(推荐) | 调零后读数 ≈ 0 → 落入近零带 → 零点 约 8 s 内重锚;此后该负载的蠕变与一切变化正常补偿。操作规范:装好负载 → 调零 → 开算法,或算法常开、每次调零后自动重置 |
| 带载启动不调零 | 安全但不补偿(回放确认显示逐位跟随输入,随蠕变上爬);后续负载增量正常补偿;第一次卸载后零点自动重锚,完全恢复 |
两条使用上的注意:调零等于重定义参考,不同调零周期之间的显示值不可直接横比(差一个调零偏置,这是任何调零系统的固有性质);调零瞬间的读数跳变被慢态沿门($|\text{slope}|>2\%·e/s$ 不积分)挡住,不会被当成蠕变吸收。
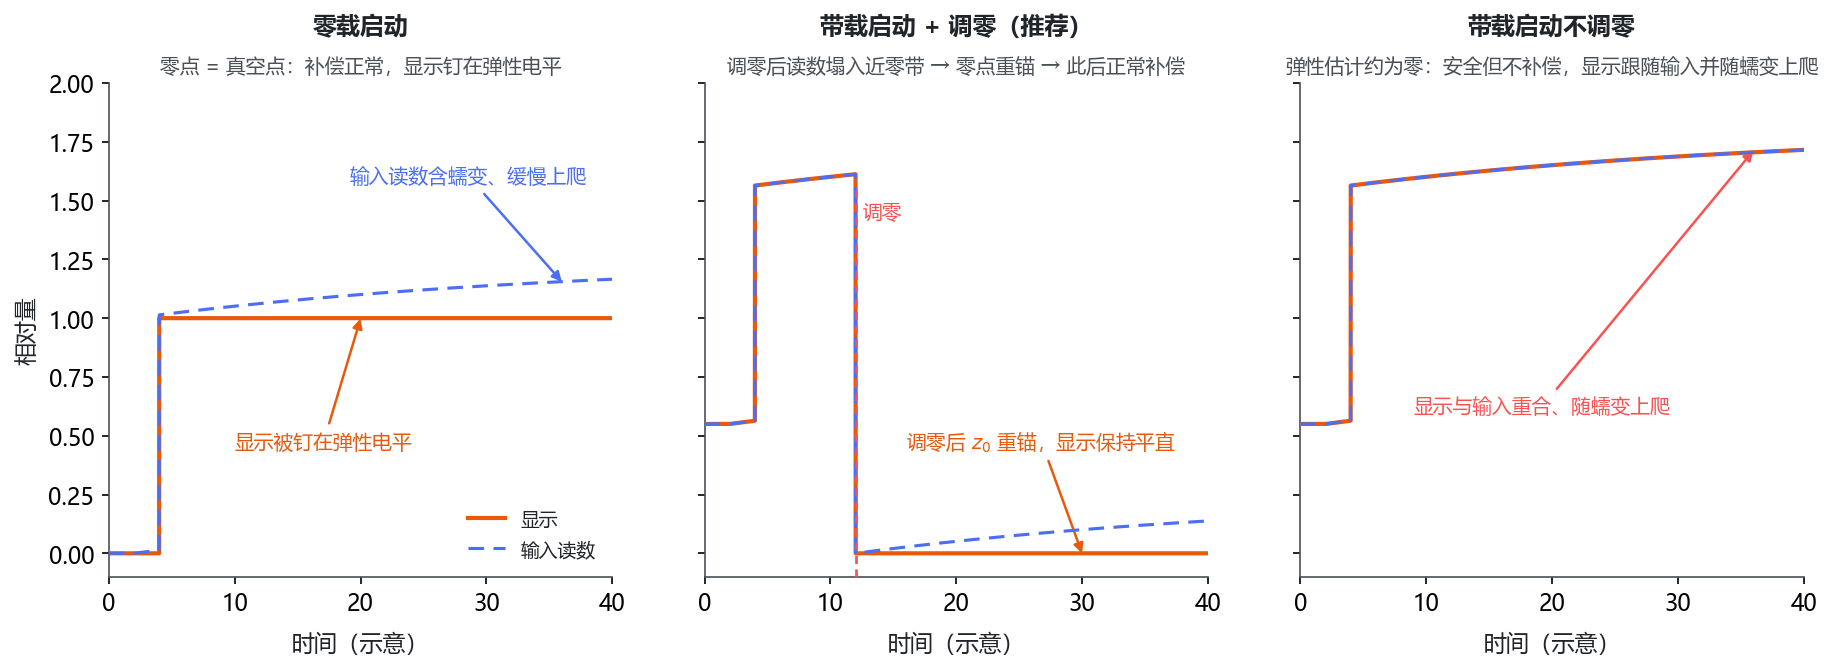
图 11 三种启动方式的实际行为(示意)。零载启动时零点即真空点;带载启动并调零后读数落入近零带、零点自动重锚,此后补偿正常;带载启动不调零时弹性估计约为零,显示逐位跟随输入——安全但不补偿的一档,第一次卸载后完全恢复。
2.6 时间步与边界处理
每通道每帧执行一次,$\Delta t$ 截断到 $[0,0.1]$ s(应对卡顿与时间戳重复:重复时间戳只施加当前状态、不积分);首帧的低通量用输入初始化,避免起步瞬间的虚假斜率。内存为每目标每通道 5 个 double($x_1,x_2,v_{lp}$ 与逐通道零点、包络),无环形缓冲——对比上一代约 2 MB/目标的缓冲区,这对多目标级联场景不是小事。
3 参数:全部来自物理辨识,无一逐会话拟合
| 参数 | 值 | 含义 |
|---|---|---|
| $r_1$ / $\tau_{c1}$ / $\tau_{r1}$ | 0.12 / 8 s / 6 s | 快态幅度比 / 收敛 τ / 恢复 τ |
| $r_{2\max}$ / $\tau_{r2}$ | 0.35 / 150 s | 慢态上限(相对弹性电平)/ 空载恢复 τ |
| $\tau_{\text{slope}}$ | 3 s | 慢漂移速率估计的低通时间常数 |
| $g_{\text{slope}}$ / $c_{\max}$ | 0.02 / 0.01 | 沿门(超过 2%·e/s 不积分)/ 积分速率上限 |
| $\tau_0$ / $f_{\text{idle}}$ / $\tau_{y_{\max}}$ | 8 s / 0.05 / 600 s | 零点跟踪 τ / 近零带宽(相对包络)/ 峰值包络衰减 τ |
定标依据是 §1.3 的三个录制:快态参数取自双 τ 结构与"快相幅度与载荷成正比"的辨识结果;慢态收敛时间常数按辨识区间(54~900 s 且多次顶界)取量级而非精确值——这正是慢态不走"朝固定值收敛"路线的原因,那个量辨识不出来。慢态上限 0.35 覆盖辨识到的 0~0.34 区间上端。
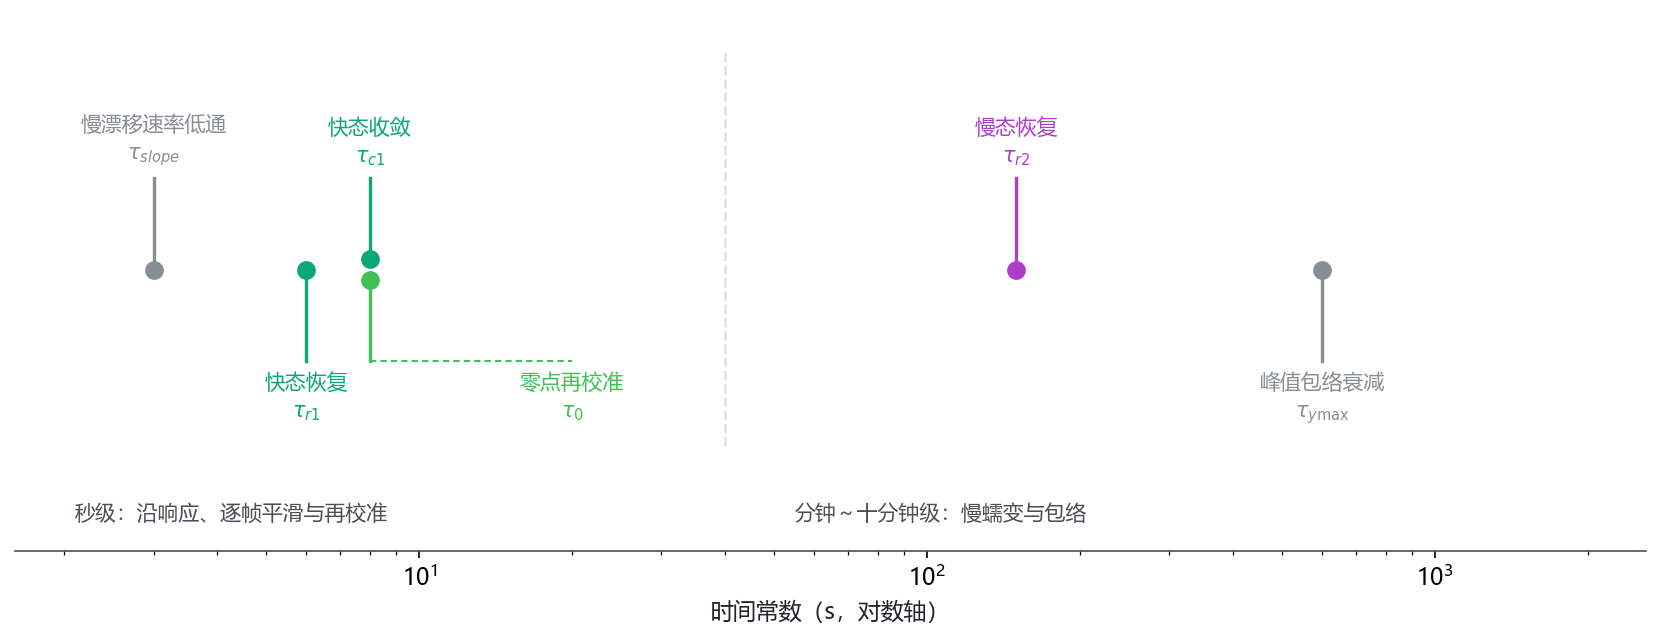
图 12 六个时间常数构成多尺度结构(示意)。秒级常数管沿响应与逐帧平滑,十秒级常数管恢复与再校准,分钟至十分钟级常数管慢蠕变与包络——同一套递推式在三个尺度上各司其职,这也是算法不需要事件分类的原因:尺度分离由时间常数完成,而不是由判据完成。
参数以整体参数集注入,并随数据会话一并记录(含 11 个字段的参数集标识),保证任何一份录制都能对应到确切参数。换传感器或夹具建议重标快态参数,辨识口径与 §1.3 相同、可直接复用。
4 慢态为什么必须是跟踪式的:v1 → v2
本文方法的演进经历三个台阶(下称 v1/v2/v3),各修一类实测缺陷:v1 固定幅度慢态在恒载上过扣/欠扣(本节);v2 缺零点跟踪在空载上报障(§2.5);v3 是本文采用的版本。
4.1 固定幅度慢态的失败现场
v1 慢态与快态同构:朝 $r_2 e$ 以固定 τ 收敛。它在一批旧数据上表现正常,直到一份新恒载录制(R5,346 s)出现:恒载下显示持续衰减,全程 −356 ADC;另一份 698 s 长保压上则反向欠扣 +631 ADC。固定 $r_2=0.20$ 落在两头之间,必然一边过扣一边欠扣。
根源在 §1.3 已经看到:实测蠕变幅度因工况差 3 倍。幅度是材料与工况的属性,不是可以从一两个录制定死的常数。任何固定幅度设计都只是在"这批数据的中点"附近工作。
4.2 跟踪式慢态的构造逻辑
v2 的改法在结构上很直接:恒载下读数的慢漂移速率是可观测量(低通导数),把它积分进慢态,显示就按构造被钉平——慢态涨多快,扣除就涨多快,两者是同一个量。新恒载录制上显示漂移从 v1 的 −356 变为当前版本的 −108(输入自身 +1010),长保压从 +631 变为 +54。
这不是调参调出来的巧合,而是构造性结果:“恒载钉平"不再依赖慢态幅度猜对,只依赖导数测得准。代价在 §4.3。
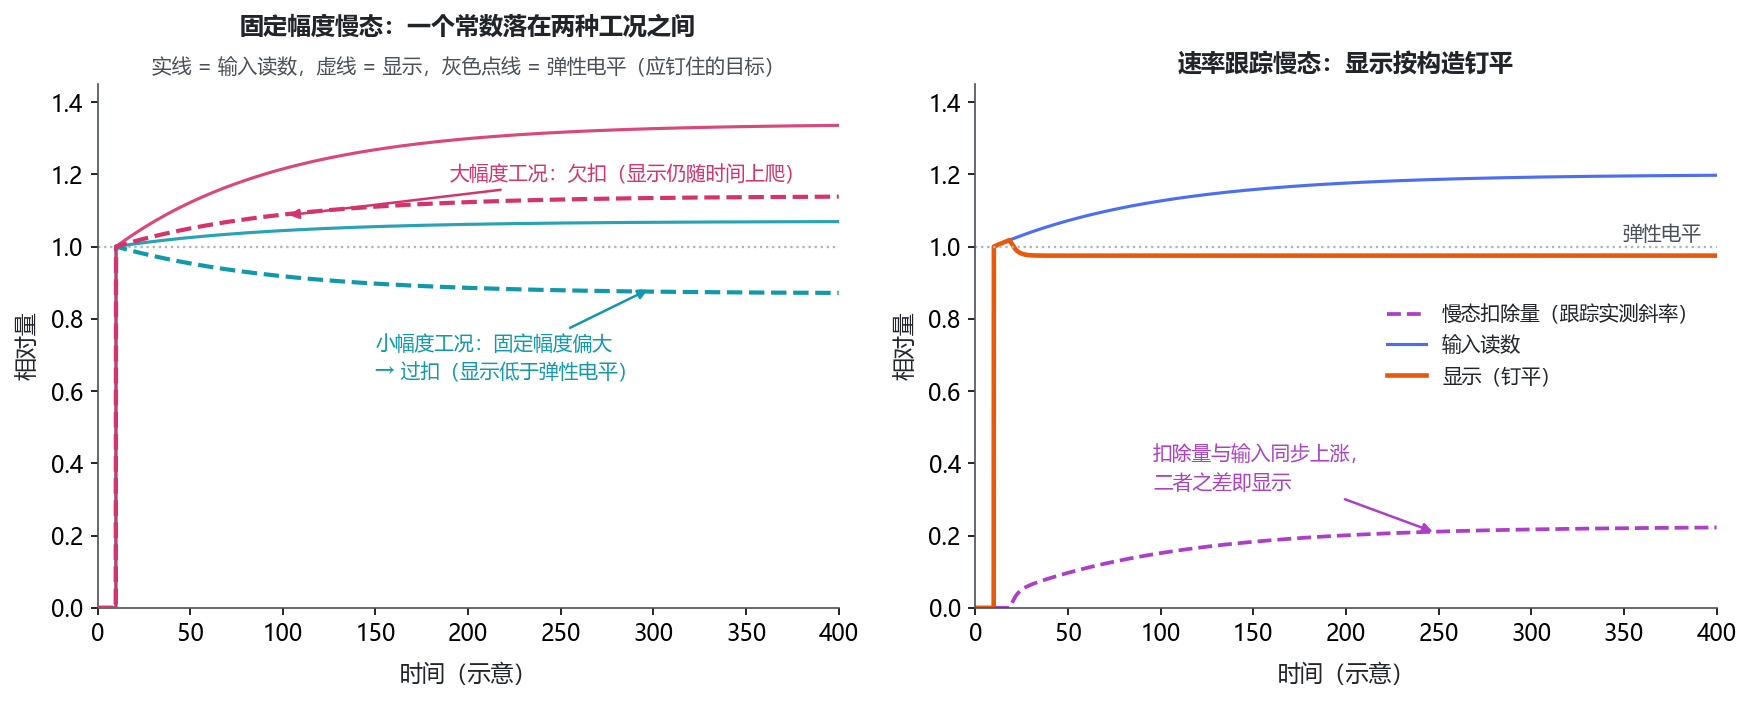
图 13 慢态为什么不能朝固定幅度收敛(示意)。左:一个固定幅度常数落在两种蠕变幅度工况之间,必然一边过扣、一边欠扣;右:把实测慢漂移速率积分进慢态后,扣除量涨多快显示就被钉多平——钉平不再依赖幅度猜对,只依赖导数测得准。
4.3 代价:频繁切换工况的平台 std 上升
跟踪是有惯性的。每次负载切换后,低通导数需要重新收敛,慢态的调整量比固定幅度版大。全部 21 份数据的保压段 std(输入 → 显示)里,恒载类全部大幅改善(219→69、180→57、56→37、47→29、40→28),但频繁切换类如实上升:
| 数据(工况) | 保压段 std:输入 → 显示(跟踪式慢态口径) |
|---|---|
| R1(零基线反复增减) | 33 → 81 |
| R3(零基线反复增减) | 43 → 82 |
| R6(剧烈变化负载) | 28 → 69 |
| R7(切换负载-快相无责) | 152 → 185 |
| 另一组变化负载(两份) | 298→274、163→185 |
这些数字必须照写。两点限定:其一,多数上升后的 std 仍不高于输入自身(另一组两份、R7 是例外,显示 std 略超输入);其二,std 上升与一致性是两个口径——R1 的一致性判据照样 10/10 合格(§6.1),std 反映的是平台内的调整波动,不是落点错误。另需注明:全量 std 为跟踪式慢态口径(零点跟踪只影响近零段,受载平台的 std 结构不受它影响)。若现场在意短平台波动,积分速率上限可下调,代价是慢漂移跟踪变慢。
5 无事件结构换来了什么,收走了什么
5.1 换来的:失效模式清单整体缩短
上一代方案要维护的每一个机制——事件检测延时、确认窗、整片卸载的特判、血统继承、记忆快照——都各有失效模式,事件记忆方案的废弃就是其中一条被踩中的。观测器把这些机制全部删除后,对应失效模式清单同步缩短:
- 没有"整片卸载剪断血统”,因为没有血统——状态物理连续,卸载-重载显示一致性由构造保证(§6.1);
- 没有"记忆误伤域外工况",因为没有记忆——事件记忆方案在随机切换工况上把显示相对输入的中位数从 −258 整体下拉到 −1469(§1.2),观测器没有这个副作用;
- 没有"检测器慢半拍导致清零时机错位",因为没有清零。
这不是"参数更鲁棒",是结构性鲁棒:算法里不存在持有跨帧决策权的状态机,也就不存在被错触发的迁移。
5.2 收走的:沿响应速度与空载语义
无事件结构的代价同样结构性的。观测器对负载变化的响应只能靠状态的指数重平衡,没有"检测到台阶后立刻重锚"的快捷路径——受载态小台阶的稳定时间因此落在 7.5~10.5 s(§6.4),而重载(卸载后加载)反而快(1.3~1.6 s,因为 $e$ 归零再起跳,重平衡路径短)。下一轮的方向是快相前馈:沿后用辨识出的形状先验直接把 $x_1$ 置到预测终值,预计把小台阶压到 2~4 s。本文未做。
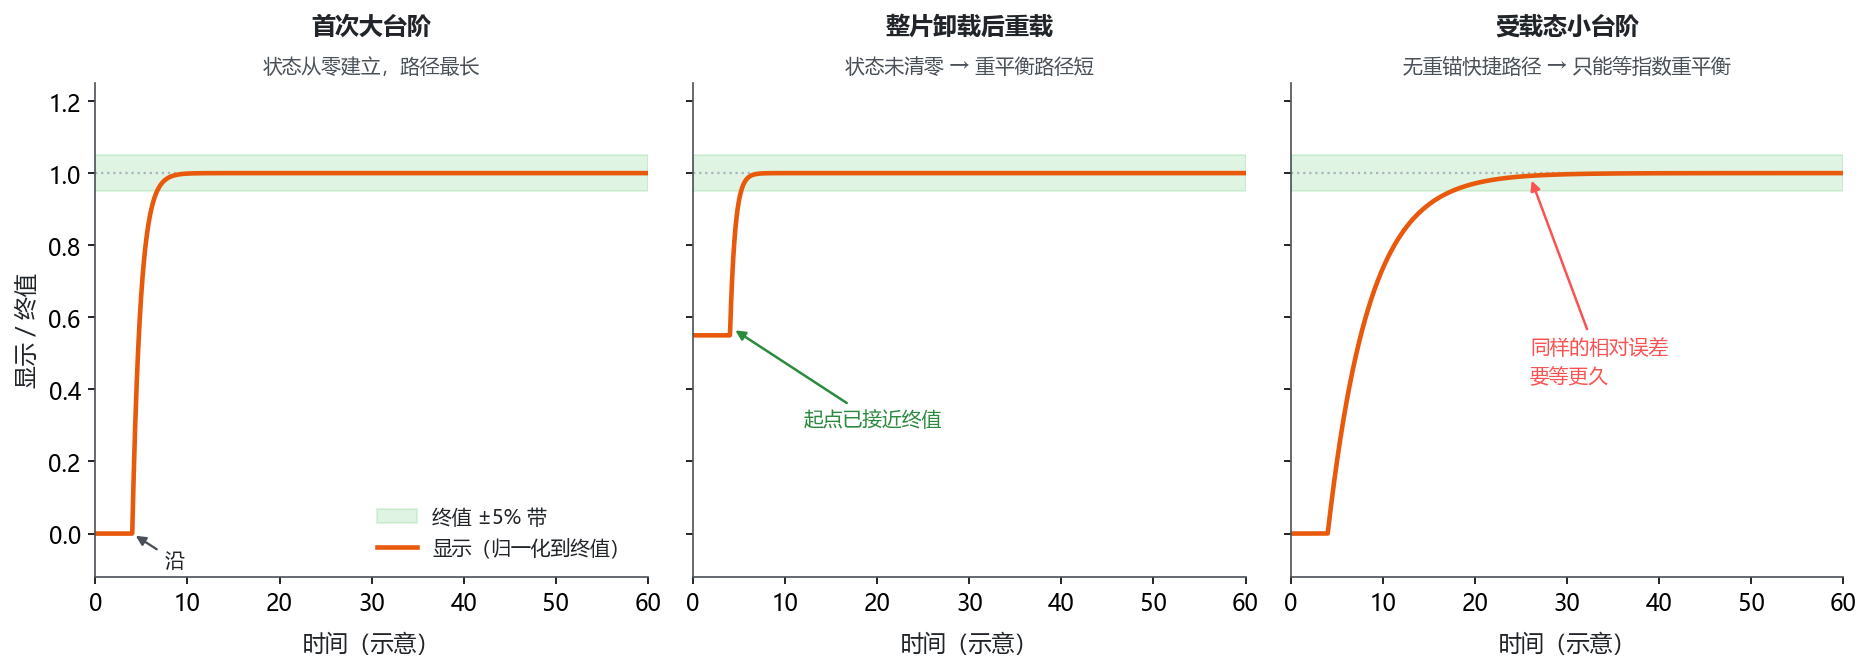
图 14 无事件结构下的沿响应路径(示意)。三条曲线各自归一化到该沿的终值,绿色带为目标终值 ±5%:首次大台阶要等状态从零建立;重载因状态未清零、起点已接近终值而路径更短;受载态小台阶既没有事件重锚、也没有状态归零可借,只能等指数重平衡,这是当前最主要的响应短板,也是快相前馈要解决的问题。
空载语义在 v2 里曾是第二代价(卸载后显示先低于原始零点再回升,且全程空载录制持续下沉 −315 ADC);v3 的零点跟踪把空载段改成直通 + 慢速再校准(§2.5),空载显示与原始读数均值差 −20 ADC。残余的过渡仍然存在:卸载后到零点重新校准完成之前(τ₀=8 s 量级,叠加非弹性状态的恢复),显示有一段低于原始零点的回落——这段过渡是"恢复中的非弹性估计"还没衰减完的直接表现,语义上自洽,只是比空载直通慢一步。
6 验证
6.1 一致性:反复增减同一负载
用户判据为 ±10%·台阶 ≈ ±1500 ADC(相对该类首次电平)。目标录制 R1(312 s)纳入逐段判据的共 10 段:满载族 8 段、半载族 2 段,逐段偏差如下。
| 满载段(s) | 偏差 | 满载段(s) | 偏差 | |
|---|---|---|---|---|
| t43 | +329 | t263 | +537 | |
| t64.5 | −257 | t279.5 | +256 | |
| t234 | +24 | t290.5 | +670 | |
| t247 | +232 | t304.5 | +1178 |
半载段(t58 / t283)偏差 −99 / −120。10/10 合格,偏差范围 −257~+1178。三种方案的满载族显示极差对比:事件状态机方案 2516(丢基线)、事件记忆方案 1018(账本式,已废弃)、本观测器约 1700 以内——注意观测器的极差并不比记忆版小,它的优势在 §5.1:这个数字是不带任何域外副作用取得的,而记忆版为它付出了随机切换工况下移 约 1200 的代价。
后半段偏差系统性为正(+232~+1178)且随时间增长,来自慢态上限对长时累积蠕变的有限跟踪(是速率上限还是幅度钳位生效,见 §2.4.6 的待核对项),属于可预期残差,量级在判据的 10% 以内。
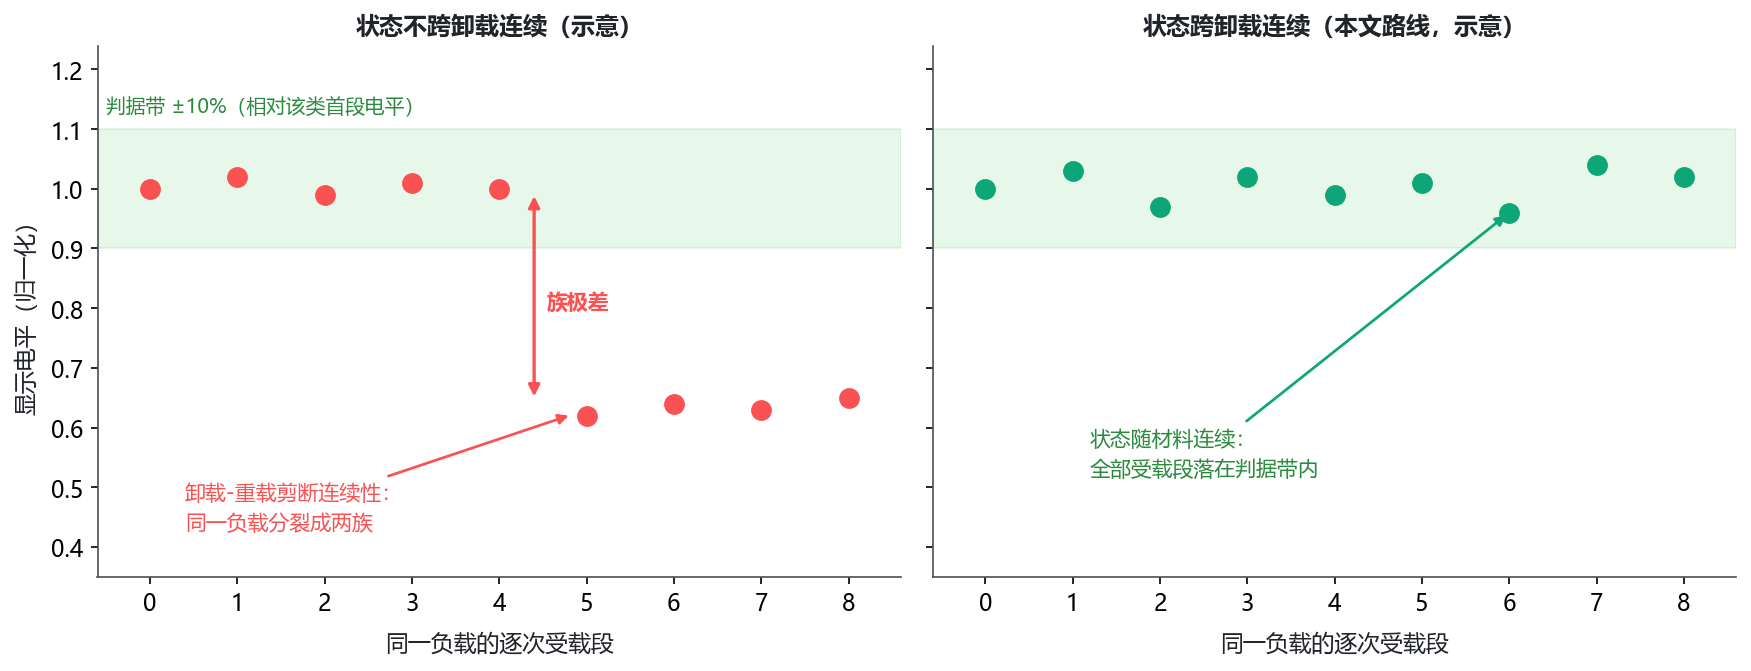
图 15 一致性判据与它的失效形态(示意,非实测曲线)。左:状态不跨卸载连续时,同一负载在卸载-重载处分裂成两族,族极差是判据要压住的量;右:状态随材料连续时,全部受载段落落在判据带内。逐段实测偏差见上表。
6.2 空载直通与零点
全程空载的报障录制(R8,201 s,零点偏置 约 2120 ADC)逐段核对:显示与输入的差从 t=5 s 的 −2 缓慢扩大到 t=200 s 的 −27,[10 s, 末尾] 均值 −20、最大偏差 27 ADC——对照 v2 在同一录制上的持续下沉 −315。空载段显示≈原始读数的语义达成;残余的 −20 是零点跟踪 τ₀=8 s 慢速再校准的有限跟随(录制里输入自身从 2201 缓落到 2120),不是偏差。
6.3 恒载钉平
恒载录制 R5(346 s,唯一负载):恒载段 [30 s, 末尾] 显示漂移 −108(输入自身 +1010,材料慢相)、std=26。另一份 698 s 长保压录制:显示漂移 +54(输入 +798)、std=17。对照 v1 固定幅度慢态为 −356 与 +631(对照值由同一份数据的复算得到)。这里有两个 std 口径:本段开头给的是剔除加载沿后的保压段内 std([30 s, 末尾]);§4.3 全量口径则包含加载沿在内的整段,所以同一份 R5 在那里记为 180→57——两个数字都成立,只是切的位置不同。全量口径下,约 700 s 的恒定负载录制保压 std 219→69(跟踪式慢态口径,§4.3)。
6.4 稳定时间
从沿起、显示进入并保持终值 ±5% 带的时间(目标录制全部沿,本观测器 / 前代方案):
| 工况 | T±5%(本观测器) | 说明 |
|---|---|---|
| 首次从零加载(大台阶 9900 ADC) | 2.0~2.6 s | 输入斜坡 0.3~1.2 s + 检测带,已近物理地板 |
| 整片卸载后重载(大台阶 14345 / 11168 / 14761) | 1.3~1.6 s | 状态恢复路径短,快 |
| 受载态小台阶(2684 / 2829 ADC) | 7.5~10.5 s | 当前主要短板,缺快相前馈 |
| 需求"加载后 1~2 s 稳定" | 大台阶满足;小台阶不满足 | — |
逐沿记录里有一个离群点(62.8 s 处 2208 ADC 台阶的 T±5% 为 103.3 s,同一沿上前代方案为 14.6 s):该沿后紧邻负载结构变化,观测器把终值带判断拖长了;中位汇总不受它影响(本观测器 T±5% 中位 2.1 s,n=20;前代方案两种口径均为 3.0 s)。这个离群如实记录,未在本文范围内追因。
6.5 实现对拍
两份独立实现(在线递推实现与离线复算实现)喂相同输入,逐帧对拍最大差 5×10⁻⁵ ADC。这一步锁住的是公式理解一致、限幅位置一致、积分顺序一致——§2.2 里那种"斜率里扣除快态已解释部分"的细节,恰是两份独立实现最容易各自理解错的地方。
7 讨论
7.1 算法选择付出的代价
小台阶响应慢(7.5~10.5 s):无事件结构没有重锚快捷路径,只能等状态指数重平衡。这是"结构性鲁棒"的直接对价,缓解方向是快相前馈而非恢复事件检测。
频繁切换平台波动增大(§4.3):速率跟踪的惯性。参数上限可现场下调,但那会同时放慢恒载钉平。
参数全局固定:跨会话辨识已表明参数(尤其慢相量级)不稳定,本文选择"全局默认 + 换设备重标"而不是启动期在线辨识(算法侧已预留该接口)。启动期辨识在短会话上有过拟合风险,这条路线未验证。
7.2 已知限制与它们的来源
慢态会吸收真实的缓慢加载。速率上限 1%·e/s 以内且连续的输入增长会被当蠕变积分掉——“恒载钉平"与"缓慢加载保真"在这个结构里是同一把尺子的两面,只能靠 $c_{\max}$ 调权衡。存在持续缓慢加压的工况需明确评估这一条。
带载启用不调零时不补偿。这是安全侧设计(§2.5 的启动语义表):零点锚在带载读数上,弹性估计≈0,显示逐位跟随输入;后续负载增量正常补偿,第一次卸载后完全恢复。需要补偿请先调零——这是操作规范问题,不是算法缺陷,但部署时必须写进使用说明。
卸载后有一段低于原始零点的过渡。零点再校准(τ₀=8 s)与非弹性状态恢复都需要时间,这段过渡内显示低于原始零点再回升(§5.2)。
真机与界面未测。全部结论来自真实录制数据的离线回放与两份独立实现的逐帧校验;界面与数据落盘等工程化挂接未做验证。
域外幅度范围未验证。快态幅度比 0.12 来自三个录制的辨识;更大量程、温度变化下的快相幅度比是否仍稳定,本文没有数据。
7.3 成立条件
算法成立依赖三条数据性质:快相幅度与载荷近似成正比(比例结构的前提);慢漂移速率可被 3 s 低通导数测得(慢态跟踪的前提);卸载后非弹性确实按可辨识时间常数恢复(跨卸载连续性的前提)。第一条和第三条在规律辨识的数据上成立,第二条在恒载数据上成立;它们是对材料的要求,不是对算法的保证。
8 计算量评估
8.1 单通道单帧的运算构成
算法在每帧对每个通道执行一次显式更新:没有迭代求解、没有矩阵运算、没有查表,也没有跨帧容器。把 §2.2 与 §2.5 的公式逐项计数(常数除法按预计算倒数计):
| 环节 | 内容 | 每通道每帧约计 |
|---|---|---|
| 零点扣除与弹性估计 | $y=v-z_0$、$e=\max(y-x_1-x_2,0)$、显示 $=v-x_1-x_2$ | 5 次加减、1 次取大 |
| 受载门与零点冻结分支 | $e>0$ 选生长/恢复分支、$y$ 出近零带时冻结 $z_0$ | 2 处分支 |
| 快态更新 | 朝 $r_1e$ 收敛,或按 $\tau_{r1}$ 恢复 | 5 次乘加、1 处分支 |
| 慢漂移速率估计 | $v_{lp}$ 低通更新与斜率 | 4 次乘加 |
| 沿门 | $\lvert\text{slope}\rvert | 1 次乘、1 次比较 |
| 速率上限与积分 | $\operatorname{clip}(\cdot,\ \pm c_{\max}e)$ 后积分进 $x_2$ | 4 次乘加、2 次限幅 |
| 慢态幅度钳位 | $x_2\leftarrow\operatorname{clip}(x_2,\ 0,\ r_{2\max}e)$ | 1 次乘、2 次限幅 |
| 零点跟踪 | 包络衰减与更新、近零带判定、再校准 | 9 次乘加、2 次比较 |
| 显示输出 | 读数减两个非弹性状态 | 2 次加减 |
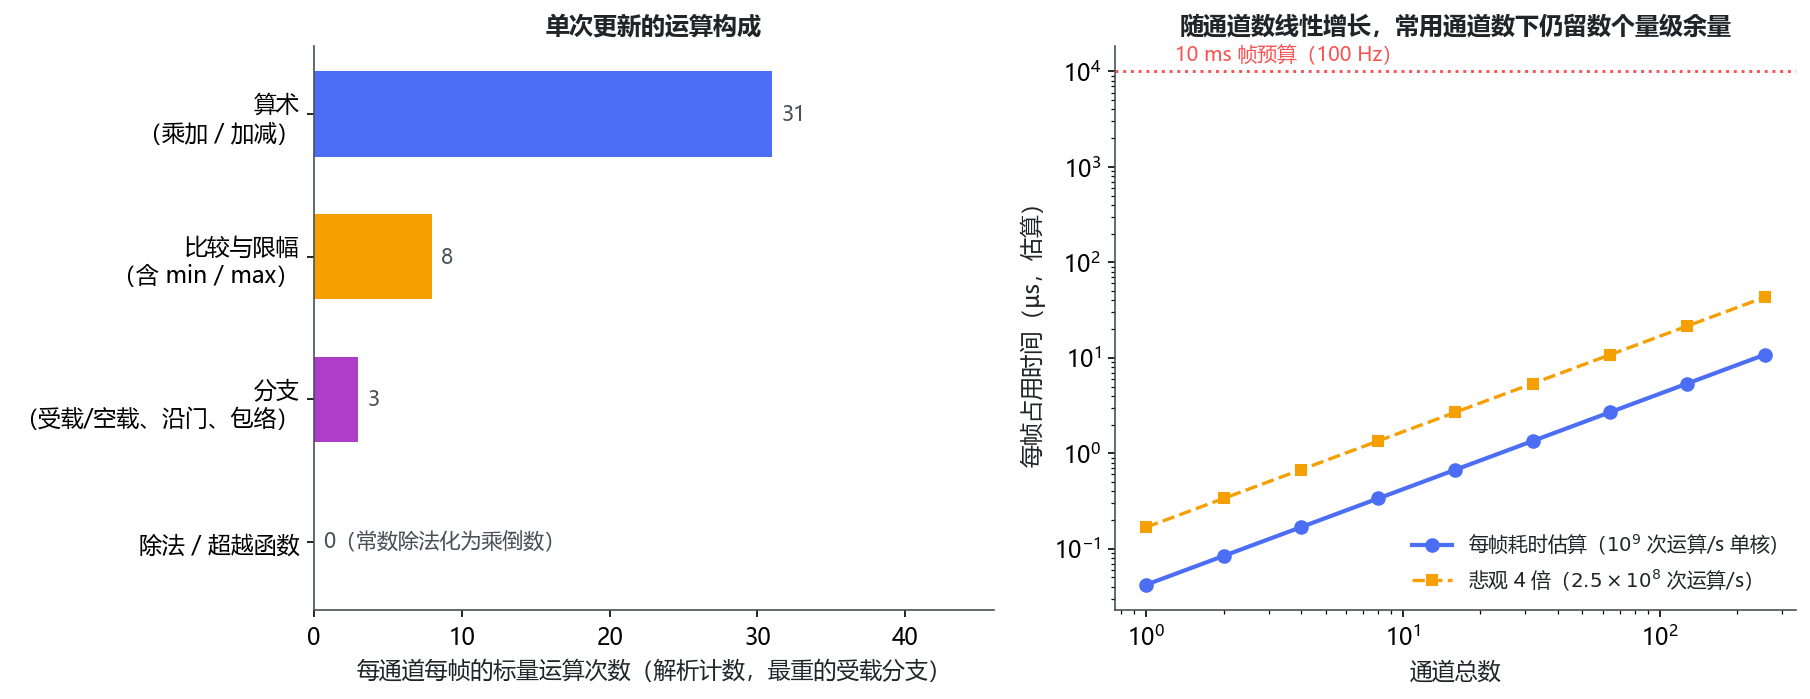
图 16 计算量(解析计数)。左:单通道单帧的运算构成——以算术运算为主,比较与限幅次之,除法与超越函数为零;右:每帧占用时间随通道总数线性增长,距 10 ms 帧预算有数个量级余量(实线为 $10^9$ 次运算/秒口径,虚线为悲观四倍口径)。
合计约 42 次标量运算/(通道·帧),这是受载分支的计数;空载分支省去沿门判定、速率限幅与慢态积分,运算量明显更低(零点跟踪与低通更新在两种状态下都执行)。其中算术(乘加与加减)约 31 次、比较与限幅约 8 次、分支 3 处。复杂度是 $O(1)$——与录制时长无关,与已经积累了多少帧也无关。
三个来自实现结构的确定性结论:
- 没有真实除法。公式中出现的 $\tau_{c1}$、$\tau_{r1}$、$\tau_{slope}$、$\tau_0$、$\tau_{y\max}$ 全是常数,除以常数等价于乘预计算的倒数,因此每通道每帧的除法次数为 0。
- 没有超越函数。指数衰减用显式欧拉($x\leftarrow x-\Delta t\,x/\tau$)而不是解析解 $\exp(-\Delta t/\tau)$,所以不出现指数、开方与三角函数——这也是逐帧对拍能做到 $5\times10^{-5}$ 量级一致的原因之一:两条实现路径上都没有需要各自近似的环节。
- 没有分配与拷贝。状态是常数个 double,每帧原地更新;不写环形缓冲、不复制帧数据、不参与任何 I/O。
8.2 随通道数与帧率的伸缩
每帧运算量 = 通道总数 × 42,每秒运算量再乘帧率。按单核 $10^9$ 次标量运算/秒的保守口径估算,并与 100 Hz 上传所对应的 10 ms 帧预算对比(后两行为外推场景,用于看出趋势):
| 场景 | 通道总数 | 每帧运算量 | 每秒运算量 | 每帧估算耗时 | 占帧预算 |
|---|---|---|---|---|---|
| 单目标 21 通道 @100 Hz | 21 | ≈8.8×10² | ≈8.8×10⁴ | ≈0.9 µs | 0.009% |
| 8 目标级联(21 通道/目标)@100 Hz | 168 | ≈7.1×10³ | ≈7.1×10⁵ | ≈7 µs | 0.07% |
| 外推:32 目标 × 64 通道 @100 Hz | 2048 | ≈8.6×10⁴ | ≈8.6×10⁶ | ≈86 µs | 0.9% |
即便把单次运算按悲观四倍计(等效 $2.5\times10^8$ 次运算/秒),最重的场景也只占帧预算的约 3%。结论是计算量不构成任何一档部署的瓶颈:同一帧内真正昂贵的是每通道数据的传输与绘制,观测器只是在这条链路末端追加了一次逐通道标量更新;它既不需要额外的数据遍历,也不需要等待 I/O。
8.3 内存
每通道需要常驻的只有状态量本身:§2.6 的实现口径为 $x_1,x_2,v_{lp}$ 三个 double;v3 的零点 $z_0$ 与峰值包络 $y_{\max}$ 同样是逐通道标量,按 5 个 double(40 B)计仍属同一量级。于是常驻内存为:
| 规模 | 常驻状态 |
|---|---|
| 单目标 21 通道 | ≈0.8 KB |
| 8 目标级联 | ≈6.7 KB |
| 外推:32 目标 × 64 通道 | ≈80 KB |
两点值得与上一代方案对照:其一,这是常数内存,与录制时长无关,不需要跨帧缓冲来记住历史;其二,单目标的全部状态不到 1 KB,可以整块留在缓存里,而上一代按目标维护的跨帧缓冲区在 MB 量级(§2.6)。在多目标级联场景下,这个差别比运算量本身更有实际意义。
8.4 口径说明
本节是按公式逐项计数的解析估算,不是真机性能剖析。实际耗时还会受编译优化、内存层级、分支预测以及"是否与显示刷新落在同一帧"等因素影响;但上面看到的余量在两到四个数量级,这些二阶因素不会改变结论。若需要实测,可在离线复算实现上加计时点——它与在线实现共用同一份算法,测到的将是算法自身的耗时,不含渲染与 I/O。